秒杀多线程第四篇 一个经典的多线程同步问题

秒杀多线程第四篇 一个经典的多线程同步问题

大家好,又见面了,我是全栈君,祝每个程序员都可以多学几门语言。

上一篇《秒杀多线程第三篇原子操作 Interlocked系列函数》中介绍了原子操作在多进程中的作用,如今来个复杂点的。这个问题涉及到线程的同步和相互排斥,是一道很有代表性的多线程同步问题,假设能将这个问题搞清楚,那么对多线程同步也就打下了良好的基础。


程序描写叙述:

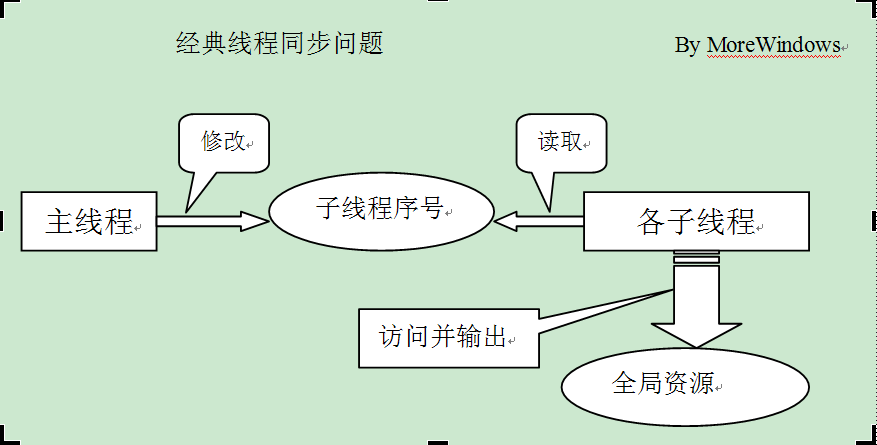
主线程启动10个子线程并将表示子线程序号的变量地址作为參数传递给子线程。子线程接收參数 -> sleep(50) -> 全局变量++ -> sleep(0) -> 输出參数和全局变量。

要求:

1.子线程输出的线程序号不能反复。

2.全局变量的输出必须递增。

以下画了个简单的示意图:
秒杀多线程第四篇 一个经典的多线程同步问题

分析下这个问题的考察点,主要考察点有二个:

1.主线程创建子线程并传入一个指向变量地址的指针作參数,因为线程启动需要花费一定的时间,所以在子线程依据这个指针訪问并保存数据前,主线程应等待子线程保存完成后才干修改该參数并启动下一个线程。这涉及到主线程与子线程之间的同步。

2.子线程之间会相互排斥的修改和输出全局变量。要求全局变量的输出必须递增。这涉及到各子线程间的相互排斥。


以下列出这个程序的基本框架,能够在此代码基础上进行修改和验证。

//经典线程同步相互排斥问题
#include <stdio.h>
#include <process.h>
#include <windows.h>

long g_nNum; //全局资源
unsigned int __stdcall Fun(void *pPM); //线程函数
const int THREAD_NUM = 10; //子线程个数

int main()
{
	g_nNum = 0;
	HANDLE  handle[THREAD_NUM];
	
	int i = 0;
	while (i < THREAD_NUM) 
	{
		handle[i] = (HANDLE)_beginthreadex(NULL, 0, Fun, &i, 0, NULL);
		i++;//等子线程接收到參数时主线程可能改变了这个i的值
	}
	//保证子线程已所有执行结束
	WaitForMultipleObjects(THREAD_NUM, handle, TRUE, INFINITE);  
	return 0;
}

unsigned int __stdcall Fun(void *pPM)
{
//因为创建线程是要一定的开销的,所以新线程并不能第一时间运行到这来
	int nThreadNum = *(int *)pPM; //子线程获取參数
	Sleep(50);//some work should to do
	g_nNum++;  //处理全局资源
	Sleep(0);//some work should to do
	printf("线程编号为%d  全局资源值为%d\n", nThreadNum, g_nNum);
	return 0;
}

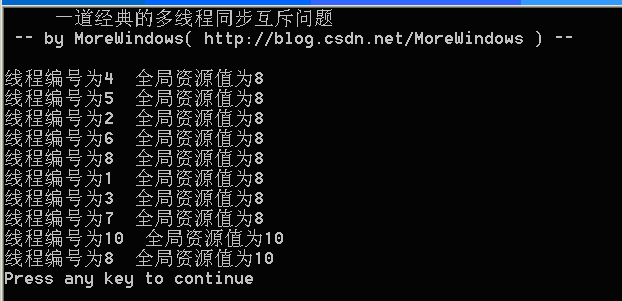
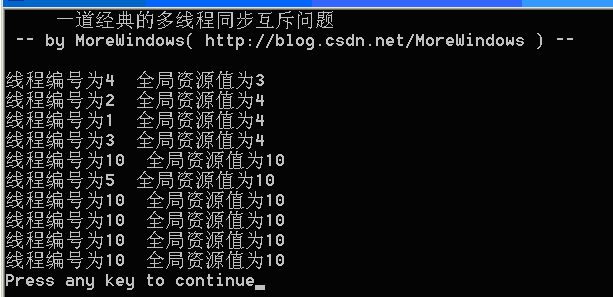
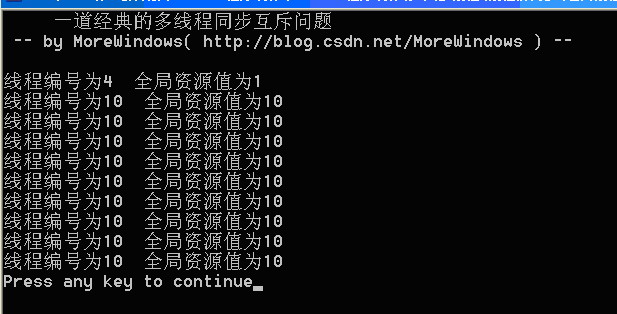
执行结果能够參考下列图示,强烈建议读者亲自试一试。

图1
秒杀多线程第四篇 一个经典的多线程同步问题

图2

秒杀多线程第四篇 一个经典的多线程同步问题

图3

秒杀多线程第四篇 一个经典的多线程同步问题

能够看出,执行结果全然是混乱和不可预知的。本系列将会运用Windows平台下各种手段包含关键段,事件,相互排斥量,信号量等等来解决问题并作一份全面的总结,敬请关注。


《秒杀多线程第五篇 经典线程同步 关键段CS》已经公布,欢迎參阅。

《秒杀多线程第六篇 经典线程同步 事件Event》已经公布,欢迎參阅。

《秒杀多线程第七篇 经典线程同步 相互排斥量Mutex》已经公布,欢迎參阅。

《秒杀多线程第八篇 经典线程同步 信号量Semaphore》已经公布,欢迎參阅。 


转载请标明出处,原文地址:http://blog.csdn.net/morewindows/article/details/7442333


版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容, 请发送邮件至 举报,一经查实,本站将立刻删除。

发布者:全栈程序员-站长,转载请注明出处:https://javaforall.net/118301.html原文链接:https://javaforall.net

赞 (0)
全栈程序员-站长的头像全栈程序员-站长

相关推荐

  • SDRAM控制器设计(数字控制器的两种设计方法)

    FPGA之SDRAM控制器设计(二):刷新这次要来解决上次留下来的刷新问题,在100us后首先要经过两次刷新才进行模式寄存器设置。这颗SDRAM芯片需要每隔64ms对8192行(列地址10-位,行地址13位)的每一个存储电容进行一次刷新,因为不刷新电充会泄露电流导致存储信息丢失。那每一行的刷新时间为64/8192≈7810ns,注意刷新是以行为单位,器芯片内部有一个计数器,这个计数器不是时钟直接驱动的,而是AUTOPRECHARGE驱动,每发一次atuoprecharge命令这个计数器加1,我们是

    2022年4月13日
  • 史上最强Tomcat8性能优化

    史上最强Tomcat8性能优化文章目录授人以鱼不如授人以渔目的服务器资源Tomcat配置优化Linux环境安装运行Tomcat8AJP连接执行器(线程池)3种运行模式部署测试用的web项目查看服务器信息部署web应用使用ApacheJMeter进行性能测试下载安装修改语言创建接口的测试用例启动与进行接口测试查看测试报告调整Tomcat参数进行优化禁用AJP连接设置线程池最大线程数为150,初始为4最大线程数为500,初始为5…

    2022年7月18日
  • golang2021激活码3月最新在线激活「建议收藏」

    golang2021激活码3月最新在线激活,https://javaforall.net/100143.html。详细ieda激活码不妨到全栈程序员必看教程网一起来了解一下吧!

    2022年3月15日
  • cas 原理分析

    cas 原理分析CAS原理分析1、了解java中锁的类型1.1悲观锁(PessimisticLock)顾名思义,就是很悲观,假定会发生并发冲突,屏蔽一切可能违反数据完整性的操作,每次去拿数据的时候都认为别人会修改,所以每次在拿数据的时候都会上锁。1.2乐观锁(OptimisticLock)顾名思义,就是很乐观,假设不会发生并发冲突,只在提交操作时检查是否违反数据完整性。乐观锁不能解决脏读的问题。每次拿数据的时候都认为别人不会修改,所以不会上锁,但是在更新的时候会判断一下在此期间别人有没有去更新这个数据,

    2022年10月16日
  • linux shell 进去 uefi,怎么进入EFI Shell及怎么为UEFI截图「建议收藏」

    linux shell 进去 uefi,怎么进入EFI Shell及怎么为UEFI截图「建议收藏」目前大多数主板都采用了UEFI代替了原始的BIOS,其功能与可玩性也大大的增强了。EFIShell功能相当强大。有些主板内建EFIShell,有些没有,但也可以将EFIShell放进U盘中加载EFIShell以达到同样的效果。EFIShell自带许多功能强大的应用软件。它本身就是一个小小的操作系统了。这里我提供华擎UEFI进入EFIShell的办法及对截图工具的简要说明。$v1z’…

    2022年7月24日
  • Java学习之动态代理篇

    Java学习之动态代理篇0x00前言在后面的漏洞研究的学习中,必须要会的几个知识点。反射机制和动态代理机制。至于反射的前面已经讲到过了,这里就不做更多的赘述了。0x01动态代理这里先来讲一

    2021年12月12日

发表回复

您的邮箱地址不会被公开。 必填项已用 * 标注

关注全栈程序员社区公众号