
大家好,又见面了,我是你们的朋友全栈君。
本文为博主“声时刻”原创文章,未经博主允许不得转载。
联系方式:shenshikexmu@163.com
缘起
有缘在简极科技兼职两年。接触了IMU,我去的时候那家公司还是一个要把IMU放进足球的公司,祝愿简极越来越好。IMU校正算法大概是接触传感器三个月做出来的,博客IMU加速度、磁力计校正--椭球拟合的内容,那时只是把校准问题当作椭球拟合问题。融合算法大概是接触IMU一年做出来的,中途学习了kalman滤波。在安卓上的实时算法一年半完成,视频。
IMUCalibration-Gesture换了一个更好的校正算法,滤波算法不变。愿和大家一起学习并讨论。有些朋友邮件上问我问题,真的给我很大的鼓励。
2021年4月,我自己的论文TII《Low-cost IMU Calibration with Nonlinear Scale Factors》。
校正
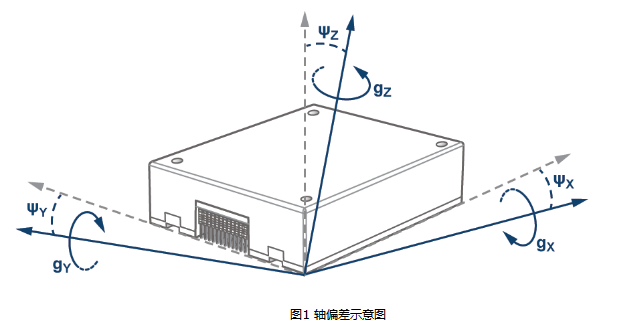
这边有一篇讲IMU误差的很好的博客,直接引用了,IMU误差模型和校准。也是在《A Robust and Easy to implement method for imu calibration without External Equipments》框架下解释误差的。

图源于IMU误差模型和校准。
加速度
参照ICRA2014论文:《A Robust and Easy to implement method for imu calibration without External Equipments》
说明
摘数据的部分我没有按照ICRA2014的算法写,而是自己写了FindFixData这样一个函数。ICRA2014的摘数据的算法我也拿matlab写了一遍,算方差实在是太花时间了(可能我的那个算法需要优化),FindFixData算法轻便一些,就是要人为的设置参数,ICRA2014不需要人为设置参数。摘出的稳定数据校正角速度参数和磁力计参数,摘出的运动的数据用来校正角速度传感器。
角速度
参照ICRA2014论文:《A Robust and Easy to implement method for im calibration without External Equipments》
磁力计
算法1:mag2acc_matrix,假设重力与磁向量的夹角不变。
算法2:Cal_mag4acc_frame,利用不同姿态下传感器感受的磁通向量的变化与姿态变化的相关性,计算参数。
说明
算法中的校正传感器为MPU9250,这个传感器的加速度坐标系与磁力计坐标系的z轴反向。在校正时,把变换矩阵的 T 33 T_{33} T33位置设为-1,如果其他传感器z轴相同, T 33 T_{33} T33设为1.
MPU9250
T m 2 a = [ T 11 T 12 T 13 T 21 T 22 T 23 T 31 T 32 − 1 ] Tm2a=\begin{bmatrix} T_{11} & T_{12} &T_{13} \\T_{21} & T_{22}&T_{23} \\T_{31} &T_{32}&-1\end{bmatrix} Tm2a=⎣⎡T11T21T31T12T22T32T13T23−1⎦⎤
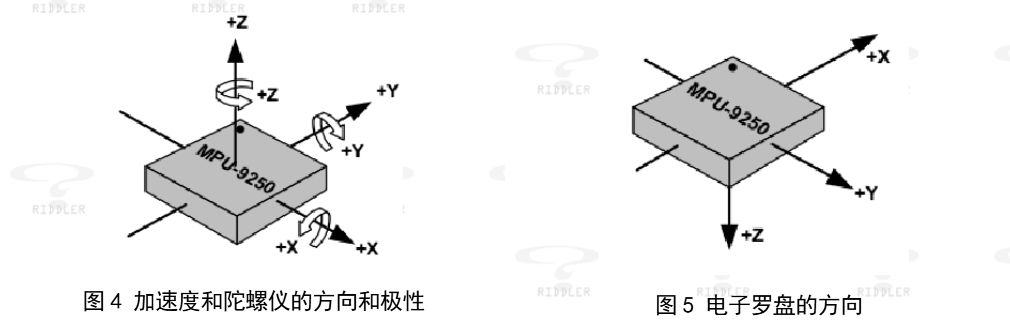
其他,是1还是-1,这个要看传感器资料了 。
T m 2 a = [ T 11 T 12 T 13 T 21 T 22 T 23 T 31 T 32 1 ] Tm2a=\begin{bmatrix}T_{11} & T_{12} &T_{13} \\T_{21} & T_{22}&T_{23} \\T_{31} &T_{32}&1\end{bmatrix} Tm2a=⎣⎡T11T21T31T12T22T32T13T231⎦⎤
参数
c a l a c c = T a ∗ K a ∗ ( r a w a c c + B a ) cal_{acc}=Ta*Ka*(raw_{acc}+Ba) calacc=Ta∗Ka∗(rawacc+Ba)
c a l g y r o = T g ∗ K g ∗ ( r a w g y r o + B g ) cal_{gyro}=Tg*Kg*(raw_{gyro}+Bg) calgyro=Tg∗Kg∗(rawgyro+Bg)
c a l m a g = T m 2 a ∗ ( r a w m a g + B m ) cal_{mag}=Tm2a*(raw_{mag}+Bm) calmag=Tm2a∗(rawmag+Bm)
LM算法
增加了我自己写的Levenberg-Marquardt算法,matlab自带的lsqnonlin函数被注释,可以选择注释我手写的LM算法,选择取消注释lsqnonlin函数。
姿态
Mahony filter
参考 《Nonlinear Complementery Filters on the Special Orthogonal Group》
受启发于 http://blog.csdn.net/luoshi006/article/details/51513580
EKF
参考 《A Double-Stage Kalman Filter for Orientation Tracking with an Integrated Processor in 9-D IMU》
High Low pass
Gyro进行高通滤波器,Accelerate & Magnetic进行低通滤波。
滤波结果
校正与融合
imuCalibration-Gesture
开源代码
具体请参考github开源代码:IMUCalibration-Gesture.
如果您觉得此文对您所要做的工作有帮助,欢迎在github上标星星。
欢迎在“知识星球”更深入地探讨问题。
发布者:全栈程序员-站长,转载请注明出处:https://javaforall.net/125502.html原文链接:https://javaforall.net


