photoscan空三教程(无人机影像三维模型构建)

PhotoScan无人机影像空三处理流程前言Photoscan是一款操作轻便,速度快的处理软件,以前一直被利用在处理实景三维或者近景建模,但是被用在测绘中,也是十分方便和精准。更重要的是photoscan可以轻松导出其他空三格式文件,后续很方便在Contextcapture进行重建,还可以在航天远景Mapmatrix或者CHCmapping中进行立体测图。本文重点介绍如何进行空三,并导出…

大家好,又见面了,我是你们的朋友全栈君。

PhotoScan无人机影像空三处理流程

前言

Photoscan是一款操作轻便,速度快的处理软件,以前一直被利用在处理实景三维或者近景建模,但是被用在测绘中,也是十分方便和精准。更重要的是photoscan可以轻松导出其他空三格式文件,后续很方便在Context capture进行重建,还可以在航天远景Mapmatrix或者CHCmapping中进行立体测图。本文重点介绍如何进行空三,并导出空三成果,相机文件和去畸变影像。

1. 数据准备

1.1无人机航飞影像(tif、jpg)

1.2相机参数

1.3 pos参数—-–注意pos必须和控制点在同一个坐标系。

1.4控制点文件和点位图,

2. 操作步骤

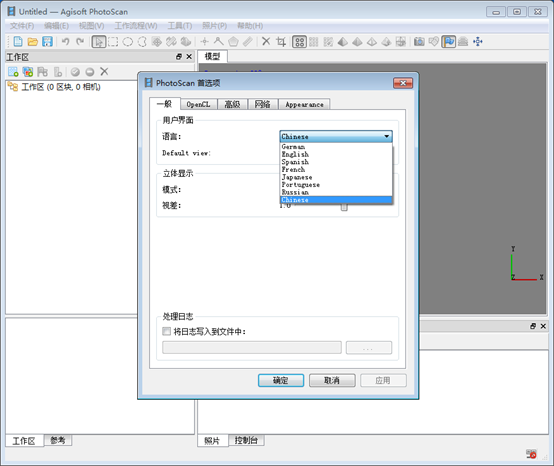
2.1软件设置:工具—偏好设置—语言
photoscan空三教程(无人机影像三维模型构建)

2.2如图选择【添加影像】,注意,也可以在【工作流程】,找到添加影像选项。

photoscan空三教程(无人机影像三维模型构建)


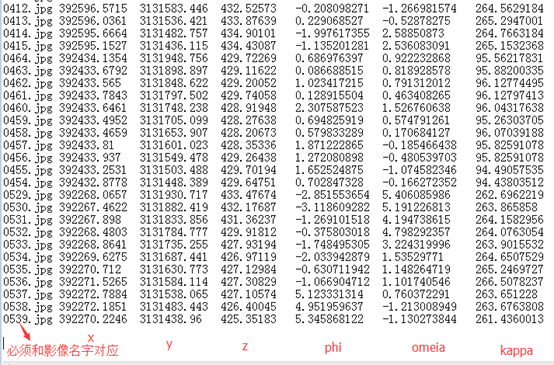
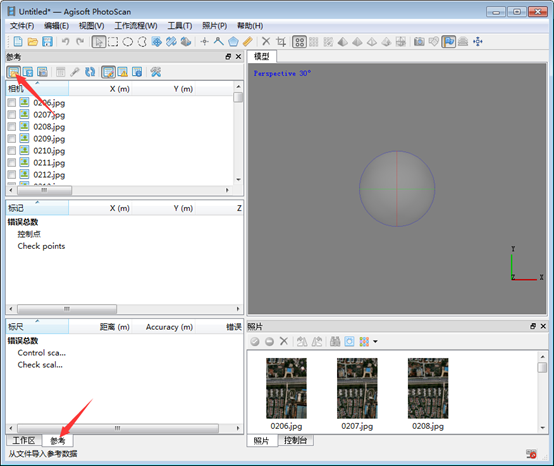
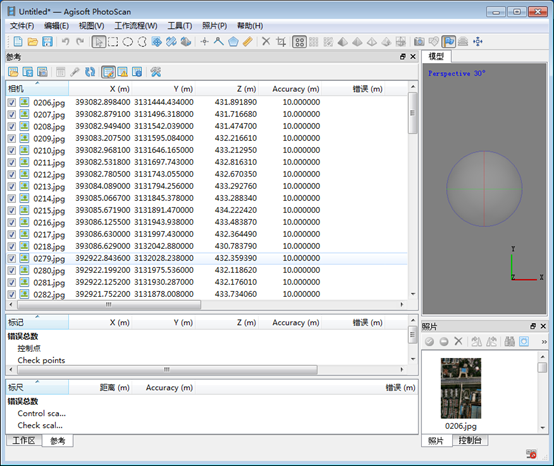
2.3右侧导航栏进入【参考】,添加pos参数:注意pos参数的格式

photoscan空三教程(无人机影像三维模型构建)

photoscan空三教程(无人机影像三维模型构建)

photoscan空三教程(无人机影像三维模型构建)

photoscan空三教程(无人机影像三维模型构建)

注:间距(pitch)对应phi(俯仰角);滚动(roll)对应omeia(侧滚角);横摆(yaw)对应kappa(旋偏角)

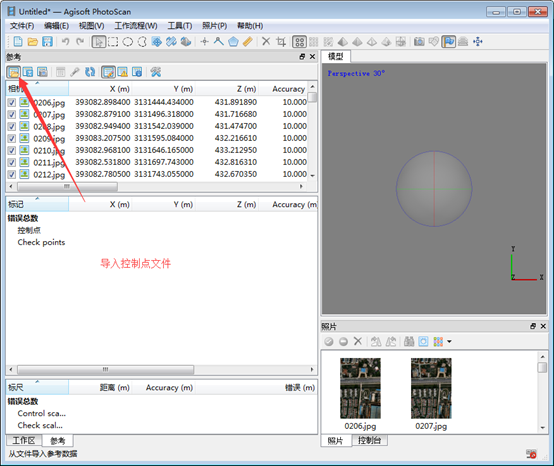
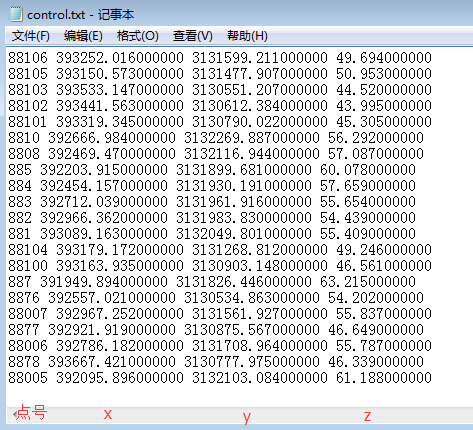
2.4加载控制点文件:控制点文件必须和pos文件处于同一投影坐标
photoscan空三教程(无人机影像三维模型构建)

photoscan空三教程(无人机影像三维模型构建)

photoscan空三教程(无人机影像三维模型构建)

photoscan空三教程(无人机影像三维模型构建)

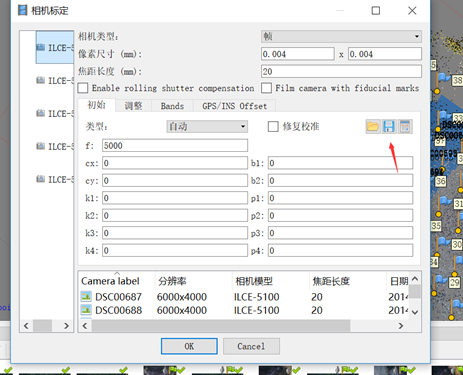
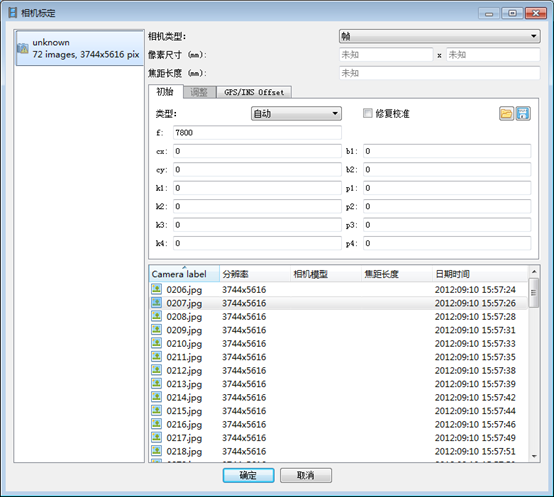
2.5加载相机文件:相机文件加载方式有两种,一是手动输入,点击工具相机校准手动输入,需要说明的是,这里是以像素为单位的。
photoscan空三教程(无人机影像三维模型构建)

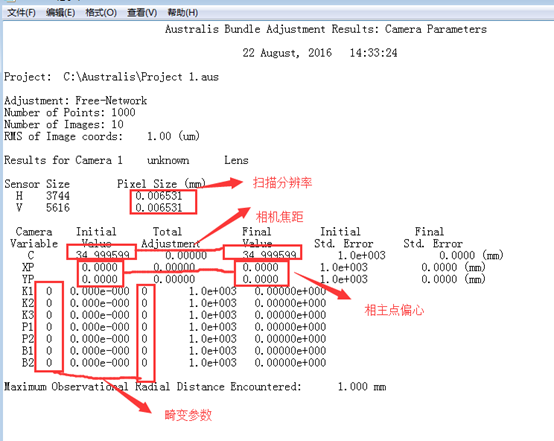
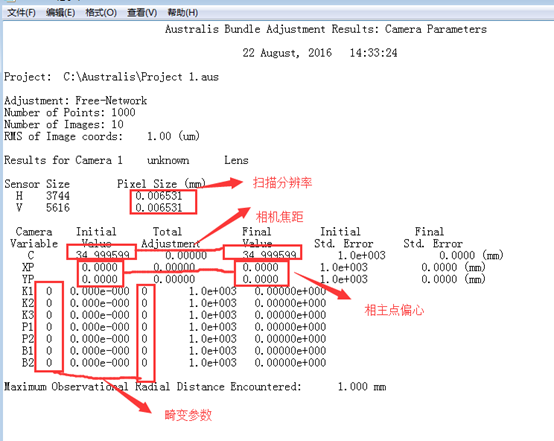
第二个是导入已有相机文件,这里选用Australis格式的,单位是毫米,将对应参数填入下图对应位置即可。
photoscan空三教程(无人机影像三维模型构建)

点击下图箭头处,加载已经处理好的相机文件,并填好红框中相关参数

photoscan空三教程(无人机影像三维模型构建)

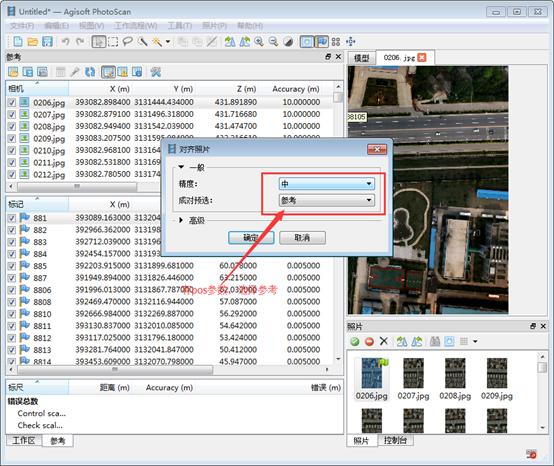
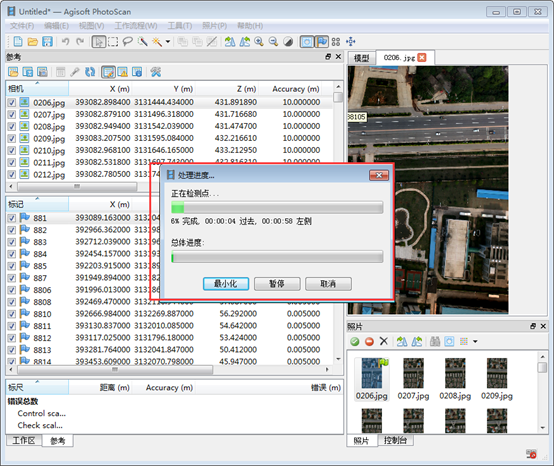
2.6对齐照片

工作流程中选择对齐照片

photoscan空三教程(无人机影像三维模型构建)

精度一般选择“中”,注意选择【低】也没有问题

photoscan空三教程(无人机影像三维模型构建)

2.7刺入控制点

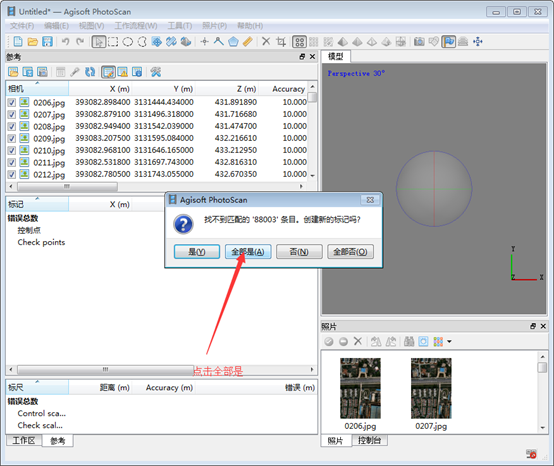
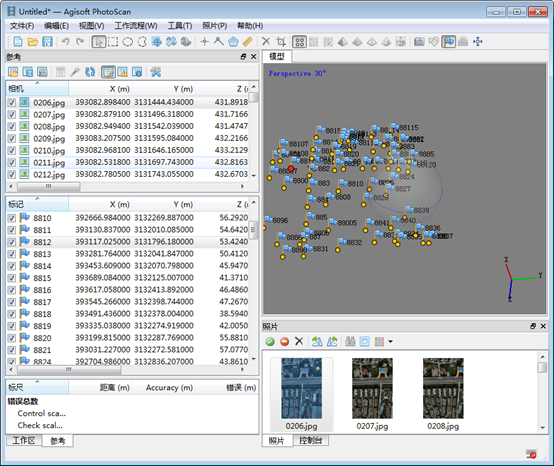
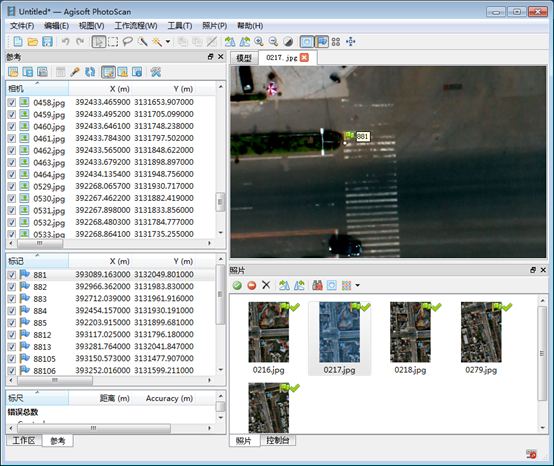
优化对齐后,可以手动刺入控制点了,根据点位图,选中对应影像找准位置右键创建标记,将标记点移动到对应点位处,然后选中所刺入的点右键选择

Filter  photos  by  makerphotoscan空三教程(无人机影像三维模型构建)可以筛选出其他对应的照片,然后一一刺入。刺入两个控制点后即可优化对齐,程序会匹配出每个点的大致位置,此时只需要在左边窗口选中需要添加的点,右键筛选出照片,然后一一刺入即可。
photoscan空三教程(无人机影像三维模型构建)

 刺点过程中可以不断进行优化对齐,调整点位,直到误差在合理范围内。如果刺入错误点位,可以在标记处下拉到下面,选中错误点名,右键删除。

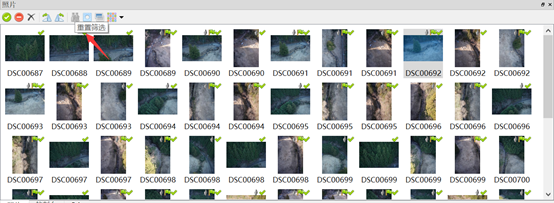
注意如果想查看全部照片,请选择如图【重置筛选】
photoscan空三教程(无人机影像三维模型构建)

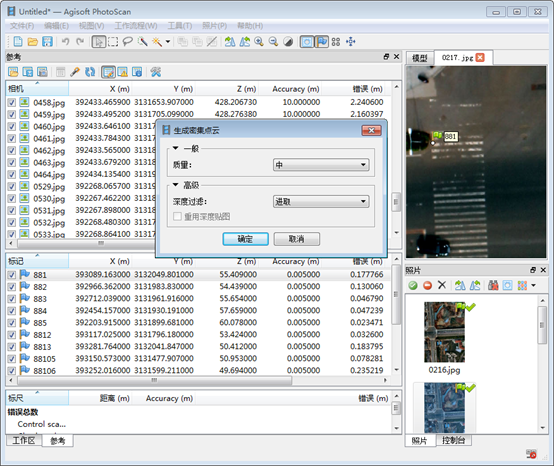
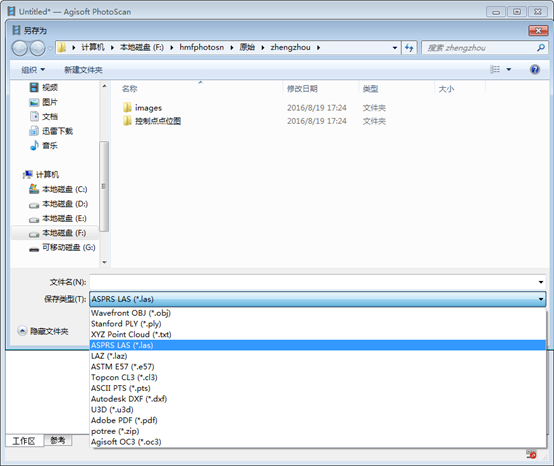
2.8生成和导出密集点云:此过程需要耗费一定时间,生成完后可以导出

photoscan空三教程(无人机影像三维模型构建)

photoscan空三教程(无人机影像三维模型构建)

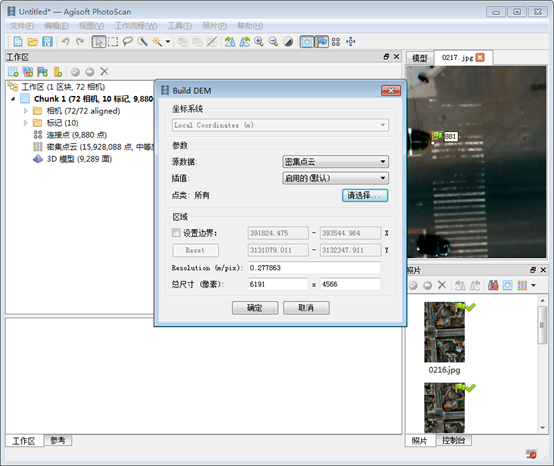
2.9工作流程中,生成和导出dem

photoscan空三教程(无人机影像三维模型构建)

2.10生成和导出正射影像,如果生成了网格,就可以选mesh,选mesh下面的分辨率可以调整,选点云则不可以。
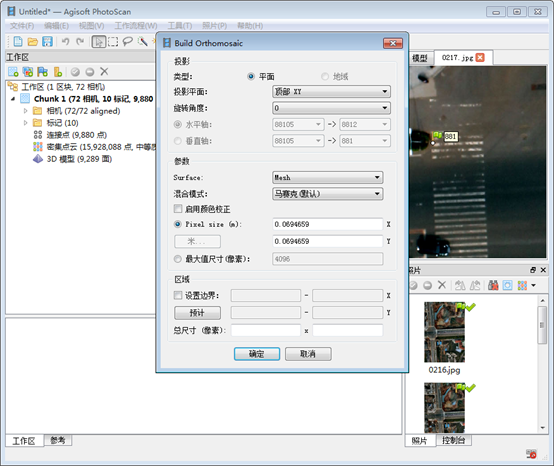
photoscan空三教程(无人机影像三维模型构建)

到此,空三解算已经完成,并导出DEM和DOM相关成果。

3. 导出其他成果

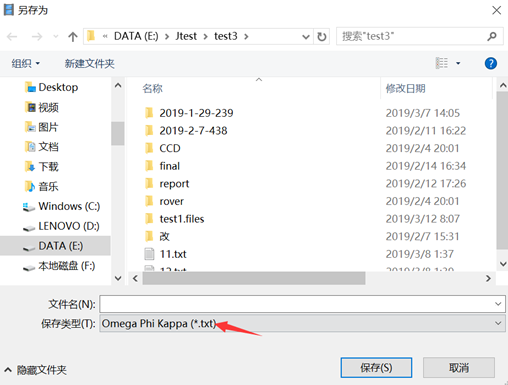
3.1导出空三成果:可以导出Omega phi Kappa工程成果,或者patb空三成果,即可按照正常导入patb成果到MapMatrix中进行测图。
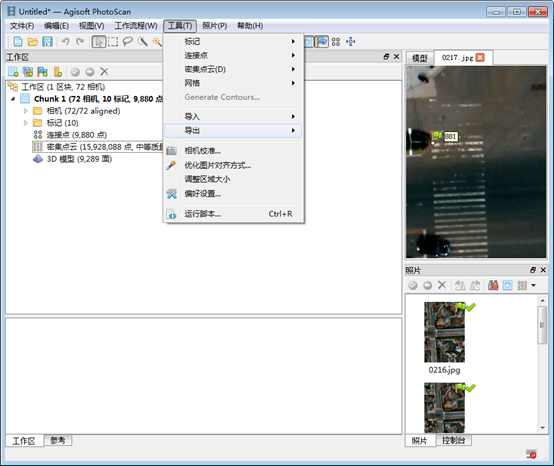
photoscan空三教程(无人机影像三维模型构建)

photoscan空三教程(无人机影像三维模型构建)

photoscan空三教程(无人机影像三维模型构建)

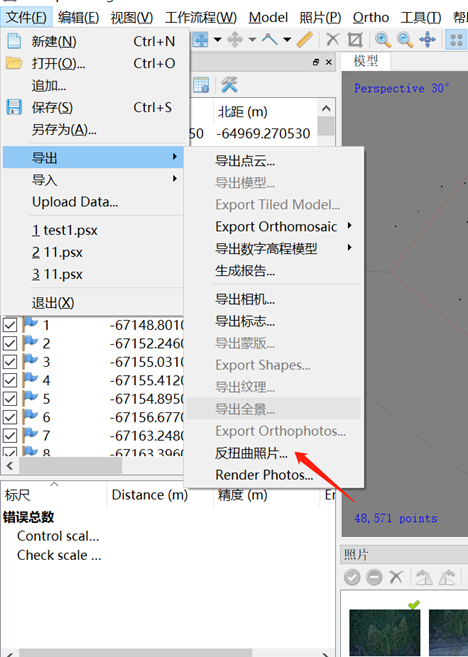
注意,导出空三格式位置1.4.1和。1.3.3版本略有不同,1.4.1在【文件】,导出相机内

3.2导出相机文件
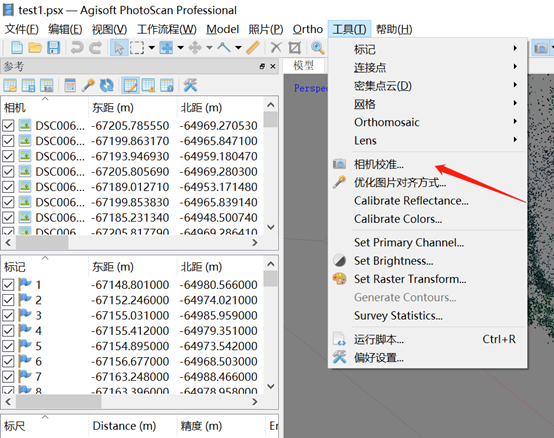
photoscan空三教程(无人机影像三维模型构建)

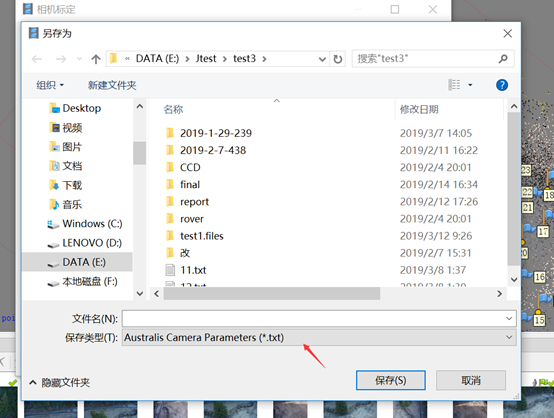
在【相机校准】里,选择导出

photoscan空三教程(无人机影像三维模型构建)

格式为“Australis Camera Parameters”

photoscan空三教程(无人机影像三维模型构建)

photoscan空三教程(无人机影像三维模型构建)


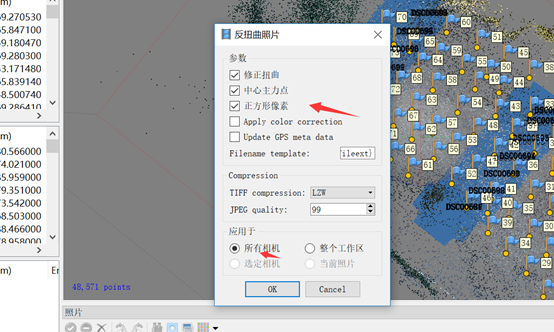
3.3 导出【去畸变影像】

photoscan空三教程(无人机影像三维模型构建)

photoscan空三教程(无人机影像三维模型构建)

注意,建议通过加入控制点,再【对齐】,再进行这些操作,这样处理后,影像畸变就得到消除。细心的人会发现,再次导入去完畸变照片,原来的控制点位置也会变化。

版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容, 请发送邮件至 举报,一经查实,本站将立刻删除。

发布者:全栈程序员-站长,转载请注明出处:https://javaforall.net/127383.html原文链接:https://javaforall.net

赞 (0)
全栈程序员-站长的头像全栈程序员-站长


相关推荐

  • Java中WebService实例

    Java中WebService实例WebServices是由企业发布的完成其特定商务需求的在线应用服务,其他公司或应用软件能够通过Internet来访问并使用这项在线服务。WebService的关键技术和规则:1.XML:描述数据的标准方法.2.SOAP:表示信息交换的协议(简单对象访问协议).3.WSDL:Web服务描述语言.4.UDDI:通用描述、发现与集成,他是一种独立于平台,基于XML语言的用于在互联网上描述商务的协议。一、利用JDKweb服务api实现,这里使用基于SOAPmessage的WebService:1.首先创

    2022年7月21日
  • fpga编程语言VHDL_vhdl和fpga

    fpga编程语言VHDL_vhdl和fpga硬件新手疑问1:大家都在争硬件开发是选择单片机,DSP,ARM还是FPGA呢?以我个人经验,我也是在硬件方面做了几年的老油条了,大学时玩过单片机,也就是大家常说的C51,C52,单片机驱动个流水灯还行,但是研究生阶段遇到的很多问题,单片机就有心无力了。至于ARM,DSPorFPGA,由于研一做无人机做了DSP的项目,鄙人觉得DSP入手比较难,但是DSP主攻方向是算法研究的,用于算法处理,绝对是…

    2022年9月21日
  • AOP实现原理详解[通俗易懂]

    AOP实现原理详解[通俗易懂]转载地址:https://my.oschina.net/elain/blog/382494一、什么是AOPAOP(Aspect-OrientedProgramming,面向切面编程),可以说是OOP(Object-OrientedPrograming,面向对象编程)的补充和完善。OOP引入封装、继承和多态性等概念来建立一种对象层次结构,用以模拟公共行为的一个集合。当我们需要为分散的对象引入…

    2022年10月30日
  • PyCharm激活码永久有效PyCharm2018.2.8激活码教程-持续更新,一步到位

    PyCharm激活码永久有效PyCharm2018.2.8激活码教程-持续更新,一步到位PyCharm激活码永久有效2018.2.8激活码教程-Windows版永久激活-持续更新,Idea激活码2018.2.8成功激活

    2022年6月19日
  • STM32-USART串口通信【USART和UART的区别】[通俗易懂]

    STM32-USART串口通信【USART和UART的区别】[通俗易懂]介绍了USART和UART的区别、STM32的USART1的寄存器和配置方法以及常见的问题,适合速查!

    2022年5月19日
  • 《Java程序书面采访猿收藏》之 instanceof的作用是什么

    《Java程序书面采访猿收藏》之 instanceof的作用是什么

    2022年1月15日

发表回复

您的邮箱地址不会被公开。 必填项已用 * 标注

关注全栈程序员社区公众号