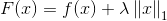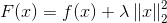L1正则化的理解(l1和l2正则化代表什么意思)

在论文中看到L1正则化,可以实现降维,加大稀疏程度,菜鸟不太懂来直观理解学习一下。在工程优化中也学习过惩罚函数这部分的内容,具体给忘记了。而正则化正是在损失函数后面加一个额外的惩罚项,一般就是L1正则化和L2正则化。之所以叫惩罚项就是为了对损失函数(也就是工程优化里面的目标函数)的某个或些参数进行限制,从而减少计算量。L1正则化的损失函数是是不光滑的,L2正则化的损失函数…

大家好,又见面了,我是你们的朋友全栈君。

在论文中看到L1正则化,可以实现降维,加大稀疏程度,菜鸟不太懂来直观理解学习一下。
在工程优化中也学习过惩罚函数这部分的内容,具体给忘记了。而正则化正是在损失函数后面加一个额外的惩罚项,一般就是L1正则化和L2正则化。之所以叫惩罚项就是为了对损失函数(也就是工程优化里面的目标函数)的某个或些参数进行限制,从而减少计算量。
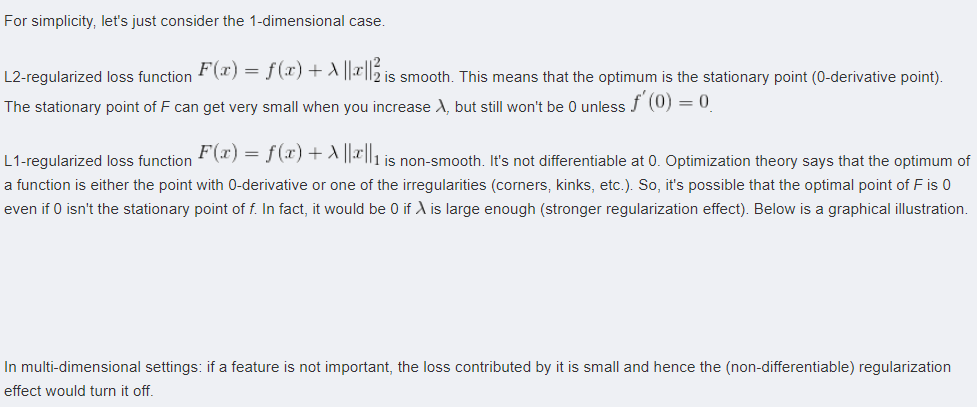
在这里插入图片描述
L1正则化的损失函数是F(x)=f(x)+\lambda\left | x \right |_1是不光滑的,
L2正则化的损失函数F(x)=f(x)+\lambda\left | x \right |_2^2是光滑的。
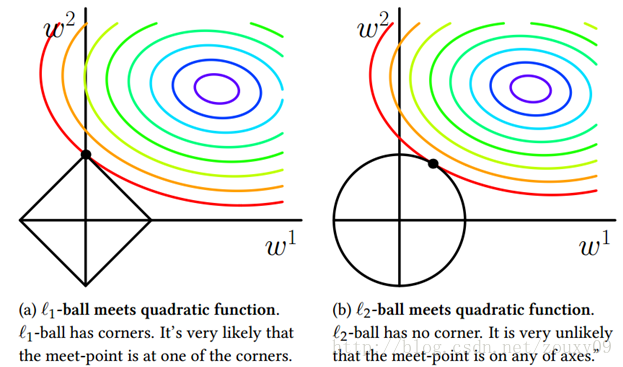
从下图理解更加直观:
在这里插入图片描述
左图为L1正则化,若考虑二维的情况,即只有两个权值   w 1 , w 2   \ w^1,w^2\,  w1,w2,令L1正则化的修正项为L =   ∣ w 1 ∣ + ∣ w 2 ∣   \ |w^1|+|w^2|\,  ∣w1∣+∣w2∣的约束条件下(图中的黑色框)求原损失函数的最小值(图中的等值线),可以看出,当等值线与L图形首次相交的地方就是最优解,上图中在上方顶点处相交,这个顶点就是最优解,这其中可以看出   w 1   \ w^1\,  w1 = 0,从而就达到了减少参数产生稀疏模型,进而可以用于特征选择。
同理右图为L2正则化的过程,可以想到L2正则化中磨去了棱角,例如在图中相交的那一点,此时两个参数都不为零,所以L2正则化不具有稀疏性。

参考:
https://blog.csdn.net/jinping_shi/article/details/52433975
https://blog.csdn.net/qq_32742009/article/details/81629210

版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容, 请发送邮件至 举报,一经查实,本站将立刻删除。

发布者:全栈程序员-站长,转载请注明出处:https://javaforall.net/128144.html原文链接:https://javaforall.net

赞 (0)
全栈程序员-站长的头像全栈程序员-站长


相关推荐

  • 免费使用谷歌云服务器一年多少钱_谷歌云服务器永久免费

    免费使用谷歌云服务器一年多少钱_谷歌云服务器永久免费上周自己撸了一年的谷歌云服务器,昨天也帮同事搞了一发。毕竟工作中还是少不了向西方取经。把自己的经验总结一下吧,方便后来之人。说一下前提条件:1.持有外币卡,例有VISA标识、万事达标识、JCB标识的信用卡2.可以上谷歌且有谷歌账号,没有的话自己注册一个。免费申请链接在这:https://cloud.google.com/free/进入申请界面后有一个国家/地区的选项,截止目前没有找到中国的,直接选择了美国即可账户类型选择个人,然后地址直接百度一下美国地址生成器然后找到对应的网站,复制粘贴

    2022年10月5日
  • Centos7 下载安装配置Jenkins教程

    Centos7 下载安装配置Jenkins教程这篇博文总结下如何下载安装和配置Jenkins

    2022年5月14日
  • 电赛练习之旋转倒立摆PID调节[通俗易懂]

    电赛练习之旋转倒立摆PID调节[通俗易懂]前言:在家准备电赛控制题,第一个选择的旋转倒立摆,结构和电路相对简单,对于新手比较友好。本人今年大二,自学的STM32和PID算法,本文算是对这个题目练习的记录吧,文章和程序有误的地方还请大家多多指教。一、机械结构考虑到正式比赛时需要自己搭建机械结构,我就没有直接购买现成的机械结构。关于机械结构还是平时接触太少了,随便在淘宝上买的不锈钢打孔支架作摆臂和旋转臂,最后发现传感器没法安放,强行用电机支架和胶带固定住。最困难的是怎么把电机和旋转臂连接得牢靠,最开始用的一个联轴器,发现转的猛了就会松动,想尽各种办

    2022年8月18日
  • 用EnableMenuItem不能使菜单变灰的原因

    用EnableMenuItem不能使菜单变灰的原因

    2021年12月16日
  • DeepLab2:用于深度标记的TensorFlow库(2021)

    DeepLab2:ATensorFLowLibraryforDeepLabelingDeepLab2是一个用于深度标注的TensorFlow库,旨在为密集像素标注任务提供统一的、最先进的TensorFlow代码库,包括但不限于语义分割、实例分割、全景分割、深度估计,甚至视频全景分割。深度标记是指通过深度神经网络为图像中的每个像素分配预测值来解决计算机视觉问题。只要感兴趣的问题可以用这种方式表述,DeepLab2就应该达到目的。此外,此代码库包括我们最近的和最先进的深度标签研究模

    2022年4月15日
  • Hotspot Shield Launch[通俗易懂]

    Hotspot Shield Launch[通俗易懂]你们懂的

    2022年7月3日

发表回复

您的邮箱地址不会被公开。 必填项已用 * 标注

关注全栈程序员社区公众号