
手眼标定理解「建议收藏」

手眼标定理解「建议收藏」参考:https://blog.csdn.net/yaked/article/details/77161160?utm_medium=distribute.pc_relevant_t0.none-task-blog-BlogCommendFromBaidu-1.control&depth_1-utm_source=distribute.pc_relevant_t0.none-task-blog-BlogCommendFromBaidu-1.control什么是手眼标定手眼标定是为了得到相机坐标系

大家好,又见面了,我是你们的朋友全栈君。

参考:https://blog.csdn.net/yaked/article/details/77161160?utm_medium=distribute.pc_relevant_t0.none-task-blog-BlogCommendFromBaidu-1.control&depth_1-utm_source=distribute.pc_relevant_t0.none-task-blog-BlogCommendFromBaidu-1.control

什么是手眼标定

手眼标定是为了得到相机坐标系与机器人坐标系之间的位姿关系,包括两种:eye in hand (相机安装在机械臂末端)和eye to hand (相机安装在机械臂外侧)。

手眼标定的目的

在机械臂抓取时,往往需要知道抓取目标与机械臂之间的位置关系,使用相机获得抓取目标的位置是有效的方法。
但是单纯使用相机得到的目标点位置是在相机坐标系下的位置,而抓取任务要得到的是目标点与机械臂之间的位置,因此这中间需要通过一些方法获得相机与机械臂之间的位置关系,从而实现目标点从相机坐标系到机械臂坐标系的转换。手眼标定正是用来获得相机与机械臂之间位置关系的一种方法。
简单讲,已知目标点A与相机B之间的坐标关系(相机获得),想要得到机械臂C与目标点A之间的坐标关系,就必须得到相机B与机械臂C之间的位置关系。

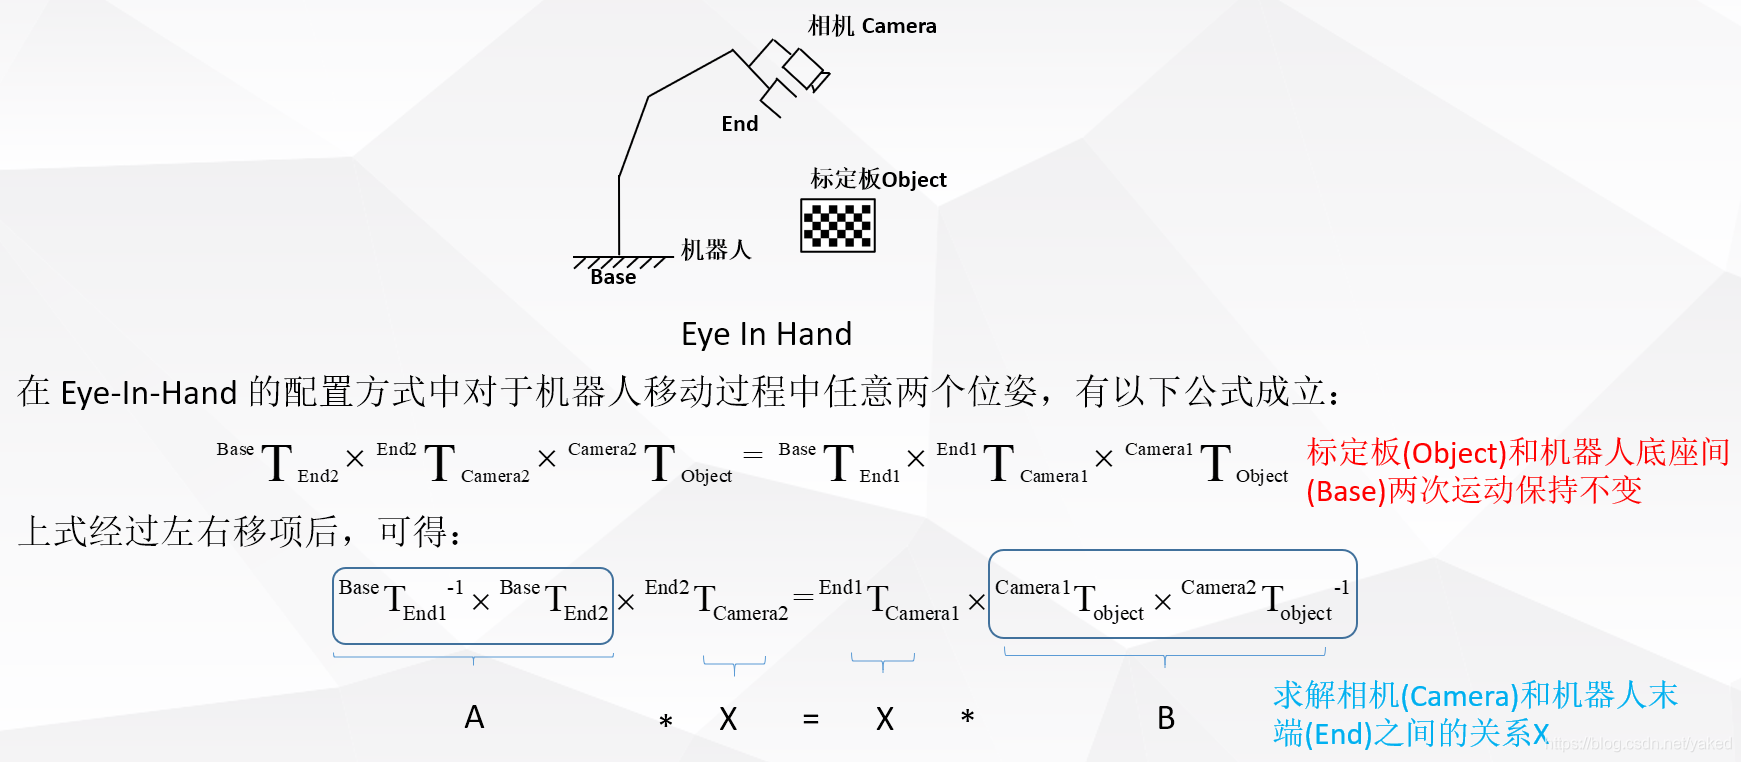
eye in hand

这种方式的手眼标定是通过两次运动解得相机坐标系(Camera)与机械臂末端坐标系(End)之间的坐标关系。
注意:
1、机械臂末端(End)在机器人(Base)坐标系下的坐标是可以通过机械臂各个关节的角度值直接解算出来的。
2、标定是通过两次改变机械臂末端(相机)位置来解算的,这整个过程中标定板(Object)相对是机器人(Base)的位置是固定不变的。(实际上,并不需要知道标定板与机器人(Base)的具体位置关系)。下面等式成立的条件就是两个不同位姿下标定板与机器人位置不变。
在这里插入图片描述

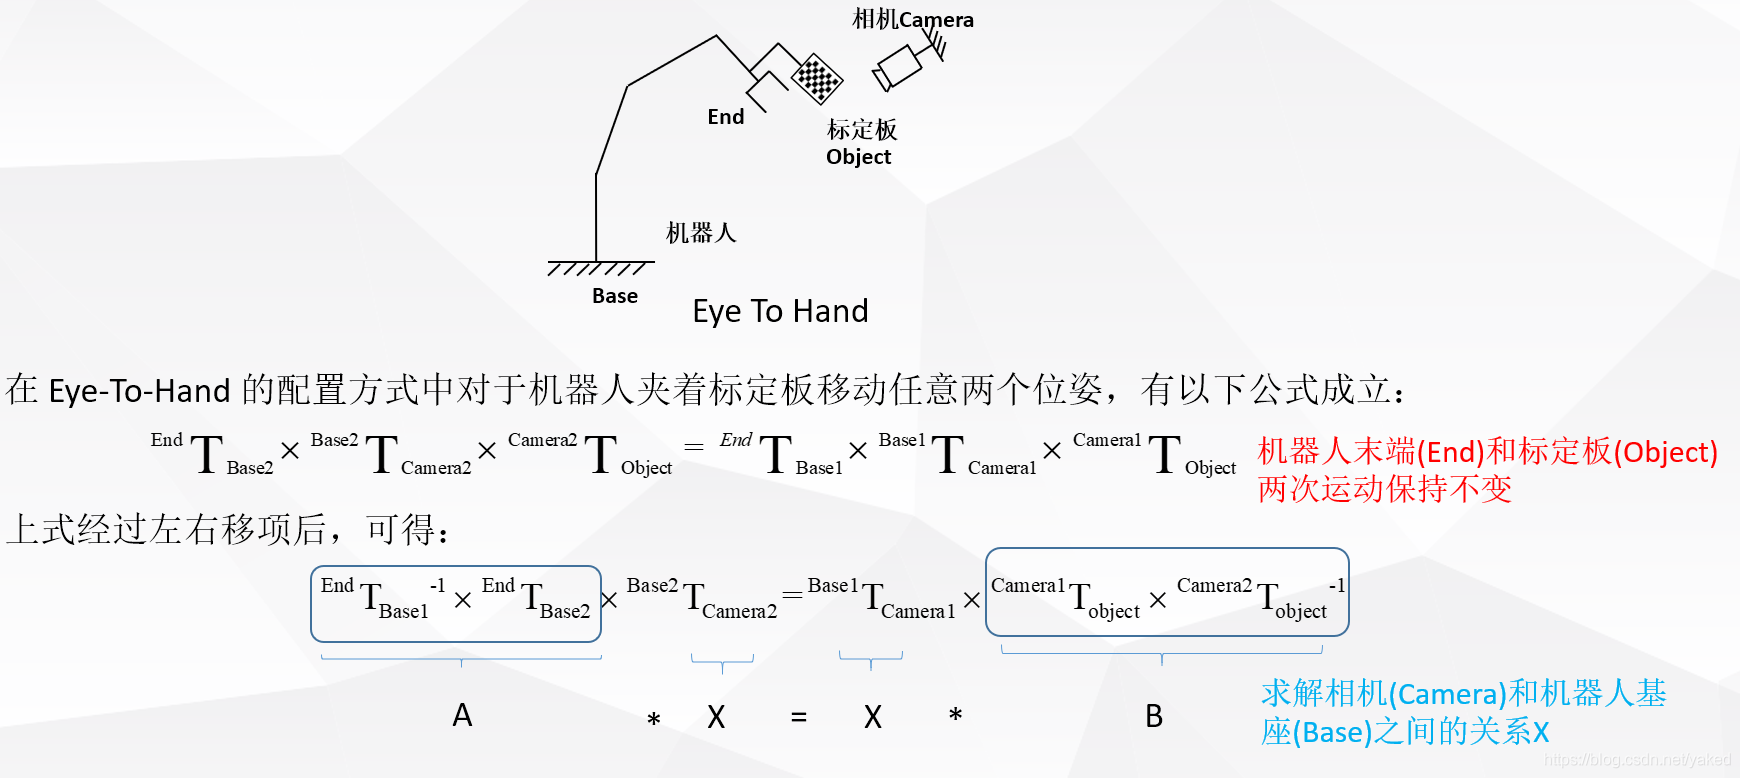
eye to hand

这种方法的手眼标定是通过两次运动解得相机坐标系(Camera)与机器人坐标系(Base)之间的坐标关系。
注意:
1、机械臂末端(End)在机器人(Base)坐标系下的坐标是可以通过机械臂各个关节的角度值直接解算出来的。
2、标定是通过两次改变机械臂末端(标定板)位置来解算的,这整个过程中标定板(Object)相对机械臂末端(End)的位置是固定不变的。(实际上,并不需要知道标定板与机械臂末端(End)的具体位置关系)。下面等式成立的条件就是两个不同位姿下标定板与机械臂末端位置不变。
在这里插入图片描述

AX=XB问题的求解

实际上,求解的只是一个固定的6自由度的位置姿态关系,可以用3X3的旋转矩阵和3X1的平移矩阵表示,也可以用其他方法表示如用四元数表示角度关系等。

版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容, 请发送邮件至 举报,一经查实,本站将立刻删除。

发布者:全栈程序员-站长,转载请注明出处:https://javaforall.net/133111.html原文链接:https://javaforall.net

赞 (0)
全栈程序员-站长的头像全栈程序员-站长


相关推荐

  • @RequestMapping和@GetMapping @PostMapping 区别

        最近学习看一些代码,发现对于发送请求这件事,有的地方用@RequestMapping,有的地方用@PostMapping,为了搞清楚区别,特意查了下spring源代码,现在特此记录下。 @GetMapping用于将HTTPget请求映射到特定处理程序的方法注解具体来说,@GetMapping是一个组合注解,是@RequestMapping(method=RequestM…

    2022年4月7日
  • SD/MMC 卡读写模块—SD/MMC 卡的外部物理接口

    SD/MMC 卡读写模块—SD/MMC 卡的外部物理接口转载地址:http://www.8951.com/book/jiao1n21.htmSD/MMC   卡是一种大容量(最大可达4GB)、性价比高、体积小、访问接口简单的存储卡。SD/MMC卡大量应用于数码相机、MP3机、手机、大容量存储设备,作为这些便携式设备的存储载体,它还具有低功耗、非易失性、保存数据无需消耗能量等特点。SD卡接口向下兼容MMC(MutliMediaCard

    2022年6月8日
  • DotNetty[通俗易懂]

    DotNetty[通俗易懂]DotNetty中几个重要的库(程序集):DotNetty.Buffers:对内存缓冲区管理的封装。DotNetty.Codecs:对编解码是封装,包括一些基础基类的实现,我们在项目中自定义的协议,都要继承该项目的特定基类和实现。DotNetty.Codecs.Mqtt:MQTT(消息队列遥测传输)编解码是封装,包括一些基础基类的实现。DotNetty.Codecs.Proto…

    2022年10月21日
  • Python –函数学习3 (将函数存储在模块中)

    Python –函数学习3 (将函数存储在模块中)

    2021年7月6日
  • linux阻塞与非阻塞(connect连接超时)

    非阻塞connect详情介绍可以参见文章:https://blog.csdn.net/qq_41453285/article/details/89890429一、非阻塞connect概述man手册connect的man手册有如下一段内容:EINPROGRESSThesocketisnonblockingandtheconnectioncannotbe…

    2022年4月10日
  • 什么是语义分割_词法分析语法分析语义分析

    什么是语义分割_词法分析语法分析语义分析文章目录引言1混淆矩阵2语义分割PA:像素准确率CPA:类别像素准确率MPA:类别平均像素准确率IoU:交并比MIoU:平均交并比(改进,先求IoU,再求MIoU,这里有误)3综合实例步骤一:输入真实、预测图片步骤二:求出混淆矩阵步骤三:评价指标计算PACPAMPAIoUMIoU4测试代码参考引言语义分割是像素级别的分类,其常用评价指标:像素准确率(PixelAccuracy,PA…

    2022年8月21日

发表回复

您的邮箱地址不会被公开。 必填项已用 * 标注

关注全栈程序员社区公众号



