
陀螺仪工作原理_电子陀螺仪工作原理

陀螺仪工作原理_电子陀螺仪工作原理我们知道陀螺仪使用来测量平衡和转速的工具,在载体高速转动的时候,陀螺仪始终要通过自我调节,使得转子保持原有的平衡,这一点是如何做到的?带着这个问题,我们来看一下这个古老而又神秘的装置的工作原理。我把

大家好,又见面了,我是你们的朋友全栈君。如果您正在找激活码,请点击查看最新教程,关注关注公众号 “全栈程序员社区” 获取激活教程,可能之前旧版本教程已经失效.最新Idea2022.1教程亲测有效,一键激活。

Jetbrains全系列IDE使用 1年只要46元 售后保障 童叟无欺

我们知道陀螺仪使用来测量平衡和转速的工具,在载体高速转动的时候,陀螺仪始终要通过自我调节,使得转子保持原有的平衡,这一点是如何做到的?带着这个问题,我们来看一下这个古老而又神秘的装置的工作原理。

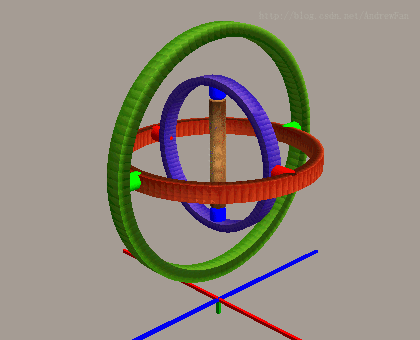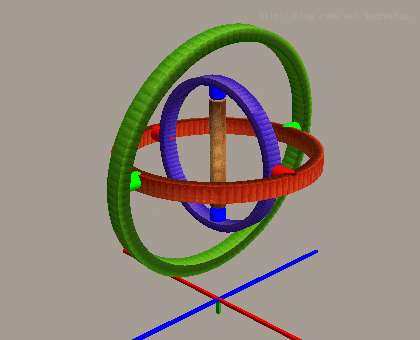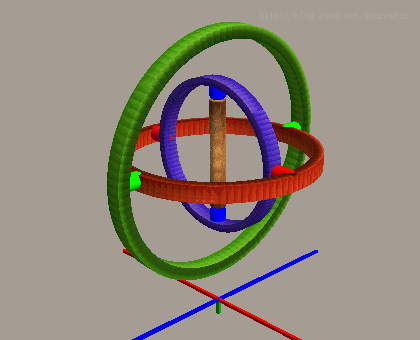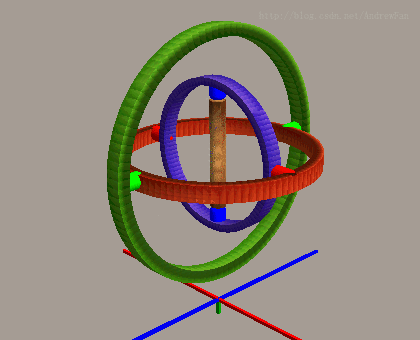
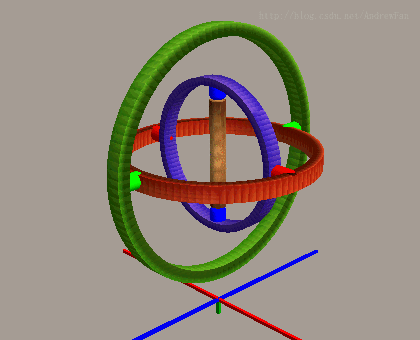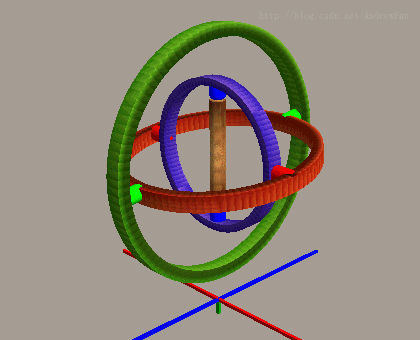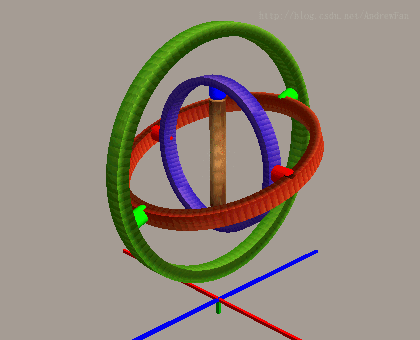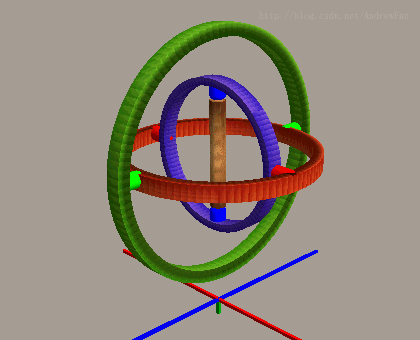
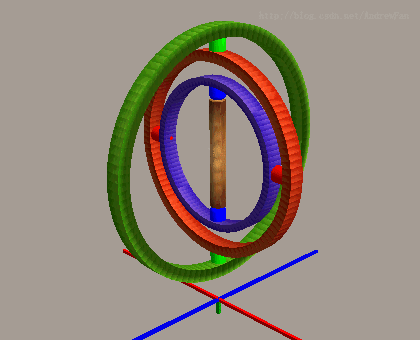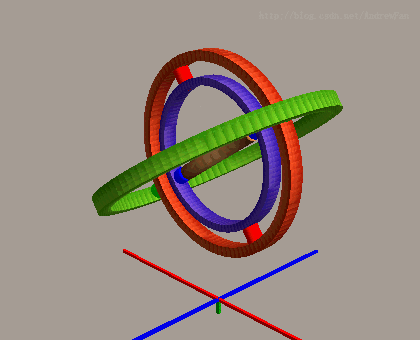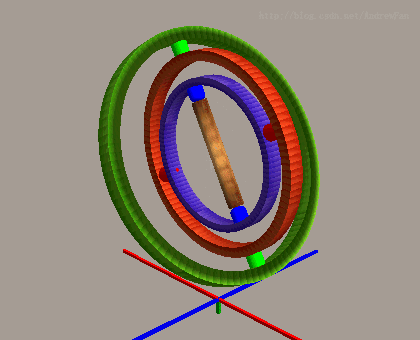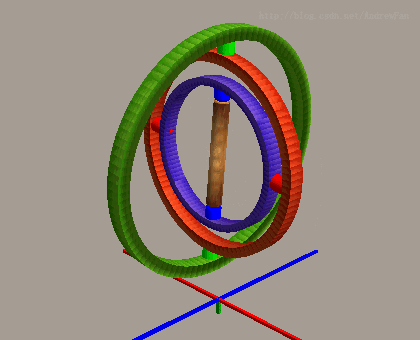
我把三个Gimbal环用不同的颜色做了标记,底部三个轴向,RGB分别对应XYZ。 

假设现在这个陀螺仪被放在一艘船上,船头的方向沿着+Z轴,也就是右前方

现在假设,船体发生了摇晃,是沿着前方进行旋转的摇晃,也就是桶滚。由于转子和旋转轴具有较大的惯性,只要没有直接施加扭矩,就会保持原有的姿态。由于上图中绿色的活动的连接头处是可以灵活转动的,此时将发生相对旋转,从而出现以下的情形: 
陀螺仪工作原理_电子陀螺仪工作原理

再次假设,船体发生了pitch摇晃,也就是俯仰。同样,由于存在相应方向的可以相对旋转的连接头(红色连接头),转子和旋转轴将仍然保持平衡,如下图: 
陀螺仪工作原理_电子陀螺仪工作原理

最后假设,船体发生了yaw摇晃,也就是偏航,此时船体在发生水平旋转。相对旋转发生在蓝色连接头。如下图: 

陀螺仪工作原理_电子陀螺仪工作原理

最终,在船体发生Pitch、Yaw、Roll的情况下,陀螺仪都可以通过自身的调节,而让转子和旋转轴保持平衡。

陀螺仪中的万向节死锁

现在看起来,这个陀螺仪一切正常,在船体发生任意方向摇晃都可以通过自身调节来应对。然而,真的是这样吗?

假如,船体发生了剧烈的变化,此时船首仰起了90度(这是要翻船的节奏。。。。),船体再次发生转动,沿着当前世界坐标的+Z轴(蓝色轴,应该正指向船底)进行转动,那么来看看发生了什么情况。
陀螺仪工作原理_电子陀螺仪工作原理

现在,转子不平衡了。它失去了自身的调节能力。那么这是为什么呢? 
之前陀螺仪之所以能通过自身调节,保持平衡,是因为存在可以相对旋转的连接头。在这种情况下,已经不存在可以相对旋转的连接头了。 

那么连接头呢?去了哪里?显然,它还是在那里,只不过是,连接头可以旋转的相对方向不是现在需要的按着+Z轴方向。从上图中,我们清楚地看到:

  • 红色连接头:可以给予一个相对俯仰的自由度。
  • 绿色连接头:可以给予一个相对偏航的自由度。
  • 蓝色连接头:可以给予一个相对偏航的自由度。

没错,三个连接头,提供的自由度只对应了俯仰和偏航两个自由度,横滚自由度丢失了。这就是陀螺仪上的“万向节死锁”问题。

若计绿轴为x轴,红轴为y轴,蓝轴为z轴。那么记为z轴为主轴,y轴为副轴,x轴为自由轴;绕z轴会影响到x,y轴;绕y轴会影响到x轴,绕x轴不会影响其他轴。

这种动态方式下的欧拉角(z,y,x)等价于静态欧拉角(x,y,z)。

万向节锁死就是当某个旋转之后,某个方向有两个轴向,所以就去缺少一个自由度,不能直接进行单一轴的旋转到达某个位姿。所以只能间接地曲线(插值)到达。

参考:https://blog.csdn.net/qq_34552886/article/details/79772143

版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容, 请发送邮件至 举报,一经查实,本站将立刻删除。

发布者:全栈程序员-站长,转载请注明出处:https://javaforall.net/167694.html原文链接:https://javaforall.net

赞 (0)
全栈程序员-站长的头像全栈程序员-站长


相关推荐

  • js数组遍历十种方法

    js数组遍历十种方法1.some()遍历数组,只要有一个以上的元素满足条件就返回true,否则返回false,退出循环对数组中每个元素执行一次ok函数,知道某个元素返回true,则直接返回true。如果都返回false,则返回false检查整个数组中是否有满足元素。privatesome(id:number){constarr=[{cityId:195,cityName:’深圳’},{cityId:196,cityNa

    2022年10月7日
  • cshtml的美化

    cshtml的美化c#webapp美化工作美化工作更改css框架css在cshtml中的位置网上的bootstrap模板资源1.从网站上下载模板2.使用模板更多的资料美化工作默认大家已经掌握了MVC框架的概念和使用方式,本文章只将如何在MVC基础上进行简单的美化工作更改css框架css在cshtml中的位置对html语言有所了解的各位应该知道,css一般写在头中,也就是<head></head>所在的位置中,在cshtml中也是这样。注意看MVC框架的_Layout.cshtml中的

    2022年6月16日
  • Docker 启动redis镜像

    Docker 启动redis镜像查看本地所有容器:dockerps-a查看本地运行中的容器:dockerps查看所有镜像:dockerimagesdaocker启动redis镜像同时设置密码:dockerrun-d–nameredis1-p6379:6379redis–requirepass“gs123456”参数解释:-d:后台运行-name为容器的名字-p端口映射–requirepass:redis密码redis为镜像名…

    2022年9月15日
  • django权限管理例子_php万能自定义表单系统

    django权限管理例子_php万能自定义表单系统前言上一篇我们分析了认证的源码,一个请求认证通过以后,第二步就是查看权限了,drf默认是允许所有用户访问权限源码分析源码入口:APIView.py文件下的initial方法下的check_per

    2022年7月31日
  • 汉罗塔问题的递归实现「建议收藏」

    汉罗塔问题的递归实现「建议收藏」#includeusingnamespacestd;voidmove(intm,chara,charb);voidhanoi(intm,charone,chartwo,charthree);intmain(){  chararray[10]={‘A’,’B’,’C’,’D’,’E’,’F’};  hanoi(4,’A’,’B’,’C’);

    2022年10月12日
  • AD域控制器时间同步[通俗易懂]

    AD域控制器时间同步[通俗易懂]域控制器时间同步现象:域控制器和域内的计算机时间与internet上的时间不同步,老慢几分钟。解决办法:设置NTP服务器,和外网时间同步。下面是最近操作的时间同步方法修改主域控制器上同步Internet时间服务器:主域控制器修改运行gpedit.msc打开本地策略组,路径为:计算机配置-管理模板-系统-Windows时间服务:1.1配置WindowsNTP客户端…

    2022年5月17日

发表回复

您的邮箱地址不会被公开。 必填项已用 * 标注

关注全栈程序员社区公众号



