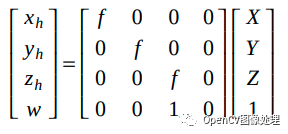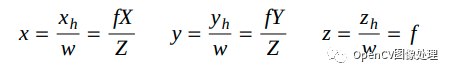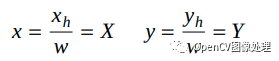投影矩阵介绍[通俗易懂]

投影矩阵介绍[通俗易懂]一般我们是将相机模型简化成针孔相机模型,那么相平面与相机坐标系之间的关系为:通常为了方便,会把相平面放在小孔与目标点之间。下面就介绍下相平面投影的三种不同方法。透视投影(perspectiveprojection)通过相似三角形(下图两个虚线三角形)可以得到下列关系:展开就是:这里x_h等为齐次坐标系坐标,X等为相机坐标系点,x等则为相平面上的透视投影点,可以看出,投影点的位置不仅仅是与X等有简单的缩放关系,还和Z成反比,Z越大投影点x等越小,这就

大家好,又见面了,我是你们的朋友全栈君。如果您正在找激活码,请点击查看最新教程,关注关注公众号 “全栈程序员社区” 获取激活教程,可能之前旧版本教程已经失效.最新Idea2022.1教程亲测有效,一键激活。

Jetbrains全系列IDE稳定放心使用

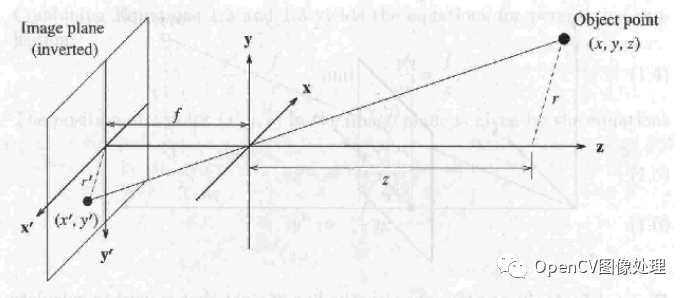
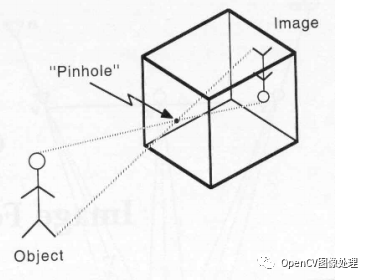
一般我们是将相机模型简化成针孔相机模型,
Image

那么相平面与相机坐标系之间的关系为:

Image

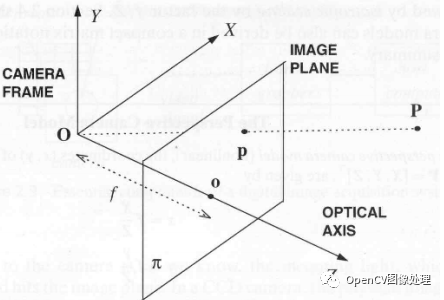
通常为了方便,会把相平面放在小孔与目标点之间。

Image

下面就介绍下相平面投影的三种不同方法。

透视投影(perspective projection)

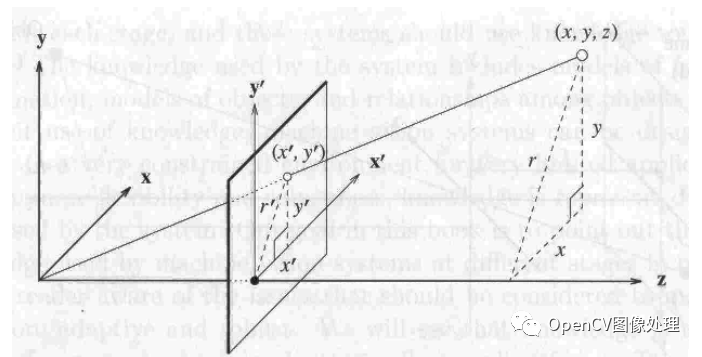
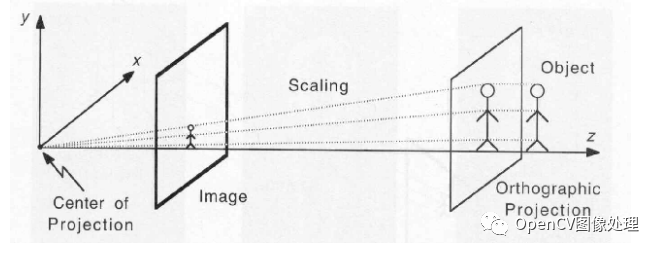
通过相似三角形(下图两个虚线三角形)
Image

可以得到下列关系:

Image

展开就是:

Image

这里x_h等为齐次坐标系坐标,X等为相机坐标系点,x等则为相平面上的透视投影点, 可以看出,投影点的位置不仅仅是与X等有简单的缩放关系,还和Z成反比,Z越大投影点x等越小,这就解释了为什么相机拍摄的图片近大远小。

正交投影
Image

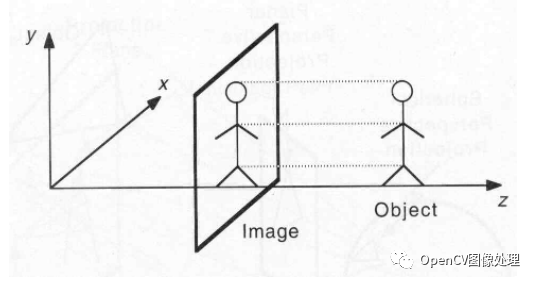
正交投影可以理解是透视投影的一种极端情况,f趋近无穷大,f/Z趋近1,这时矩阵形式就写成:
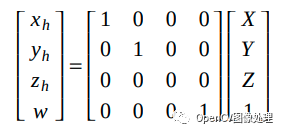
Image

展开为:

Image

这里w为1. 可以看出,相平面上的点就是相机坐标系的点,简单粗暴,直接去掉了Z。这种投影方式没法反应近大远小的特点,所以就有了下面稍微复杂点的正交投影:缩放正交投影。

缩放正交投影(弱透视模型)
Image

由于正交投影简化过猛,直接丢弃了Z,这里为了体现缩放又把Z加回来了,只不过这里的Z是个常值,比如一个三维的点云,可以将分母设为点云Z的均值,这样就实现了投影的缩放(依然保留了平行直线的关系)
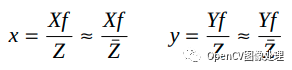
Image

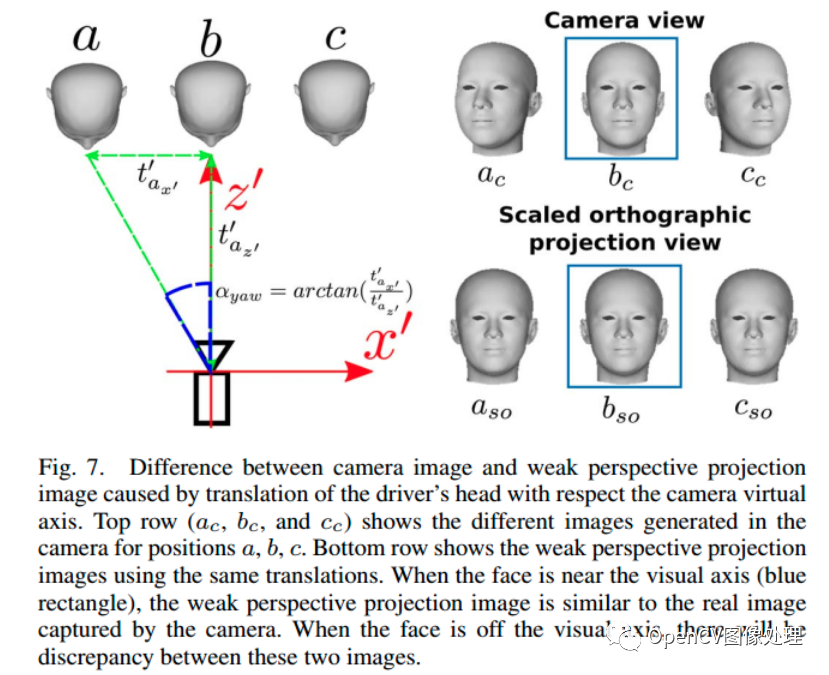
另外值得一提的是,使用深度学习对3d 人脸进行预测时,通常使用的是弱透视模型,得到的head pose并不是相对拍摄的相机坐标系的,因为真实相机是透视投影模型,
Image

上图左边a,b和c为人头相对相机坐标系的x轴做了平移,如果使用弱透视投影,投影的结果应该是右下角三张图,看起来人头都没旋转。。但是如果按照透视投影方法来投影,得到的就是右上三张图,如果要获取相对相机坐标系下人头的head pose,那么需要对yaw和pitch方向做下角度补偿。

参考链接:

https://www.cse.unr.edu/~bebis/CS791E/Notes/PerspectiveProjection.pdf

欢迎关注公众号OpenCV图像处理, 里面会定期分享视觉相关知识…

版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容, 请发送邮件至 举报,一经查实,本站将立刻删除。

发布者:全栈程序员-站长,转载请注明出处:https://javaforall.net/188146.html原文链接:https://javaforall.net

赞 (0)
全栈程序员-站长的头像全栈程序员-站长


相关推荐

  • SOP解釋與說明

    SOP解釋與說明       所谓SOP,是StandardOperationProcedure三个单词中首字母的大写,即标准作业程序,就是将某一事件的标准操作步骤和要求以统一的格式描述出来,用来指导和规范日常的工作.SOP的精髓,就是将细节进行量化,用更通俗的话来说,SOP就是对某一程序中的关键控制点进行细化和量化.  从对SOP的上述基本界定来看,SOP具有以下一些内在的特征:  S

    2022年5月26日
  • IDEA 激活服务器破解方法

    IDEA 激活服务器破解方法,https://javaforall.net/100143.html。详细ieda激活码不妨到全栈程序员必看教程网一起来了解一下吧!

    2022年3月15日
  • 雷达系统设计及matlab仿真(一) 第一章 雷达基础知识概论(测距 距离分辨率 多普勒频率 雷达方程 噪声和信噪比 脉冲积累)

    雷达系统设计及matlab仿真(一) 第一章 雷达基础知识概论(测距 距离分辨率 多普勒频率 雷达方程 噪声和信噪比 脉冲积累)1.雷达基础知识了解2.雷达测距最大不模糊距离3.距离分辨率4.多普勒频率‘5.雷达方程噪声和信噪比6.搜索(警戒)7.脉冲积累相干积累与非相干积累8.雷达损失

    2022年5月4日
  • 数据库设计 ER图

    数据库设计 ER图一、ER图简介ER图,简单来说,E是实体,实体有一组属性;R是关系。找打系统中的实体以及实体关系就可以绘制出ER图了。例如,下图是网上找到的ER图,矩形的是实体,椭圆是属性,实体何实体时间的关系用菱形,关系也有熟悉,例如,学生选修课程,有成绩属性,当然如果系统需要,也可以记录选修的时间等属性信息。认真看下,你会发现ER图理解起来还是比较容易的二、ER图绘制常见问题但是真的落实到自己绘制,很多同学就会遇到困难。下面我们通过反例来学习ER图1.反例1区分功能和关系.

    2022年6月21日
  • JS、ActiveXObject、Scripting.FileSystemObject

    JS、ActiveXObject、Scripting.FileSystemObjectJavascript之文件操作(IE)一、功能实现核心:FileSystemObject对象要在javascript中实现文件操作功能,主要就是依靠FileSystemobject对象。&#1

    2022年7月1日
  • cnzz友盟怎么安装网站统计代码监控网站流量

    cnzz友盟怎么安装网站统计代码监控网站流量

    2021年9月19日

发表回复

您的邮箱地址不会被公开。 必填项已用 * 标注

关注全栈程序员社区公众号