
作为一个硬件程序设计民工,最近一直在学习python,写个爬虫,排个序,再画个界面,其实还是挺好玩的。然而这不是我的主业啊!!!-_-|||
下学期开学就要找工作了,明天刚好是新的一个月,还是滚回去调我的FPGA吧。
今天先更新一个很小很小的例子作为开端,这是前几天xxx给我出的一道很随意的题目,主要是看面对一个项目,如何进行需求分析,模块功能划分以及仿真验证,当然还有如何写文档。
一、需求分析
设计一个十字路口交通等控制系统,其要求如下:
(1)东西(用A表示)、南北(用B表示)方向均有红灯、绿灯、黄灯指示,东西向持续时间暂定为50s、5s和45s(对应南北向持续时间为40s、5s和55s),要求可以更改该时间。交通灯正常运行的切换示意图如图1.1所示。
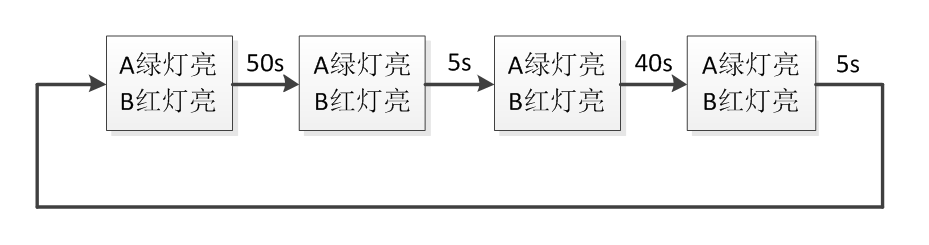

图1.1 交通控制系统正常运行切换示意图
(2)系统设有时钟,以倒计时方式显示每一路允许通行的时间。
(3)当任何一个方向出现特殊情况时,系统可由交警手动控制进入特殊运行状态,即红灯全亮,时钟停止计时,东西、南北向所有车辆停止通行;当特殊运行状态结束后,系统恢复工作,继续正常运行。
二、原理分析
本系统以秒为时间单位运行,其核心工作过程可用状态机进行描述:
EMRG:紧急制动状态,东西(A)方向红灯亮,南北(B)方向红灯亮,当紧急制动信号(hold=’0’)时进入这种状态;
AgBr:东西(A)方向绿灯亮,南北(B)方向红灯亮,此状态持续50秒的时间;
AyBr:东西(A)方向黄灯亮,南北(B)方向红灯亮,此状态持续5秒的时间;
ArBg:东西(A)方向红灯亮,南北(B)方向绿灯亮,此状态持续40秒的时间;
ArBy:东西(A)方向红灯亮,南北(B)方向黄灯亮,此状态持续5秒的时间。
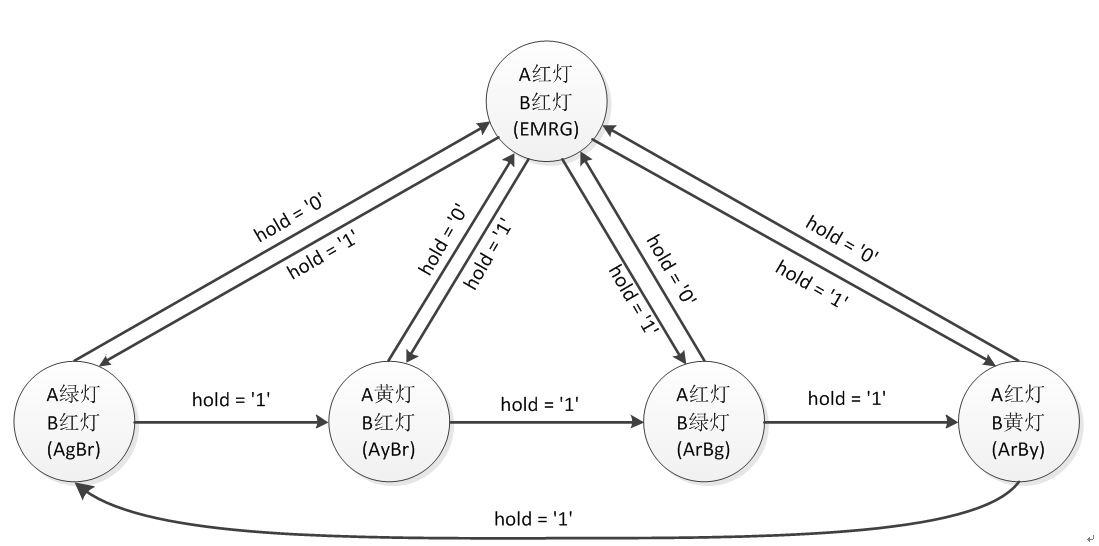
图2.1 交通控制系统状态转移图
当紧急制动信号无效(hold=’1’)时,状态机按照AgBr->AyBr->ArBg->ArBy->AgBr循环;当紧急制动信号有效(hold=’0’) 时,状态机进入EMRG,两个方向红灯全亮,计数器停止计数;当紧急制动信号再恢复无效时,状态机会回到原来的状态继续执行。
三、系统框架
如图3.1所示,本系统主要有分频器、控制器、计数器和数码管译码器组成。
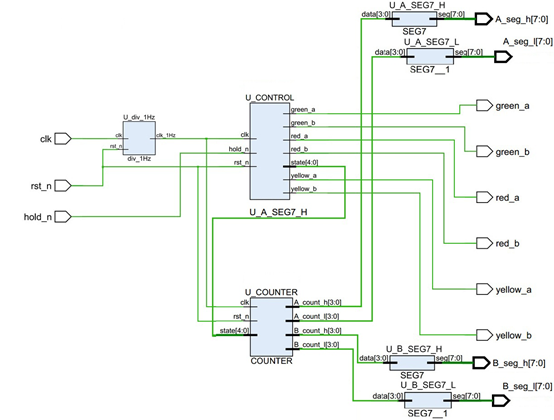
图3.1交通信号灯控制系统原理图
分频器将系统时钟分频成1Hz时钟信号,将其输出到信号灯控制器和倒计时计数器模块;控制器实现100s的计数(该计数值为AgBr,AyBr,ArBg,ArBy四个状态的时间总和,可由用户自行修改),100s是交通信号控制系统完成一次大循环所需的时间,在该时间内控制系统的状态转移以及AB两路信号的输出;倒计时模块实现50s、45s和5s的倒计时,该计数值可由用户自行修改;数码管译码模块负责将一位十进制数转换成对应的数码管段码值。
四、模块设计
1、分频器设计
负责将输入的系统时钟(通常以MHz为量级)分频成1Hz时钟信号,供后级模块使用。
其接口信号如图4.1所示,clk为系统时钟信号;rst_n为系统复位信号,低电平有效;clk_1Hz为输出信号。除此之外,该模块向上一级模块提供一个参数接口,用于配置当前系统时钟。
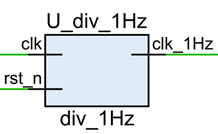
图4.1 分频器模块接口
2、控制器设计
负责在时钟信号的控制下,交替控制两路红绿黄信号的输出;当出现紧急状态时,可手动控制两路的信号灯输出红色;当紧急状态解除后,恢复到进入紧急状态之前的状态。
各个状态之间的切换使用状态机来实现,状态机采用三段式独热编码,其中5’b00001表示EMRG、5’b00010表示AgBr、5’b00100表示AyBr、5’b01000表示ArBg、5’b10000表示ArBy。
其接口信号如图4.2所示,clk为1Hz时钟信号;rst_n为系统复位信号,低电平有效;hold_n为紧急制动输入,低电平有效;red_a,green_a,yellow_a, red_b,green_b,yellow_b分别为AB两路的红绿黄交通信号灯输出;state表示当前交通信号灯的状态,该信号输出到倒计时模块。
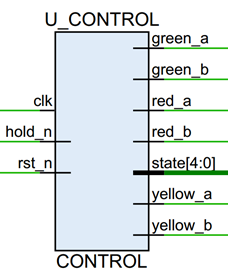
图4.2 控制器模块接口
3、计数器设计
负责在时钟信号的控制下,对每一个state进行倒计时,倒计时的初值由用户设置;并将该倒计时按十位和个位分别输出。
其接口信号如图4.3所示,clk为1Hz时钟信号;rst_n为系统复位信号,低电平有效;state为控制器输出,每当state改变时,计数器重载计数初值并开始倒计时;count_h,count_l分别为倒计时数值的十位和个位,输出到数码管译码模块。
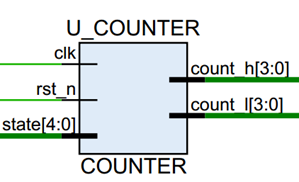 图4.3 计数器模块接口
4、数码管译码器设计
将一位十进制数转换为数码管对应的段码值,数码管采用共阳极接法。
其接口信号如图4.4所示,data为一位十进制数输入;seg为8比特段码值输出,信号按照从低到高的顺序依次为数码管的dp、seg_a、seg_b、seg_c、seg_d、seg_e、seg_f、seg_g。
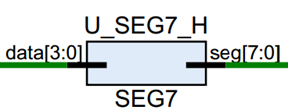
图4.4 数码管译码模块接口
五、验证项
由于该设计顶层除时钟和复位信号外,仅有一个紧急制动(hold)信号,因此只需要对该信号进行验证即可。
方法:产生一个随机的时间(时间值为5000000 ± 500ns),系统运行到该时间以后,使hold_n拉低并保持10000 ± 1000ns,观察此时系统的运行状态;重复5次。
六、仿真结果
1、分频器仿真结果
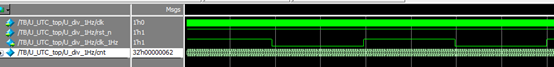
图6.1分频器仿真结果
在仿真环境下使用的分频系数是100。
2、控制器仿真结果
如图6.2所示,当系统复位或初始化时,控制器会短暂的进入一个紧急状态,1s以后开始正常工作。
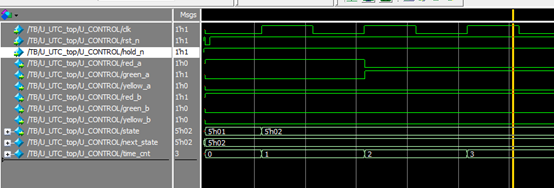
图6.2 复位之后仿真结果
系统正常运行仿真结果如图6.3所示,A路绿灯持续50s后进入黄灯状态,此时B路一直处于红灯状态;B路绿灯持续40s后进入黄灯状态,此时A路一直处于红灯状态。
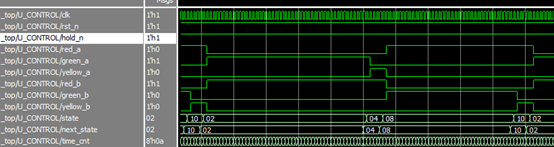
图6.3 正常运行仿真结果
如图6.4所示,当hold按下时,系统进入紧急制动状态。此时AB两路均亮红灯,倒计时暂停;当hold释放时,系统恢复到进入紧急状态之前的状态,倒计时继续。
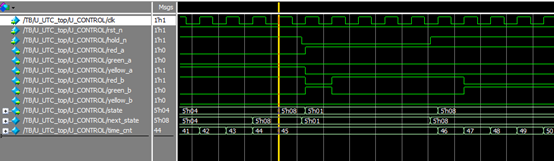
图6.4 紧急制动状态仿真
3、计数器仿真结果
系统正常运行时计数器各信号如图6.5所示,此时A路绿灯时间为50s,黄灯时间为5s,红灯时间45秒;B路绿灯时间为40s,黄灯时间为5s,红灯时间55秒。
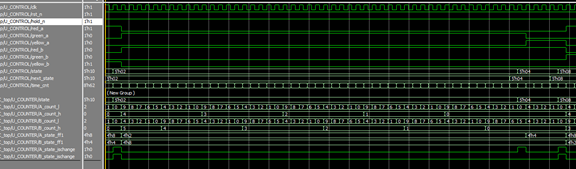
图6.5 正常运行仿真结果
当出现紧急状态时,两路均停止计时;退出紧急状态后恢复计时。
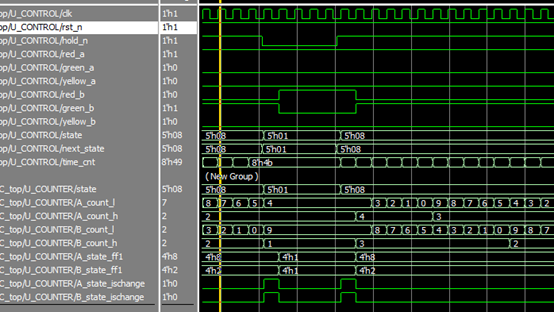
图6.6 紧急状态仿真结果
4、数码管译码仿真结果
数码管采用共阳极接法:
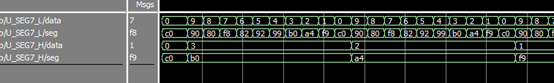
图6.7 数码管译码仿真结果
以下是控制器的部分代码:
  1 //==================================================================================================
  2 //  Filename      : control.v
  3 //  Created On    : 2016-06-19 10:21:38
  4 //  Last Modified : 2016-06-22 20:15:01
  5 //  Revision      :
  6 //  Author        : christ_song
  7 //  Company       : Xidian ISN
  8 //  Email         : christsong0127@gmail.com
  9 //
 10 //  Description   : 控制两路红绿灯的状态切换
 11 //                  hold信号表示紧急制动
 12 //
 13 //==================================================================================================
 14 `include "define.v"
 15
 16 module CONTROL(
 17     input clk,
 18     input rst_n,
 19     input hold_n,
 20     output reg red_a,
 21     output reg green_a,
 22     output reg yellow_a,
 23     output reg red_b,
 24     output reg green_b,
 25     output reg yellow_b,
 26     //与倒计时模块的接口
 27     output reg [4:0] state
 28     );
 29
 30     // localparam EMRG = 5'b00001;
 31     // localparam AgBr = 5'b00010;
 32     // localparam AyBr = 5'b00100;
 33     // localparam ArBg = 5'b01000;
 34     // localparam ArBy = 5'b10000;
 35     localparam TimeRound = `AgBr_time + `AyBr_time + `ArBg_time + `ArBy_time + 8'd3;
 36
 37     reg [4:0] next_state;
 38     reg [7:0] time_cnt;
 39     always @(posedge clk or negedge rst_n)
 40         if (!rst_n)
 41             time_cnt <=#1 8'b0;
 42         else if(!hold_n)
 43             time_cnt <=#1 time_cnt;
 44         else if(time_cnt >= TimeRound)
 45             time_cnt <=#1 8'b0;
 46         else
 47             time_cnt <=#1 time_cnt + 1'b1;
 48
 49     always @(posedge clk or negedge rst_n)
 50         if (!rst_n)
 51             state <=#1 `EMRG;
 52         else
 53             state <=#1 next_state;
 54     always @(*)
 55         case(state)
 56             `EMRG:
 57                 if(!hold_n)
 58                     next_state = `EMRG;
 59                 else if(time_cnt < `AgBr_time)
 60                     next_state = `AgBr;
 61                 else if(time_cnt < `AgBr_time + `AyBr_time + 8'd1)
 62                     next_state = `AyBr;
 63                 else if(time_cnt < `AgBr_time + `AyBr_time + `ArBg_time + 8'd2)
 64                     next_state = `ArBg;
 65                 else
 66                     next_state = `ArBy;
 67             `AgBr:
 68                 if(!hold_n)
 69                     next_state = `EMRG;
 70                 else if(time_cnt < `AgBr_time)
 71                     next_state = `AgBr;
 72                 else
 73                     next_state = `AyBr;
 74             `AyBr:
 75                 if(!hold_n)
 76                     next_state = `EMRG;
 77                 else if(time_cnt < `AgBr_time + `AyBr_time + 8'd1)
 78                     next_state = `AyBr;
 79                 else
 80                     next_state = `ArBg;
 81             `ArBg:
 82                 if(!hold_n)
 83                     next_state = `EMRG;
 84                 else if(time_cnt < `AgBr_time + `AyBr_time + `ArBg_time + 8'd2)
 85                     next_state = `ArBg;
 86                 else
 87                     next_state = `ArBy;
 88             `ArBy:
 89                 if(!hold_n)
 90                     next_state = `EMRG;
 91                 else if(time_cnt < TimeRound)
 92                     next_state = `ArBy;
 93                 else
 94                     next_state = `AgBr;
 95             default:
 96                 next_state = `EMRG;
 97         endcase
 98     always @(posedge clk or negedge rst_n)
 99         if (!rst_n) begin
100             {red_a, green_a, yellow_a} <=#1 3'b100;
101             {red_b, green_b, yellow_b} <=#1 3'b100;
102             end
103         else
104             case(state)
105                 `EMRG:
106                     begin
107                         {red_a, green_a, yellow_a} <=#1 3'b100;
108                         {red_b, green_b, yellow_b} <=#1 3'b100;
109                     end
110                 `AgBr:
111                     begin
112                         {red_a, green_a, yellow_a} <=#1 3'b010;
113                         {red_b, green_b, yellow_b} <=#1 3'b100;
114                     end
115                 `AyBr:
116                     begin
117                         {red_a, green_a, yellow_a} <=#1 3'b001;
118                         {red_b, green_b, yellow_b} <=#1 3'b100;
119                     end
120                 `ArBg:
121                     begin
122                         {red_a, green_a, yellow_a} <=#1 3'b100;
123                         {red_b, green_b, yellow_b} <=#1 3'b010;
124                     end
125                 `ArBy:
126                     begin
127                         {red_a, green_a, yellow_a} <=#1 3'b100;
128                         {red_b, green_b, yellow_b} <=#1 3'b001;
129                     end
130             endcase
131
132 endmodule
仿真代码:
 1 //==================================================================================================
 2 //  Filename      : TB.v
 3 //  Created On    : 2016-06-19 10:05:43
 4 //  Last Modified : 2016-06-21 21:03:59
 5 //  Revision      :
 6 //  Author        : christ_song
 7 //  Company       : Xidian ISN
 8 //  Email         : christsong0127@gmail.com
 9 //
10 //  Description   : Testbench for Urban Traffic Control system
11 //
12 //
13 //==================================================================================================
14 `timescale 1ns/1ps
15
16 module TB;
17
18     reg clk;
19     reg rst_n;
20     reg        hold_n;
21     wire       red_a;
22     wire       green_a;
23     wire       yellow_a;
24     wire       red_b;
25     wire       green_b;
26     wire       yellow_b;
27     wire [7:0] A_seg_l;
28     wire [7:0] A_seg_h;
29     wire [7:0] B_seg_l;
30     wire [7:0] B_seg_h;
31
32     UTC_top #(100) U_UTC_top
33     (
34         .clk(clk),
35         .rst_n(rst_n),
36         .hold_n(hold_n),
37         .red_a(red_a),
38         .green_a(green_a),
39         .yellow_a(yellow_a),
40         .red_b(red_b),
41         .green_b(green_b),
42         .yellow_b(yellow_b),
43         .A_seg_l(A_seg_l),
44         .A_seg_h(A_seg_h),
45         .B_seg_l(B_seg_l),
46         .B_seg_h(B_seg_h)
47     );
48
49     initial begin
50         clk = 0;
51         rst_n = 1;
52         hold_n = 1;
53         #30
54         sys_rst(100);
55         repeat(5) hold;
56         #10000;
57         $stop;
58     end
59
60     always #5 clk = ~clk;
61
62     task sys_rst;
63         input  [10:0] rst_time;   //调用task的时候,将参数赋值给rst_time
64         begin
65             rst_n = 0;
66             #rst_time;
67             rst_n = 1;
68         end
69     endtask
70
71     task hold;
72         integer i,hold_time;
73         begin
74             i = 5000000 + $random % 500;
75             hold_time = 10000 + $random % 1000;
76             #i
77                 hold_n = 0;
78             #hold_time;
79             hold_n = 1;
80         end
81     endtask
82
83 endmodule
转载于:https://www.cnblogs.com/christsong/p/5629643.html
发布者:全栈程序员-站长,转载请注明出处:https://javaforall.net/189827.html原文链接:https://javaforall.net


