
大家好,又见面了,我是你们的朋友全栈君。如果您正在找激活码,请点击查看最新教程,关注关注公众号 “全栈程序员社区” 获取激活教程,可能之前旧版本教程已经失效.最新Idea2022.1教程亲测有效,一键激活。
Jetbrains全系列IDE使用 1年只要46元 售后保障 童叟无欺
系统版本: Ubuntu16.04 + ROS-Kinect
1、安装运行
首先rgbdslamv2 是2014年开源出来的一个机遇RGBD相机构建点云地图的框架【1】,作者已经在github上开源出了代码【2】,并且给出了一个一键安装的脚本(install.sh)。但是我们会发现,我们直接运行这个install脚本会在~/Code目录下创建一个rgbdslam_catkin_ws 工作空间,然后我们按照传统的catkin_make命令进行编译会发现代码直接编译通过,,不会提示任何错误信息,但是在使用命令
roslaunch rgbdslam rgbdslam.launch启动rgbdslam节点的时候会提示你 “required process[rgbdslam-2] has died” 这样的问题。在博客【3】中作者也给出了一个解决的方法,但是其中有些操作是不需要的,本质上来讲主要是作者使用的g2o和PCL版本的问题,我们只需要把ROS中自动安装的g2o版本卸载掉,然后安装作者提供的 g2o和PCL(1.8.0)版本即可。
1.安装依赖项
sudo apt-get install libsuitesparse-dev libeigen3-dev2.删除之前安装的g2o (保证g2o完全删除)
 sudo apt-get purge ros-kinetic-libg2o libqglviewer-dev
 sudo rm -rf /usr/local/include/g2o
 sudo rm -rf /usr/local/lib/libg2o_*
3.下载作者使用的g2o:
    git clone https://github.com/felixendres/g2o.git
    mkdir build
    cd build
    cmake ..
    make
    sudo make install
4.下载安装PCL1.8
   cd ~/Code/
   wget https://github.com/PointCloudLibrary/pcl/archive/pcl-1.8.0.tar.gz
按照博客【3】的说明:修改PCL1.8 中的 cmakelist.txt,在其第146行加入并保存 “SET(CMAKE_CXX_FLAGS “${CMAKE_CXX_FLAGS} -std=c++11”)”
随后开始编译安装点云库
   cd pcl-pcl-1.8.0
    mkdir build
    cd build
    cmake ..
    make VERBOSE=1
    sudo make install
5. 根据博客【3】的说明,修改rgbdslam_v2包下的CMakeList.txt文件,
- a. 将rgbdslam_v2包下的cmakelist.txt文件的第79行,find_package(PCL 1.7 REQUIRED COMPONENTS common io) 改为 find_package(PCL 1.8 REQUIRED COMPONENTS common io)
- b.同时关闭使用GPU ,将rgbdslam_v2包下的cmakelist.txt文件的第7行,set(USE_SIFT_GPU 1 CACHE BOOL “build with support for siftgpu”) ,改为 set(USE_SIFT_GPU 0 CACHE BOOL “build with support for siftgpu”)
安装了作者使用的g2o和PCL1.8版本的点云库以后,删除掉 rgbdslam_catkin_ws 目录下的 devel 目录和 build目录 重新编译这个ROS工作空间就可以正常运行rgbdslamv2
roslaunch rgbdslam rgbdslam.launch

随后我们修改包中的rgbdslam.launch文件,将算法接收的topic改为以下值。并启动rgbdslam节点
<param name=”config/topic_image_mono” value=”/camera/rgb/image_color”/>
<param name=”config/topic_image_depth” value=”/camera/depth/image”/>
新开一个终端,播放TUM RGBD的数据集【5】中任意一个包就可以运行建图程序了
rosbag play rgbd_dataset_freiburg1_xyz.bag效果如下:
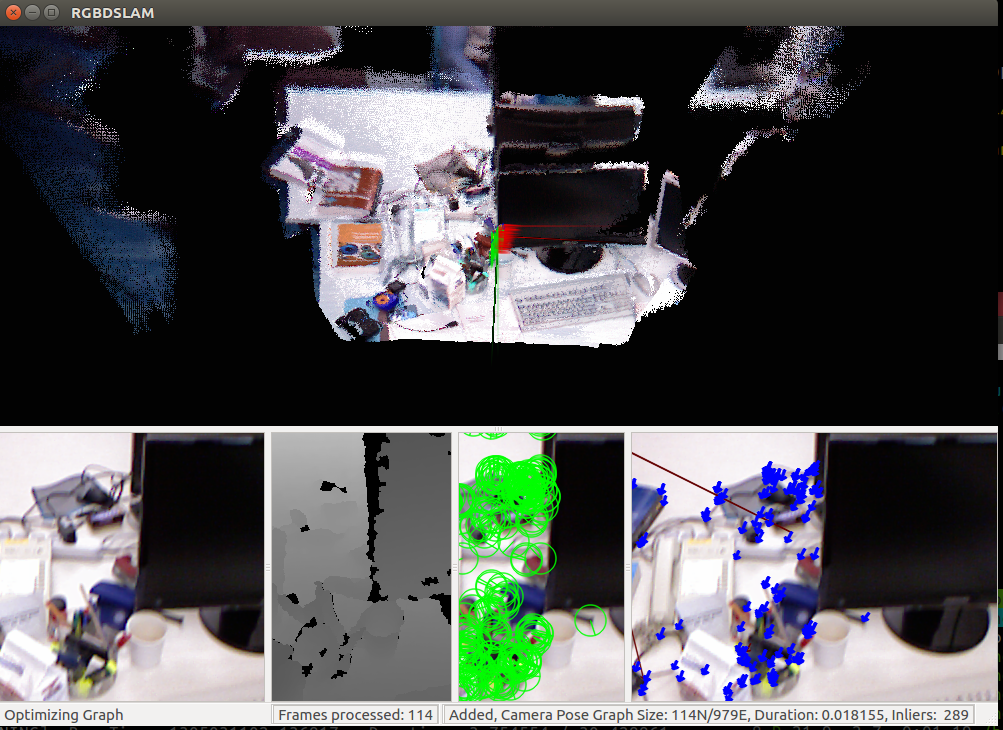
我自己修改注释后的代码放在了这个地址【4】
2、算法流程解析
rgbdslam结合了QT界面,使得保存地图,轨迹和octomap的操作界面化了,因此我想深入挖掘以下其中的代码框架,从作者的论文【1】来看,rgbdslam的算法并不复杂,该算法主要分为4个部分:
- 1、对每一帧RGB图像提取特征点、计算特征点描述子。作者使用的特征点包括SIFT特征点和ORB特征点,使用的特征点种类可以通过launch文件进行选择,同时该框架也支持使用gpu加速SIFT(做工程的同学可以尝试尝试)
- 2、利用RANSAC和ICP算法计算两帧图像之间的相对旋转和平移(R,t),这是RGBD SLAM中的常用算法
- 3、利用作者提出的EMM测量模型判断估计值是否可以接受(判断投影点的深度),这也是作者的核心贡献
- 4、作者使用最小生成树模型进行回环检测(这与我们接触到的BOW词袋库模型有所不同),构建位姿图优化模型,最后利用g2o优化工具求解这个优化问题。
作者将前三个步骤作为前端,第四部分作为后端。作者在后端优化中只优化了相机的位姿,没有像ORB-SLAM那样同时优化3D点的位置和相机位姿,这可能是rgbdslam建图不准确的原因之一。因为深度相机在物体边缘处的深度值通常有很大的跳变,因此我们不能完全相信特征点的 值,尤其是边缘处的特征点的深度。 这个现象在高博的论文中也提到过,所以高翔博士使用了平面特征和边缘特征对特征进行了分类。
这里我们先简要的分析了算法的流程和功能模块,接下来我们将深入阅读作者的代码,分析代码的逻辑结构。
(未完待续)
参考资料:
【1】”3D Mapping with an RGB-D Camera”, F. Endres, J. Hess, J. Sturm, D. Cremers, W. Burgard, IEEE Transactions on Robotics, 2014.
【2】代码链接:https://github.com/felixendres/rgbdslam_v2
【3】 https://blog.csdn.net/zhuoyueljl/article/details/78536996?reload
【4】修改后的代码:https://gitee.com/cenruping/rgbdslam-v2
【5】TUM数据集 http://vision.in.tum.de/data/datasets/rgbd-dataset
【6】rgbdslam分析:https://www.cnblogs.com/voyagee/p/7027076.html
发布者:全栈程序员-站长,转载请注明出处:https://javaforall.net/193582.html原文链接:https://javaforall.net



