c++链式前向星_链式基数排序图解

c++链式前向星_链式基数排序图解图的存储方法很多,最常见的除了邻接矩阵、邻接表和边集数组外,还有链式前向星。链式前向星是一种静态链表存储,用边集数组和邻接表相结合,可以快速访问一个顶点的所有邻接点,在算法竞赛中广泛应用。链式前向星存储包括两种结构:边集数组:edge[],edge[i]表示第i条边; 头结点数组:head[],head[i]存以i为起点的第一条边的下标(在edge[]中的下标)structnode{intto,next,w;}edge[maxe];//边集数组,边数一般要设置比ma…

图的存储方法很多,最常见的除了邻接矩阵、邻接表和边集数组外,还有链式前向星。链式前向星是一种静态链表存储,用边集数组和邻接表相结合,可以快速访问一个顶点的所有邻接点,在算法竞赛中广泛应用。

链式前向星存储包括两种结构:

  1. 边集数组:edge[ ],edge[i]表示第i条边;
  2. 头结点数组:head[ ],head[i]存以i为起点的第一条边的下标(在edge[]中的下标)
struct node{
    int to,next,w;
}edge[maxe];//边集数组,边数一般要设置比maxn*maxn大的数,如果题目有要求除外

int head[maxn];//头结点数组

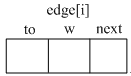
每一条边的结构,如图所示。     
c++链式前向星_链式基数排序图解

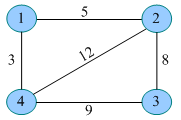
例如,一个无向图,如图所示。

c++链式前向星_链式基数排序图解

按以下顺序输入每条边的两个端点,建立的链式前向星,过程如下。

  1. 输入 1 2 5

创建一条边1—2,权值为5,创建第一条边edge[0],如图所示。

版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容, 请发送邮件至 举报,一经查实,本站将立刻删除。

发布者:全栈程序员-站长,转载请注明出处:https://javaforall.net/213662.html原文链接:https://javaforall.net

赞 (0)
全栈程序员-站长的头像全栈程序员-站长

相关推荐

  • 细说 里氏替换原则[通俗易懂]

    细说 里氏替换原则[通俗易懂]转载:细说LSP(里氏替换原则)|chengco的博客前言曾经在一次给新入职员工做Java开发的课程培训,讲到面向对象的SOLID设计原则时,大家普遍认为”里氏替换原则”是其中最难理解的一个。也许从头说起才能弄清来龙去脉。为什么叫里氏替换原则?里氏替换原则在SOLID这五个设计原则中是比较特殊的存在:如果违反了里氏替换原则,不只是降低软件设计的优雅性,很可能会导致Bug 只有里氏替换原则是以人名命令的里氏替换原则译自Liskovsubstitutionprinciple

    2022年10月25日
  • FM/FFM

    FM/FFMFM背景及相关算法对比(1)FM(factorizationmachine)是在LR(logisticregression)基础上,加入了特征的二阶组合项;(2)SVM和FM的主要区别在于,SVM的二元特征交叉参数是独立的,如wijw_{ij}wij​,而FM的二元特征交叉参数是两个k维的向量vi、vjv_i、v_jvi​、vj​,即<vi,vj>&lt…

    2022年5月2日
  • 在java中重载和重写的区别_简述java线程生命周期

    在java中重载和重写的区别_简述java线程生命周期重写(Overriding) 重载(Overloading) 类的数量 父子类、接口与实现类 本类 方法名称 一致 一致 参数列表 一定不能修改 必须修…

    2022年9月4日
  • 织梦DedeCMS提示信息框的修改,修改ShowMsg方法函数

    织梦DedeCMS提示信息框的修改,修改ShowMsg方法函数

    2021年9月25日
  • journalctl命令详解,与如何查看系统日志

    journalctl命令详解,与如何查看系统日志journalctl可以查看所有的系统日志文件,由于日志信息量很大,journalctl还提供了各种参数帮助用户更快速的定位到日志信息。默认情况下,用户都可以访问自己的日志。对于系统主日志和其他用户的日志,仅限于有权限的用户访问,比如root用户,wheel组和systemd组的用户。

    2022年5月10日
  • 详解舵机的基本原理以及控制方法「建议收藏」

    详解舵机的基本原理以及控制方法「建议收藏」文章目录什么是舵机?伺服控制硬件连接舵机规格SG90MG90SMG996R总结什么是舵机?舵机是伺服电机的一种,伺服电机就是带有反馈环节的电机,我们可以通过伺服电机进行精确的位置控制或者输出较高的扭矩;舵机也叫也叫RC伺服器,通常用于机器人项目,也可以在遥控汽车,飞机等航模中找到它们。类似舵机这样的伺服系统通常由小型电动机,电位计,嵌入式控制系统和变速箱组成。电机输出轴的位置由内部电位计不断采样测量,并与微控制器(例如STM32,Arduino)设置的目标位置进行比较;根据相应的偏差,控制

    2022年6月29日

发表回复

您的邮箱地址不会被公开。 必填项已用 * 标注

关注全栈程序员社区公众号