
大家好,又见面了,我是你们的朋友全栈君。
首先感谢参考链接:
感谢参考链接:https://www.cnblogs.com/hxxhdaily/p/12592043.html
本篇主要任务:
- 接电机
- 根据控制调整电机旋转方向
- 解决初始化时手柄检测问题(每次启动未必能找到手柄)
任务一:接电机
电机控制芯片:L298N(淘宝购)
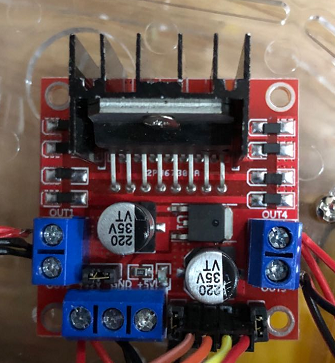

电机供电:9V电池(淘宝购电池盒)

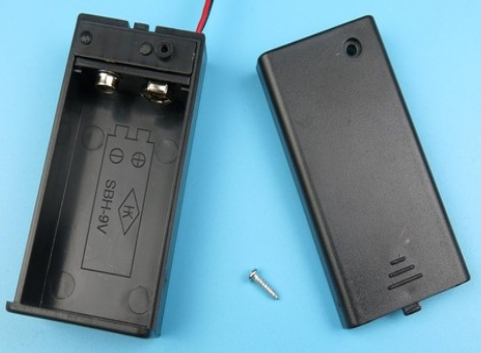
L298N-电池接线
| 电池电极 | L298N插口 |
|---|---|
| 正极 | 12V |
| 负极 | GND |
L298N-arduino接线
| L298N | arduino插口 |
|---|---|
| 12V | Vin |
| GND | GND |
| IN1 | 4 |
| IN2 | 5 |
| IN3 | 7 |
| IN4 | 6 |
L298N-电机 接线
| L298N | 电机 |
|---|---|
| OUT1 | 左侧两个电机正极 |
| OUT2 | 左侧两个电机负极 |
| OUT3 | 右侧两个电机正极 |
| OUT4 | 右侧两个电机负极 |
电机焊接电线定义如下:
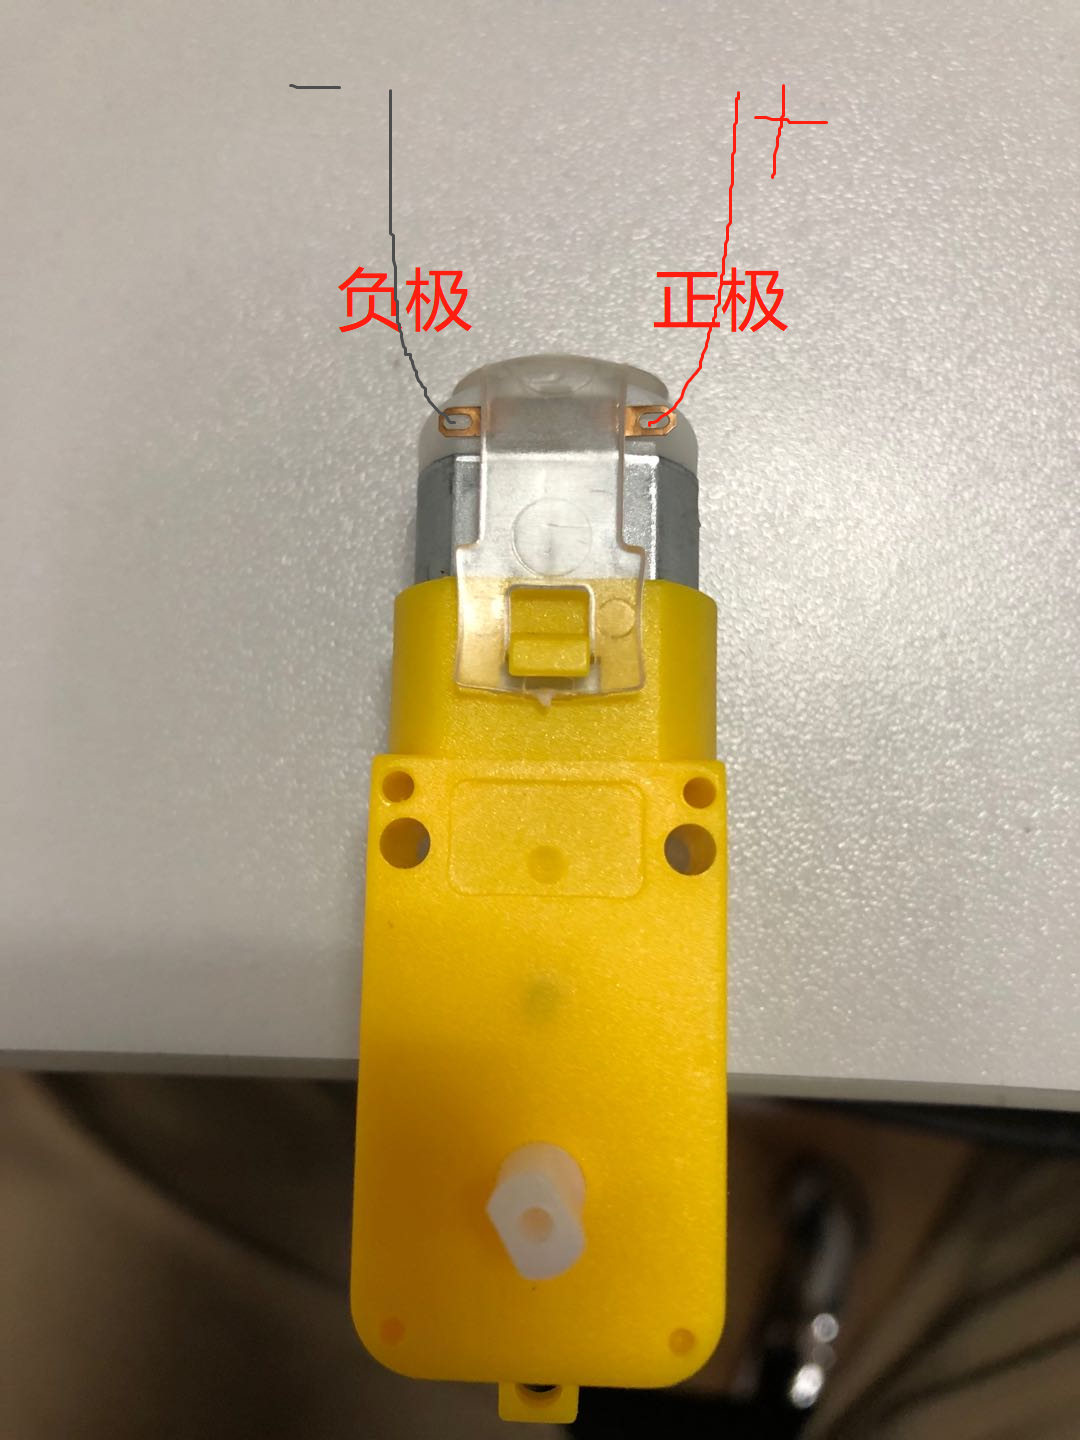 注:电机正负不知道怎么测,所以正负极先统一这么接。根据控制调整接入L298N的OUT口就可以改变电机转动方向。
接线完成图:
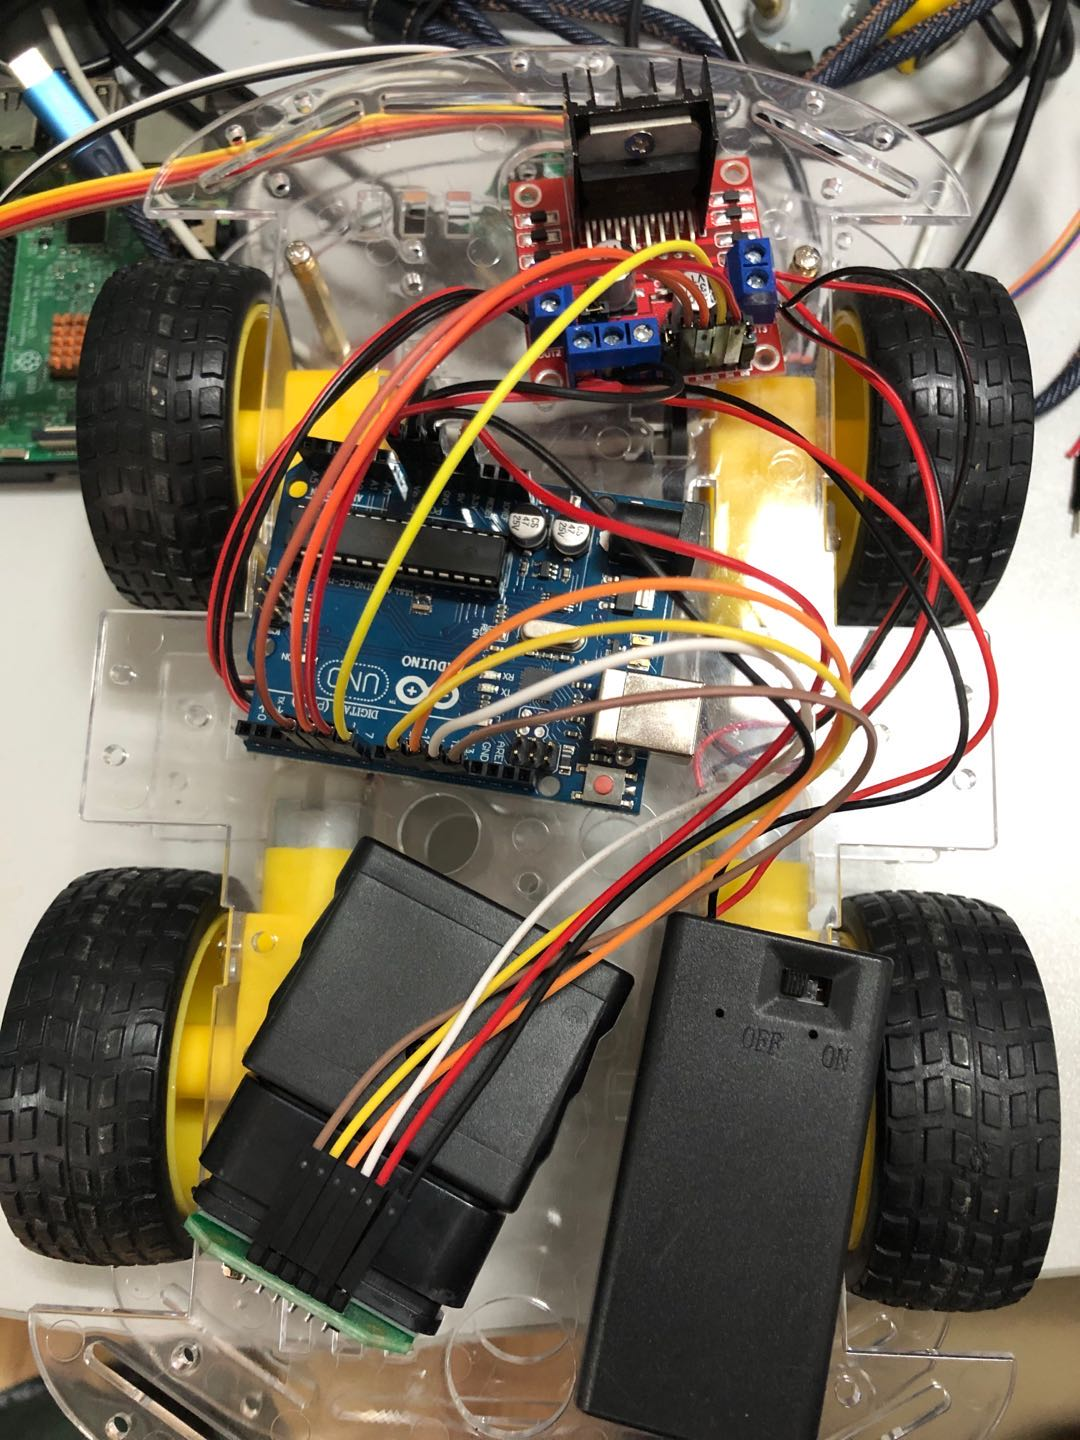 注:PS2无线手柄接收器重新买了一个带插针的,之前的那个不稳定
任务二+任务三(同时做)
附上代码:
#include <PS2X_lib.h>

    PS2X ps2x;

    //right now, the library does NOT support hot-pluggable controllers, meaning
    //you must always either restart your Arduino after you connect the controller,
    //or call config_gamepad(pins) again after connecting the controller.

    int error = 0;
    byte type = 0;
    byte vibrate = 0;
    int count = 10;


    // 电机控制引脚;
    #define IN1 4
    #define IN2 5
    #define IN3 6
    #define IN4 7

    void setup(){

    //初始化针脚
    pinMode(IN1, OUTPUT);
    pinMode(IN2, OUTPUT);
    pinMode(IN3, OUTPUT);
    pinMode(IN4, OUTPUT);

    Serial.begin(57600);

    while(count > 0){
        count--;
        error = ps2x.config_gamepad(13,11,10,12, true, true);   //GamePad(clock, command, attention, data, Pressures?, Rumble?)
        if(error == 0){
          Serial.println("Found Controller, configured successful");
          Serial.println("Try out all the buttons, X will vibrate the controller, faster as you press harder;");
          Serial.println("holding L1 or R1 will print out the analog stick values.");
          Serial.println("Go to www.billporter.info for updates and to report bugs.");
          break;
        }
        else if(error == 1)
          Serial.println("No controller found, check wiring, see readme.txt to enable debug. visit www.billporter.info for troubleshooting tips");
        else if(error == 2)
          Serial.println("Controller found but not accepting commands. see readme.txt to enable debug. Visit www.billporter.info for troubleshooting tips");
        else if(error == 3)
          Serial.println("Controller refusing to enter Pressures mode, may not support it. ");

        delay(100);
       }

    type = ps2x.readType();
    switch(type) {
      case 0:
      Serial.println("Unknown Controller type");
      break;
      case 1:
      Serial.println("DualShock Controller Found");
      break;
      case 2:
      Serial.println("GuitarHero Controller Found");
      break;
      }
    }

    void loop(){
       /* You must Read Gamepad to get new values
       Read GamePad and set vibration values
       ps2x.read_gamepad(small motor on/off, larger motor strenght from 0-255)
       if you don't enable the rumble, use ps2x.read_gamepad(); with no values

       you should call this at least once a second
       */

    if(error == 1)
      return;

    if(type == 2){

       ps2x.read_gamepad();          //read controller

       if(ps2x.ButtonPressed(GREEN_FRET))
         Serial.println("Green Fret Pressed");
       if(ps2x.ButtonPressed(RED_FRET))
         Serial.println("Red Fret Pressed");
       if(ps2x.ButtonPressed(YELLOW_FRET))
         Serial.println("Yellow Fret Pressed");
       if(ps2x.ButtonPressed(BLUE_FRET))
         Serial.println("Blue Fret Pressed");
       if(ps2x.ButtonPressed(ORANGE_FRET))
         Serial.println("Orange Fret Pressed");


        if(ps2x.ButtonPressed(STAR_POWER))
         Serial.println("Star Power Command");

        if(ps2x.Button(UP_STRUM))          //will be TRUE as long as button is pressed
         Serial.println("Up Strum");
        if(ps2x.Button(DOWN_STRUM))
         Serial.println("DOWN Strum");


        if(ps2x.Button(PSB_START))                   //will be TRUE as long as button is pressed
             Serial.println("Start is being held");
        if(ps2x.Button(PSB_SELECT))
             Serial.println("Select is being held");


        if(ps2x.Button(ORANGE_FRET)) // print stick value IF TRUE
        {
            Serial.print("Wammy Bar Position:");
            Serial.println(ps2x.Analog(WHAMMY_BAR), DEC);
        }
    }

    else { //DualShock Controller

        ps2x.read_gamepad(false, vibrate);          //read controller and set large motor to spin at 'vibrate' speed

        if(ps2x.Button(PSB_START))                   //will be TRUE as long as button is pressed
             Serial.println("Start is being held");
        if(ps2x.Button(PSB_SELECT))
             Serial.println("Select is being held");


          if (ps2x.Button(PSB_START)){                  //will be TRUE as long as button is pressed
            Serial.println("Start is being held");
          }
          else if (ps2x.Button(PSB_SELECT)){
            Serial.println("Select is being held");
          }
          else if(ps2x.Button(PSB_PAD_UP)) {         //will be TRUE as long as button is pressed
            Serial.print("Up held this hard: ");
            Serial.println(ps2x.Analog(PSAB_PAD_UP), DEC);
            //电机控制
            Serial.print("---------前进 ");
            digitalWrite(IN1, LOW);
            digitalWrite(IN2, HIGH);
            digitalWrite(IN3, HIGH);
            digitalWrite(IN4, LOW);
          }
          else if(ps2x.Button(PSB_PAD_RIGHT)){
            Serial.print("Right held this hard: ");
            Serial.println(ps2x.Analog(PSAB_PAD_RIGHT), DEC);
            Serial.print("---------右转 ");
            digitalWrite(IN1, LOW);
            digitalWrite(IN2, HIGH);
            digitalWrite(IN3, LOW);
            digitalWrite(IN4, HIGH);
          }
          else if(ps2x.Button(PSB_PAD_LEFT)){
            Serial.print("LEFT held this hard: ");
            Serial.println(ps2x.Analog(PSAB_PAD_LEFT), DEC);
            Serial.print("---------左转 ");
            digitalWrite(IN1, HIGH);
            digitalWrite(IN2, LOW);
            digitalWrite(IN3, HIGH);
            digitalWrite(IN4, LOW);
          }
          else if(ps2x.Button(PSB_PAD_DOWN)){
            Serial.print("DOWN held this hard: ");
            Serial.println(ps2x.Analog(PSAB_PAD_DOWN), DEC);
            Serial.print("---------后退 ");
            digitalWrite(IN1, HIGH);
            digitalWrite(IN2, LOW);
            digitalWrite(IN3, LOW);
            digitalWrite(IN4, HIGH);
          }
          else if(ps2x.Button(PSB_SELECT)){   // SELECT
            digitalWrite(IN1, LOW);  //停
            digitalWrite(IN2, LOW);
            digitalWrite(IN3, LOW);
            digitalWrite(IN4, LOW);
          }else{   // 没有任何操作,停止电机转动
            digitalWrite(IN1, LOW);  //停
            digitalWrite(IN2, LOW);
            digitalWrite(IN3, LOW);
            digitalWrite(IN4, LOW);
          }


          vibrate = ps2x.Analog(PSAB_BLUE);        //this will set the large motor vibrate speed based on
                                                  //how hard you press the blue (X) button

        if (ps2x.NewButtonState())               //will be TRUE if any button changes state (on to off, or off to on)
        {
            if(ps2x.Button(PSB_L3))
             Serial.println("L3 pressed");
            if(ps2x.Button(PSB_R3))
             Serial.println("R3 pressed");
            if(ps2x.Button(PSB_L2))
             Serial.println("L2 pressed");
            if(ps2x.Button(PSB_R2))
             Serial.println("R2 pressed");
            if(ps2x.Button(PSB_GREEN))
             Serial.println("Triangle pressed");

        }


        if(ps2x.ButtonPressed(PSB_RED))             //will be TRUE if button was JUST pressed
             Serial.println("Circle just pressed");

        if(ps2x.ButtonReleased(PSB_PINK))             //will be TRUE if button was JUST released
             Serial.println("Square just released");

        if(ps2x.NewButtonState(PSB_BLUE))            //will be TRUE if button was JUST pressed OR released
             Serial.println("X just changed");


        if(ps2x.Button(PSB_L1) || ps2x.Button(PSB_R1)) // print stick values if either is TRUE
        {
            Serial.print("Stick Values:");
            Serial.print(ps2x.Analog(PSS_LY), DEC); //Left stick, Y axis. Other options: LX, RY, RX
            Serial.print(",");
            Serial.print(ps2x.Analog(PSS_LX), DEC);
            Serial.print(",");
            Serial.print(ps2x.Analog(PSS_RY), DEC);
            Serial.print(",");
            Serial.println(ps2x.Analog(PSS_RX), DEC);
        }

    }

    delay(50);

    }
因为不是每次启动初始化手柄的时候都能检测到手柄,所以加了一个计数器count,设置了10次,尝试10次,找不到就手动重启!****手动重启!****手动重启!。作者尝试了几次都没问题。count值可以自己修改。找到手柄程序会跳出查找手柄的操作,继续执行后面的代码。
注调整电机控制:按本文中的接线方式应该不需要调整。如果是乱接线的话,则需要观察轮子的转动方向调整电机与L298N的接线。一个电机一个电机调整。换一下正负极接法就OK。
| 方向 | 电机旋转 |
|---|---|
| 前进 | 四个轮子全部正转 |
| 后退 | 四个轮子全部反转 |
| 左转 | 左侧轮子倒转,右侧轮子正转 |
| 右转 | 左侧轮子正转,右侧轮子倒转 |
完成!附上视频
遥控小车视频
版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容, 请发送邮件至 举报,一经查实,本站将立刻删除。
发布者:全栈程序员-站长,转载请注明出处:https://javaforall.net/136711.html原文链接:https://javaforall.net


