
基于51单片机控制步进电机正反转

基于51单片机控制步进电机正反转基于51单片机控制步进电机正反转此次采用uln2003模块来链接步进电机;##步进电机工作原理步进电机是一种将电脉冲信号转换成相应角位移或线位移的电动机。每输入一个脉冲信号,转子就转动一个角度或前进一步,其输出的角位移或线位移与输入的脉冲数成正比,转速与脉冲频率成正比。步进电动机的结构形式和分类方法较多,一般按励磁方式分为磁阻式、永磁式和混磁式三种;按相数可分为单相、两相、三相和多相等形式。因此我们可以控制单片机I/O口的电平来控制步进电机,此次设计中采用四相单拍工作方式,在这种工作方式下,A、

大家好,又见面了,我是你们的朋友全栈君。

基于51单片机控制步进电机正反转

此次采用uln2003模块来链接步进电机;
## 步进电机工作原理
步进电机是一种将电脉冲信号转换成相应角位移或线位移的电动机。每输入一个脉冲信号,转子就转动一个角度或前进一步,其输出的角位移或线位移与输入的脉冲数成正比,转速与脉冲频率成正比。
步进电动机的结构形式和分类方法较多,一般按励磁方式分为磁阻式、永磁式和混磁式三种;按相数可分为单相、两相、三相和多相等形式。

因此我们可以控制单片机I/O口的电平来控制步进电机,此次设计中采用四相单拍工作方式,在这种工作方式下,A、B、C、D 三相轮流通电,电流切换三次,磁场旋转一周,转子向前转过一个齿距角。因此这种通电方式叫做四相单四拍工作方式。

  1. 电机正转代码 unsigned char code tableZ[8]={0x08,0x0c,0x04,0x06,0x02,0x03,0x01,0x09};
  2. 电机反转代码 unsigned char code tableF[8]={0x09,0x01,0x03,0x02,0x06,0x04,0x0c,0x08};

代码如下

#include <reg52.h>
#define uint unsigned int 
#define uchar unsigned char
unsigned char code tableZ[8]={ 
   0x08,0x0c,0x04,0x06,0x02,0x03,0x01,0x09};
unsigned char code tableF[8]={ 
   0x09,0x01,0x03,0x02,0x06,0x04,0x0c,0x08};//²½½øµç»úzheng
void delay(unsigned int t);
sbit S3=P3^4; //反转
sbit S4=P3^5; //反停
sbit S5=P3^6; // 正停
//正转写入数据
void  motor_z()
 { 
    
   unsigned char i,j;
  
      for (i=0; i<8; i++)  
        { 
   
     if(S5==0){ 
   break;}
     for(j=0;j<8;j++){ 
   
      P1 = tableZ[i]&0x1f;    
          delay(50);
     }
                       
        }
 }
//反转写入数据
void motor_f(){ 
   
 unsigned char i,j;
       for (i=0; i<8; i++)  
        { 
   
     if(S4==0){ 
   break;}
     for(j=0;j<8;j++){ 
   
      P1 = tableF[i]&0x1f;   
          delay(50);
     }
                    
        }
}
void delay(unsigned int t)//延时函数
{ 
                              
   unsigned int k;
   while(t--)
   { 
   
     for(k=0; k<60; k++)
     { 
    }
   }
}

void main()
{ 
   
while(1){ 
   
motor_z();
if(S3 == 0){ 
   
motor_f();
}
}
}

protel仿真图如下
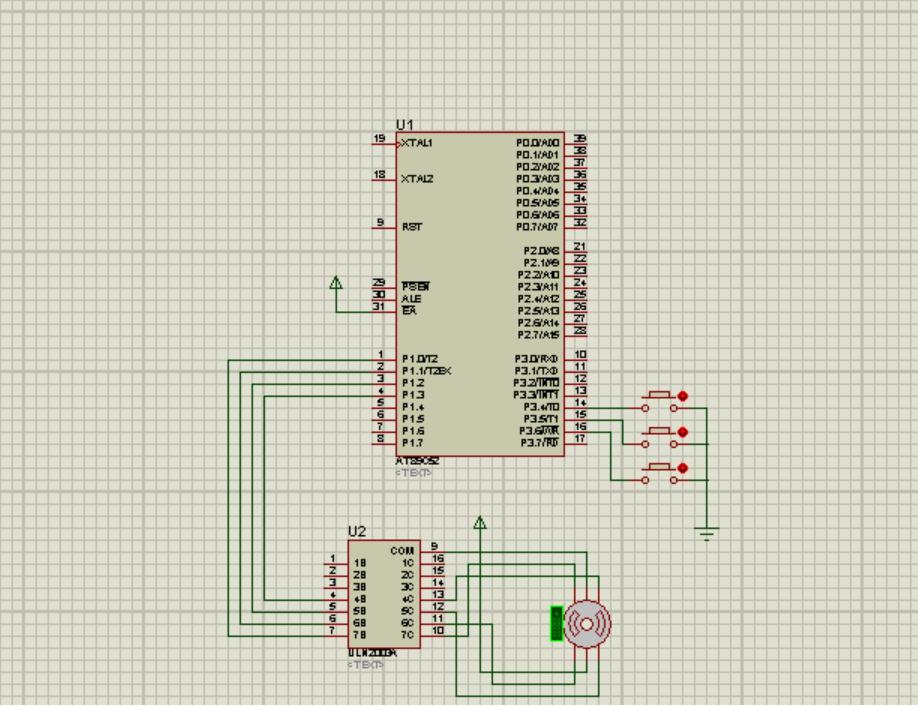
在这里插入图片描述

版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容, 请发送邮件至 举报,一经查实,本站将立刻删除。

发布者:全栈程序员-站长,转载请注明出处:https://javaforall.net/138088.html原文链接:https://javaforall.net

赞 (0)
全栈程序员-站长的头像全栈程序员-站长


相关推荐

  • android m 滑动解锁,滑动解锁Slideunlock[通俗易懂]

    android m 滑动解锁,滑动解锁Slideunlock[通俗易懂]滑动解锁(Slideunlock)在之前的塞班机上可谓光茫四射,惹得一身荣耀,如今登入android市场,依然备受关注,多种解锁截屏法方式,满足不同人的需求。软件介绍滑动解锁(Slideunlock),一款仿Iphone又超越Iphone解锁和加锁的实用软件,华丽百变的UI,多种感应器加锁解锁功能,是您可以做到无需触碰手机即可轻松完成加锁或解锁操作。此软件的Symbian版曾流行国内外,一度在No…

    2022年6月15日
  • Ubuntu安装和卸载CUDA和CUDNN[通俗易懂]

    Ubuntu安装和卸载CUDA和CUDNN[通俗易懂]目录目录前言卸载CUDA安装CUDA下载和安装CUDA下载和安装CUDNN测试安装结果参考资料前言最近在学习PaddlePaddle在各个显卡驱动版本的安装和使用,所以同时也学习如何在Ubuntu安装和卸载CUDA和CUDNN,在学习过程中,顺便记录学习过程。在供大家学习的同时,也在加强自己的记忆。卸载CUDA为什么一开始我就要卸载CUDA…

    2022年6月12日
  • 如何用51单片机控制步进电机运动

    如何用51单片机控制步进电机运动本来接触单片机挺久了的,但是一直只是停留在非常初级的认识阶段,本科的时候上过几门课,但是从来没有自己捣鼓过单片机,这次突然来了兴趣,感觉一下子学到了好多东西,在这里好好整理一下。这篇文章只适合于入门阶段的小白阅读,高手请绕道。12年年初的时候购买了一套普中科技的“单片机开发试验仪”,好多次想好好学学,结果每一次都半途而废,主要原因还是周围的人都不会用,有问题都不知道找谁问,结果锁到箱子里一直到现在。

    2022年6月1日
  • mysql数据库主从复制原理_数据库主从一致性验证

    mysql数据库主从复制原理_数据库主从一致性验证文章目录前言一、MySQL主从复制1.支持的复制类型2.主从复制的工作过程是基于日志3.请求方式4.主从复制的原理5.MySQL集群和主从复制分别适合在什么场景下使用6.为什么使用主从复制、读写分离7.用途及条件8.mysql主从复制存在的问题9.MySQL主从复制延迟二、主从复制的形式三、读写分离1.原理2.为什么要读写分离呢?3.什么时候要读写分离?4.主从复制与读写分离5.目前较为常见的MySQL读写分离分为以下两种①基于程序代码内部实现②基于中间代理层实现四、案例实施1.案例环境2.实验思路(解决需

    2022年8月13日
  • QT——开发入门简介

    QT——开发入门简介1、你了解Qt吗?Qt是一种基于C++的跨平台图形用户界面应用程序开发框架。如何跨平台?上到服务器上位机,下到嵌入式GUI,上天入地无所不能。Qt最早是由1991年由QtCompany开发,但是到2008年,QtCompany科技被诺基亚公司收购,是的,就是拥有着我们很多情怀的诺基亚。但在2012年,Qt又被Digia收购。等到了2014年,跨平台集成开发环境QtCreator3.1….

    2022年5月17日
  • jasypt加密命令_java文件加密解密

    jasypt加密命令_java文件加密解密jasypt是springboot项目中对properties进行加密的,该加密是双向的且可以配置秘钥。可以加密的数据为systempropertyenvironmentpropertycommandlineargumentapplication.propertiesyamlpropertiesothercustompropertysources我们配置文件中经常出…

    2022年9月26日

发表回复

您的邮箱地址不会被公开。 必填项已用 * 标注

关注全栈程序员社区公众号



