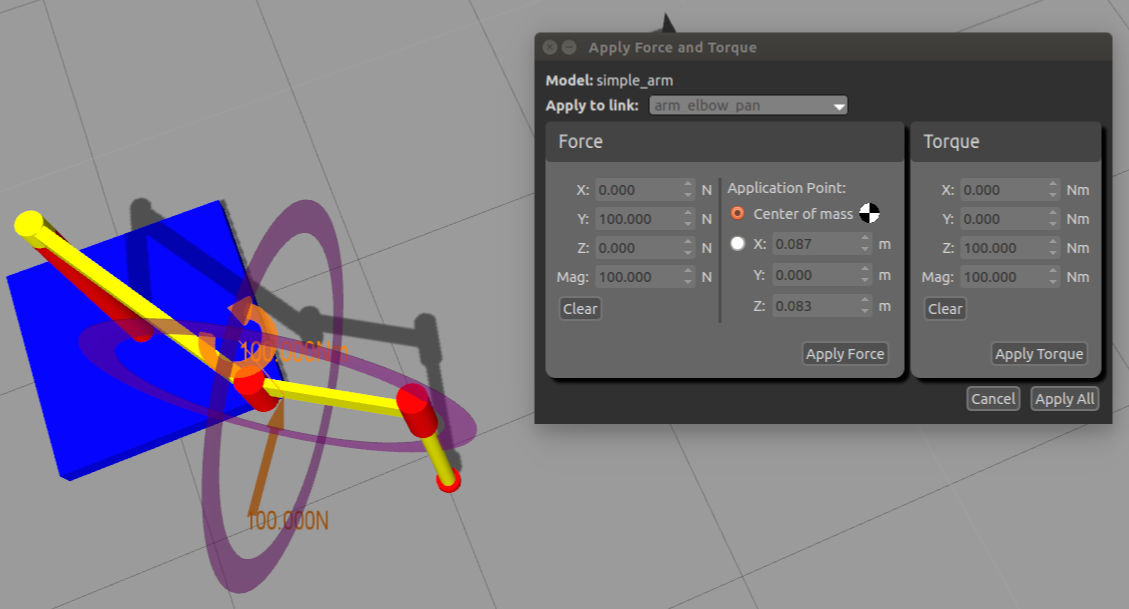
Gazebo/ROS中添加力、力矩

Gazebo/ROS中添加力、力矩文章目录前言一、在gazebo图形界面中进行操作二、MATLABmathworks官网ROS与Matlab语言入门教程-在Gazebo中应用力和力矩三、ROSANSWERS[优]applyingaforcetoarigidbody[次]Applyingaforcetoalinkingazeboplugin.[closed]前言不一定全面,未来还需要继续梳理…

大家好,又见面了,我是你们的朋友全栈君。

前言

不一定全面,未来还需要继续梳理
检索关键词:apply force time ros

1 在gazebo图形界面中进行操作

http://gazebosim.org/tutorials?tut=apply_force_torque&cat=tools_utilities
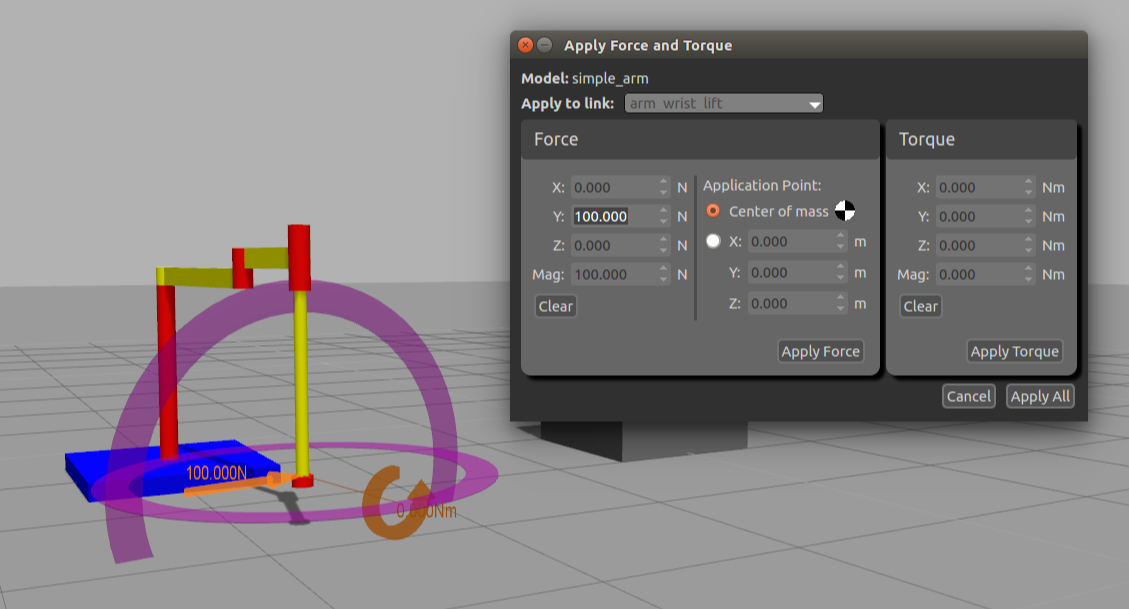
在这里插入图片描述 在这里插入图片描述

2 MATLAB

2.1 mathworks官网

https://www.mathworks.com/help/ros/ug/apply-forces-and-torques-in-gazebo.html
在这里插入图片描述

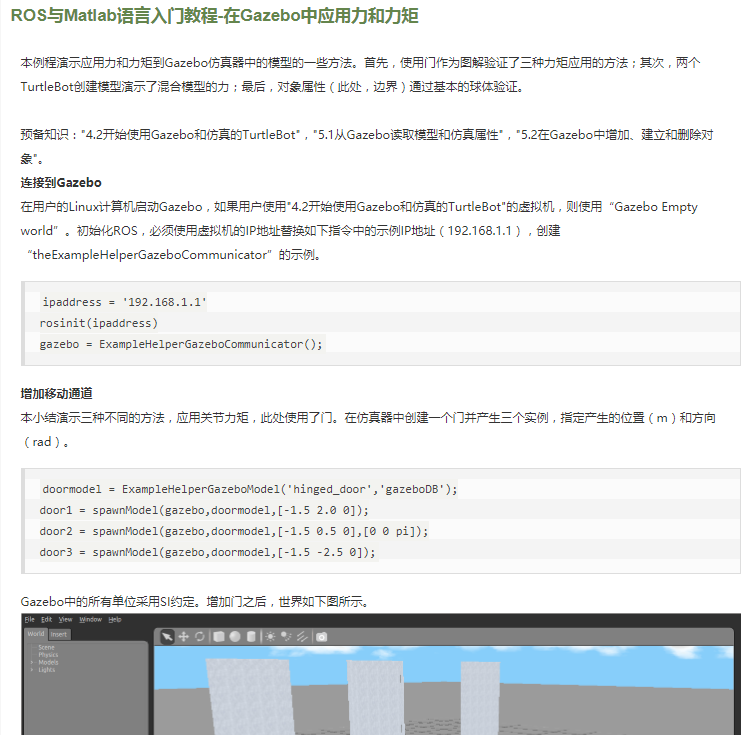
2.2 ROS与Matlab语言入门教程-在Gazebo中应用力和力矩

https://www.ncnynl.com/archives/201909/3314.html
在这里插入图片描述

3 ROS ANSWERS

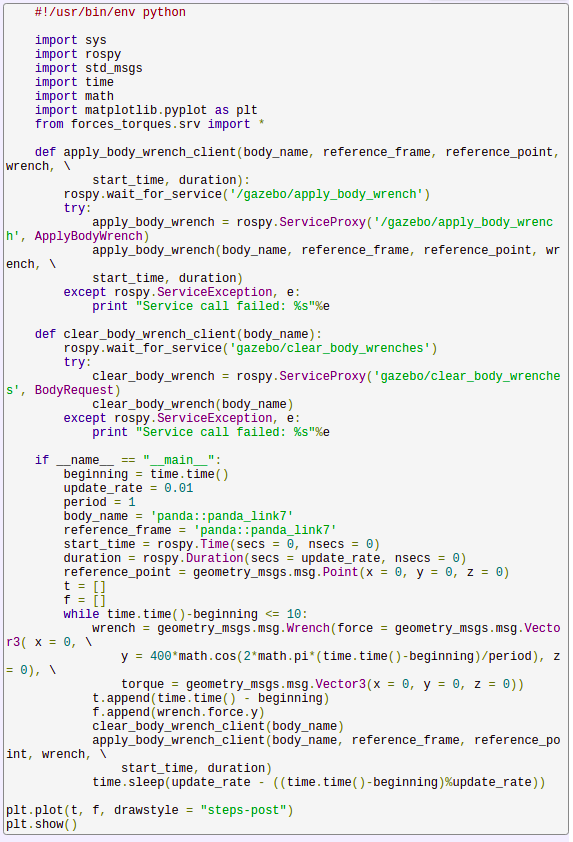
3.1 applying variable body wrench

https://answers.ros.org/question/350700/applying-variable-body-wrench/
在这里插入图片描述

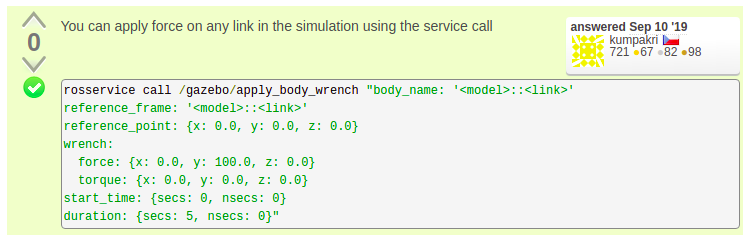
3.2 gazebo simulation with payload

https://answers.gazebosim.org/question/23749/gazebo-simulation-with-payload/
在这里插入图片描述

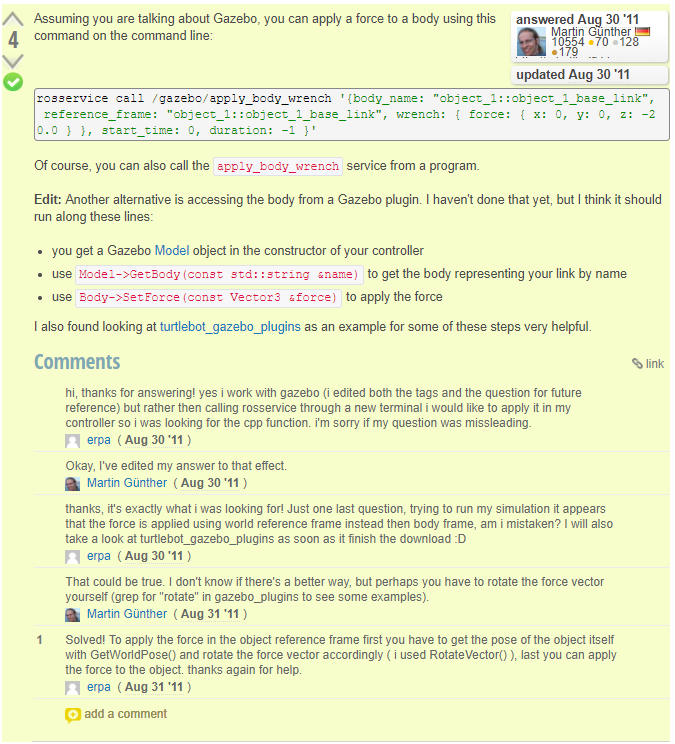
3.3 applying a force to a rigid body

https://answers.ros.org/question/11047/applying-a-force-to-a-rigid-body/
在这里插入图片描述

4 举个栗子

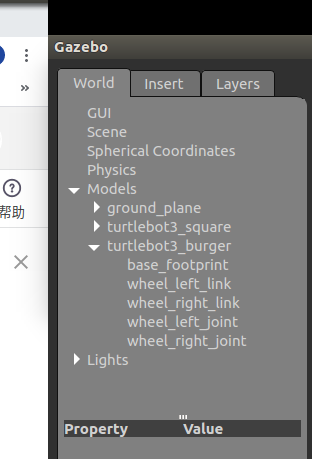
以turtlebot3为例,程序调用好之后
在这里插入图片描述
重新打开一个终端,参考上面的“3.2”输入

rosservice call /gazebo/apply_body_wrench "body_name: 'turtlebot3_burger::base_footprint'
reference_frame: 'turtlebot3_burger::base_footprint'
reference_point: { 
   x: 0.0, y: 0.0, z: 0.0}
wrench:
  force: { 
   x: 0.0, y: 1.0, z: 0.0}
  torque: { 
   x: 0.0, y: 0.0, z: 0.0}
start_time: { 
   secs: 0, nsecs: 0}
duration: { 
   secs: 5, nsecs: 0}"
rosservice call /gazebo/apply_body_wrench "body_name: 'turtlebot3_burger::base_footprint'
reference_frame: 'world'
reference_point: { 
   x: 0.0, y: 0.0, z: 0.0}
wrench:
  force: { 
   x: 0.0, y: 0.0, z: 10.0}
  torque: { 
   x: 0.0, y: 0.0, z: 0.0}
start_time: { 
   secs: 0, nsecs: 0}
duration: { 
   secs: 10, nsecs: 0}"

似乎duration里面的nsecs值设为-1的话,就是持续施加力了。

5 会出现的小问题

https://answers.ros.org/question/65077/errors-while-applying-force-on-a-model/
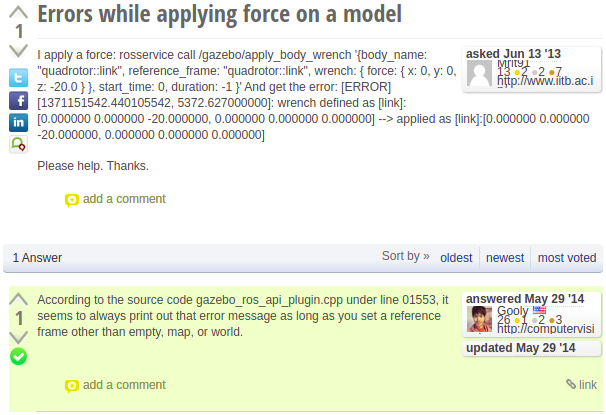
在这里插入图片描述

版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容, 请发送邮件至 举报,一经查实,本站将立刻删除。

发布者:全栈程序员-站长,转载请注明出处:https://javaforall.net/146407.html原文链接:https://javaforall.net

赞 (0)
全栈程序员-站长的头像全栈程序员-站长


相关推荐

  • pycharm如何设置官方中文?pycharm如何汉化?pycharm终于支持官中了!!![通俗易懂]

    pycharm如何设置官方中文?pycharm如何汉化?pycharm终于支持官中了!!![通俗易懂]文章目录汉化方法官方汉化与第三方对比Java的idea在更新2020.1时就更新了官方汉化,当时Pycharm还没用出现汉化,但这两天提示我更新2020.1.1的时候,我发现pycharm也出现了官方汉化,在此建议你要是想用官方汉化,先把你的pycharm升级为最新版本。汉化方法打开pycharm左上角的file(文件)>选择settings(设置)>打开plugins(插件)>搜索chinese(中文插件),下载好后重启pycharm。官方汉化与第三方对比这里使用

    2022年5月26日
  • Springmvc工作原理详解

    Springmvc工作原理详解关于三层架构和MVC我们的开发架构一般都是基于两种形式,一种是C/S架构,也就是客户端/服务器,另一种是B/S架构,也就是浏览器服务器。在JavaEE开发中,几乎全都是基于B/S架构的开发。那么在B/S架构中,系统标准的三层架构包括:表现层、业务层、持久层。三层架构在我们的实际开发中使用的非常多,所以我们课程中的案例也都是基于三层架构设计的。三层架构中,每一层各司其…

    2022年5月15日
  • 用iptable防止ddos「建议收藏」

    用iptable防止ddos「建议收藏」DDoSdeflate是一款Linux/centos减轻/防止ddos攻击的一个小程序,相当于软件防火墙。注意,此程序仅仅能抵御较低流量的攻击,大流量攻击连用了上百台高档服务器做了负载均衡的新浪都扛不住,何况一个小小的普通服务器或vps。对此程序不要期望过高。这里仅仅介绍一下,对于一些简单的软件攻击可能还有点作用。CTOHOM制作的DDoSdeflate一键安装脚本:wge…

    2022年5月27日
  • 校园兼职平台青团社获数亿元B+轮融资,蚂蚁⾦服领投

    校园兼职平台青团社获数亿元B+轮融资,蚂蚁⾦服领投

    2021年7月1日
  • 关于IplImage中widthstep的大小与width,nchannels等的关系的问题_widthstep

    关于IplImage中widthstep的大小与width,nchannels等的关系的问题_widthstephttp://www.niubb.net/a/2015/12-02/1104644.html话题:widthstepwidth是图像宽度,可为任意值;widthstep是行字节数,应该是4的倍数,不一定等于width,nchannels为图像通道数。#defineWIDTHBYTES(bits)(((bits)+31)/32*4)看看这个公式你就明白了。对RO

    2022年5月16日
  • 嵌入式学习路线「建议收藏」

    嵌入式学习路线「建议收藏」嵌入式学习路线1.前言2.嵌入式硬件方向3.嵌入式软件方向4.嵌入式软件学习路线4.1.打好软件基础4.2.学习ARM体系结构编程4.3.嵌入式系统的构建4.4.嵌入式驱动程序的开发4.5.嵌入式应用程序的开发4.6.综合项目5.总结1.前言嵌入式技术是各种电子产品的核心技术,也是工业4.0、远程医疗、3D打印等新兴产业的核心技术,具有广阔的发展前景。很多计算机、电子信息类专业的学生都想把嵌入式开发作为自己的职业目标,但是因为嵌入式涉及的知识太多,太杂,太广,很多嵌入式初学者陷入嵌入式知识的海洋中,东学

    2022年6月11日

发表回复

您的邮箱地址不会被公开。 必填项已用 * 标注

关注全栈程序员社区公众号