单目视觉定位测距的两种方式[通俗易懂]

单目视觉定位测距的两种方式[通俗易懂]单目定位和双目定位的选择,我觉得主要还是成本和时间的考虑。之前也尝试过双目定位,感觉要更精准些,但双目测距需要对两幅图像进行图像变换和极线匹配,稍微耗时了一些。这几天尝试了一下单摄像头进行测距定位,主要有两个思路:  1.定位测量插值得到每个像素的实际坐标    该方法总觉得有很大的问题:一个是摄像头安装后就必须固定不动,稍微的旋转都会导致之间测量的像素点对应的坐标偏移。另一个是人工测量的

大家好,又见面了,我是你们的朋友全栈君。

  单目定位和双目定位的选择,我觉得主要还是成本和时间的考虑。之前也尝试过双目定位,感觉要更精准些,但双目测距需要对两幅图像进行图像变换和极线匹配,稍微耗时了一些。这几天尝试了一下单摄像头进行测距定位,主要有两个思路:
  1.定位测量插值得到每个像素的实际坐标  
  该方法总觉得有很大的问题:一个是摄像头安装后就必须固定不动,稍微的旋转都会导致之间测量的像素点对应的坐标偏移。另一个是人工测量的工程量之大,对于1024*1280像素的摄像头,准确的测量就应该是130万个点,而就算我们按米来分割地面,10*20m2的地面也要测量200个点,就算可以通过算法自动识别,做200个标志就算测量画线也是令人头疼的。考虑到针孔成像模型的等比例放大,我们通过直接打印布满等距阵列圆点的纸来进行测量。
  其原理如下:

        几何
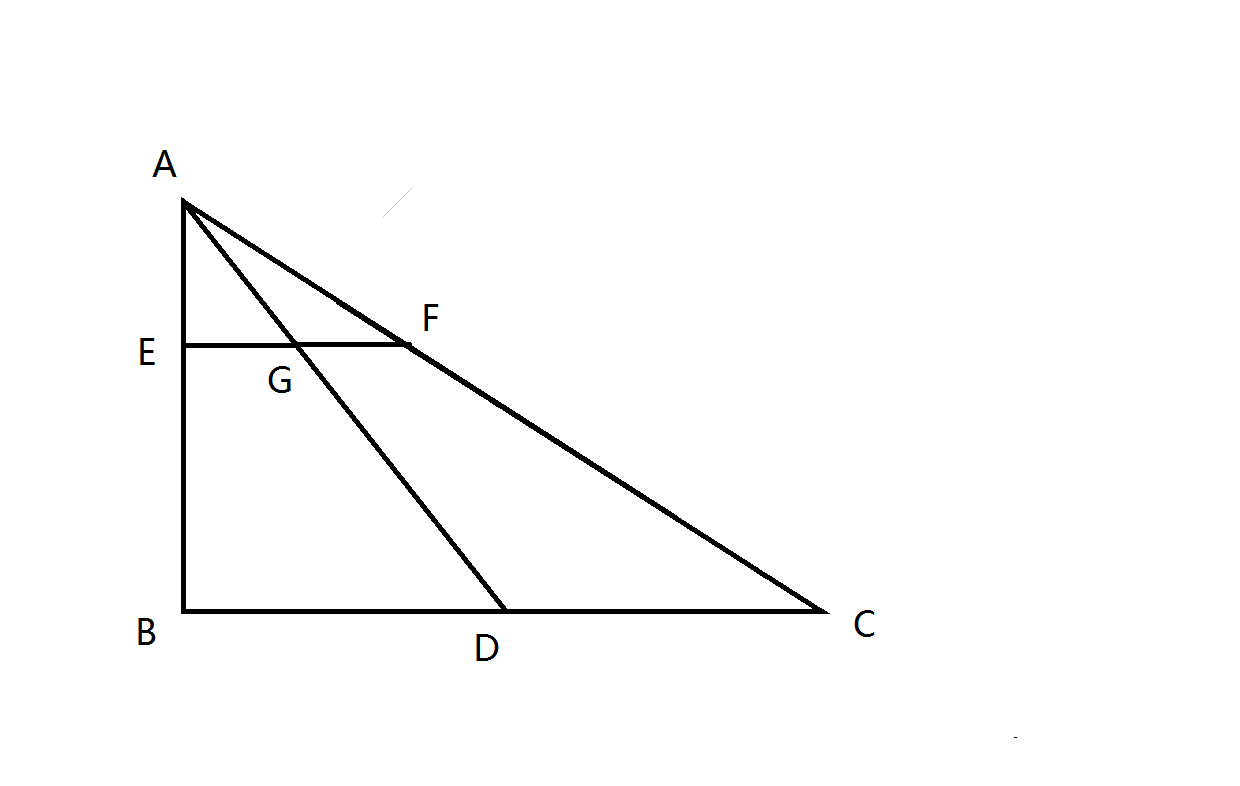
  根据相似三角形的等比例关系,有:


EGBD=AGAD  


GFDC=AGAD  
   

  同时又有:

EGEB=AEAB  
  

  通过等式传递有:

EGBD=GFDC=AEAB  
  

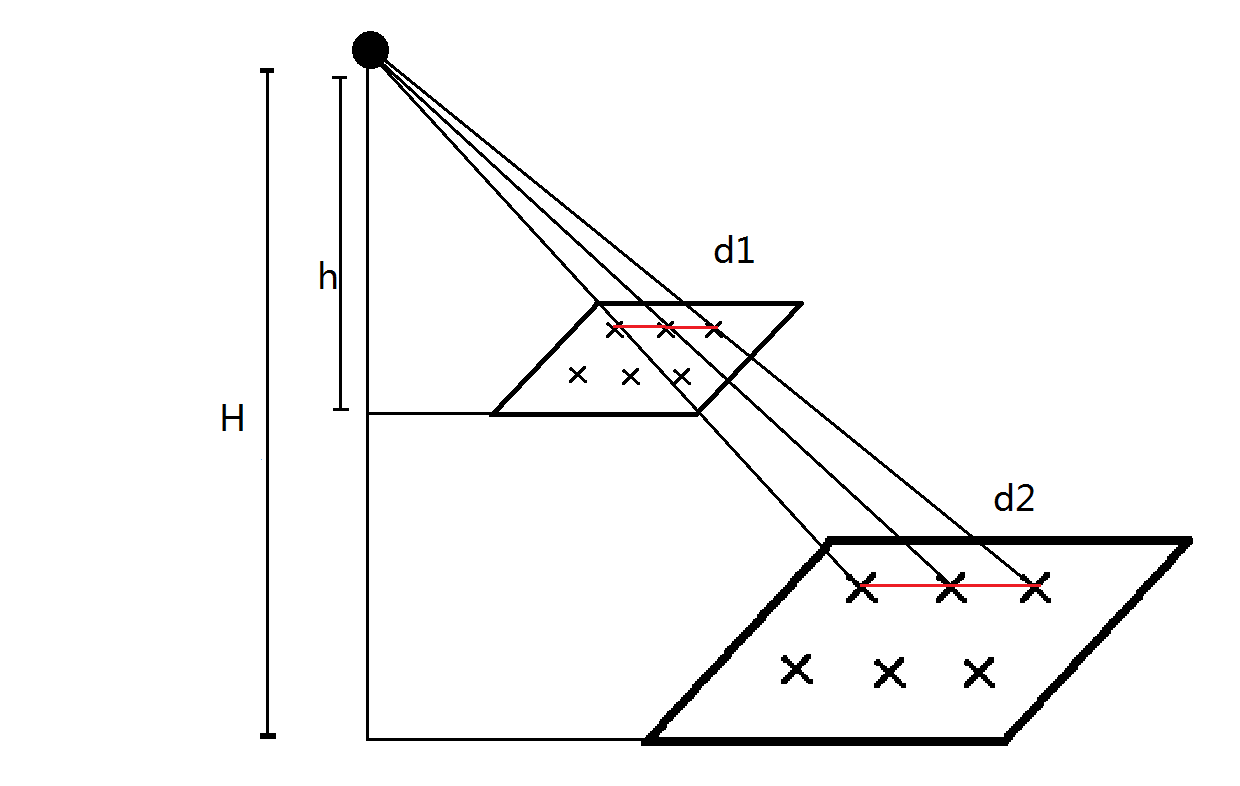
  如此一来,可以在较高距离测量等距阵列点(如标定板),经过插值,再进行等比例放大即可得到每个像素点对应的实际地面的坐标。
  
  处理的示意图如下:


几何

  这样操作可以省去人工在地面测量绘画标志。测量好纸上的点距后再进行H/h的放大就可以得到像素对应实际地面的坐标。但实际操作过程中遇到的问题是图像上边缘的梯形失真过于严重,导致打印纸上的标志点不容易识别,因此还需要准备不同距离的等距阵列圆点图。

  2.根据相似三角比例计算出对应像素点的实际坐标  
  这个方法对摄像机标定的要求比较高,同时要求镜头本身造成的畸变就比较小,但总体来说这种方法的可移植性和实用性都较强。其主要的思路还是小孔成像的模型。
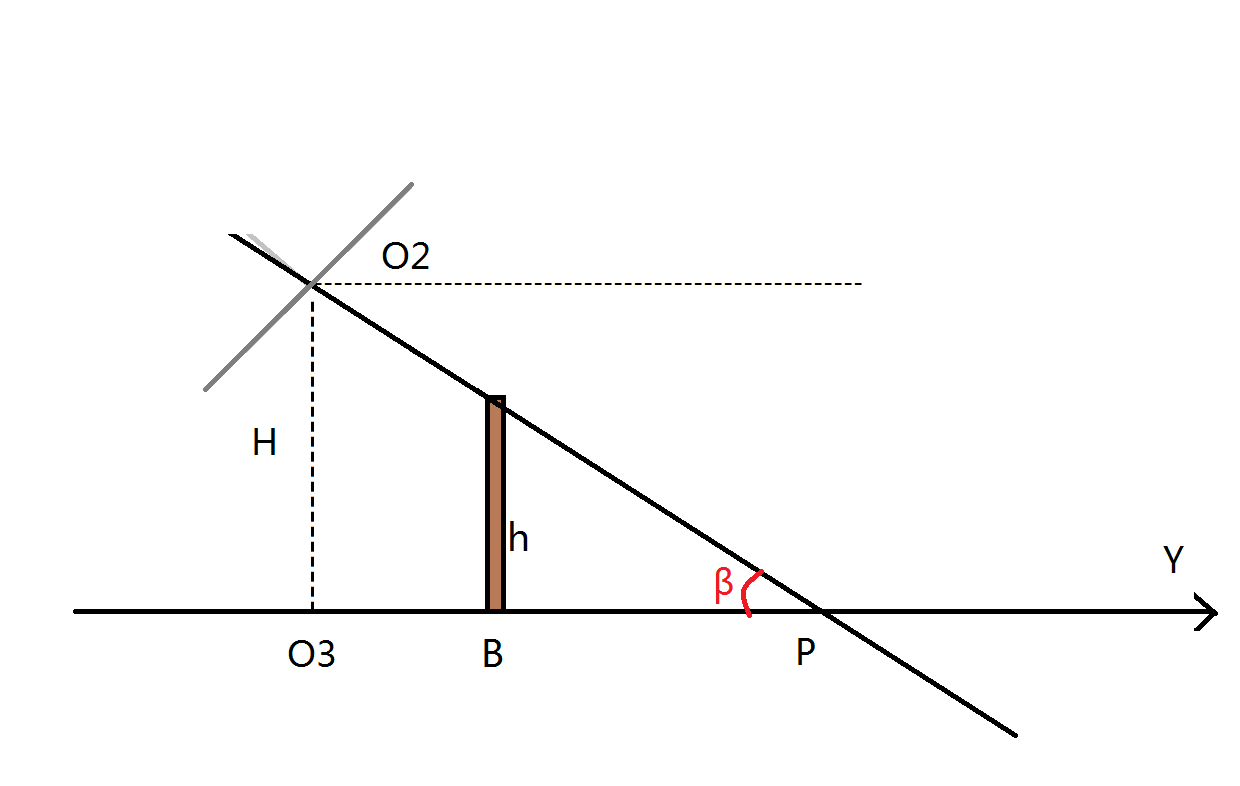
   模型一:假设测量的点都在Y轴上,此时无X轴分量  
这里写图片描述
  该图主要有三个坐标系,分别是图像坐标系 UO1V ,以 O2 为原点的摄像机坐标系,世界坐标系 XO3Y 。(相关的内容我就不复述了,不懂的百度和知乎上都有,搜搜相机标定的知识)
  我们可以看到,世界坐标中的点通过光轴成像在图像坐标的点是成比例的,其比例媒介就是相机镜头中心在图像上的像素点O1与其在世界坐标中的实际点M,通过推导可以求解 O3P 的长度。(注意,由于相机安装一般都有误差,所以镜头中心点不一定是图像的中点,所以ucenter,vcenter不一定为0) 
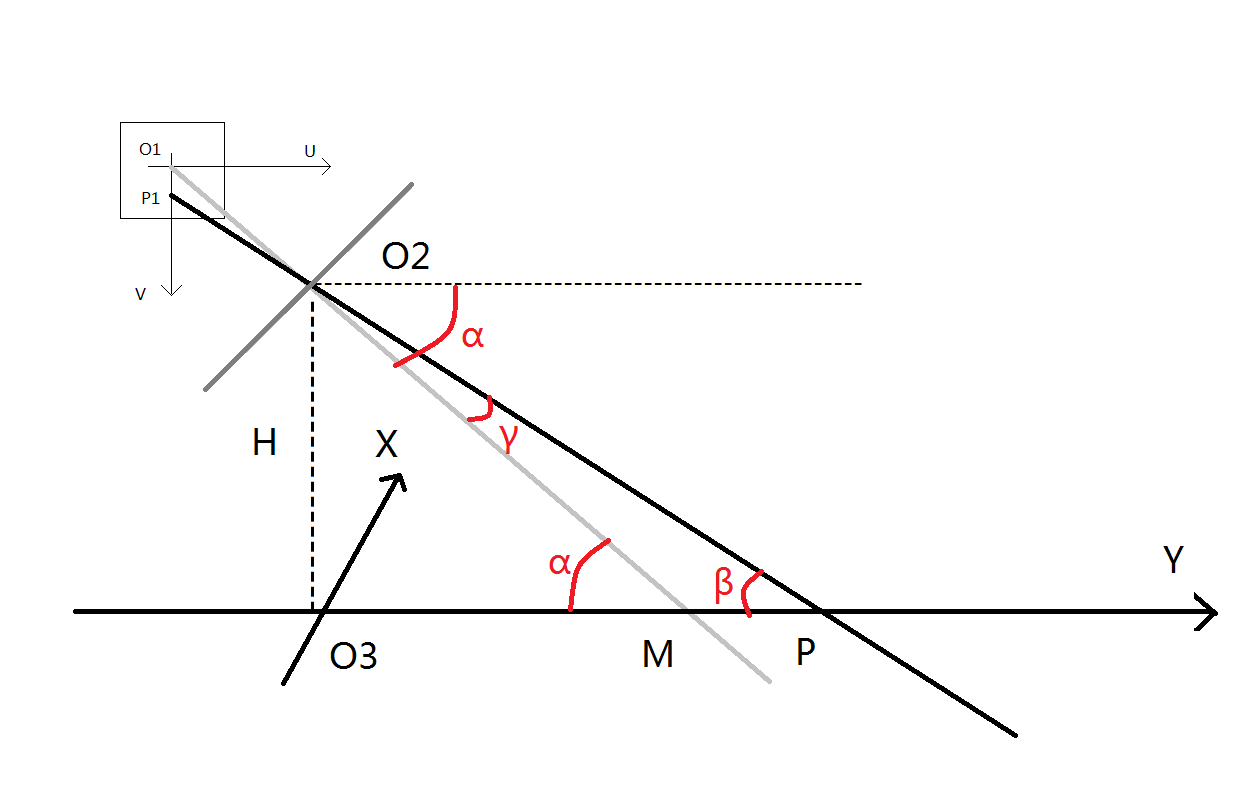
  一步步推导如下:
  已知量:摄像机高度H
      图像坐标中心对应的世界坐标点与摄像头在y轴上的距离 O3M
      镜头中心点的图像坐标 (ucenter,vcenter)
      测量像素点的图像坐标 P1(u,0)       
      实际像素的长度xpix
      实际像素的宽度ypix。
      摄像头焦距f
      (镜头中心点图像坐标,焦距,像素长宽都可以由标定直接求解出来,通过halcon的标定助手可以很容易的得到,openCV也有相应的程序)
       α=arctan(HO3M)

       γ=arctan(O1P1×ypixf)=(v−vcenter)∗ypixf

       β=α−γ

       O3P=Htan(β)
  
  这样就可以得到垂直方向的坐标  Y=O3P
  
   模型二:假设测量的点有X轴、Y轴分量  

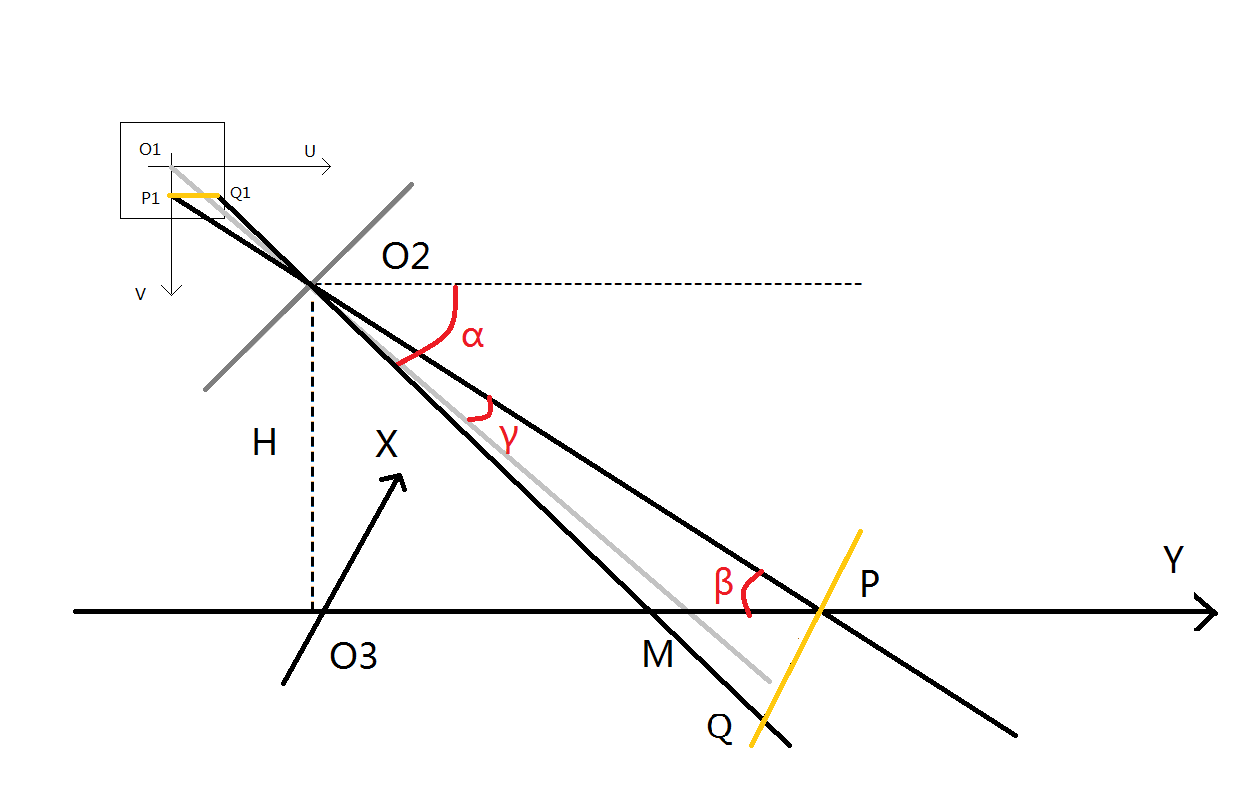
  针对以下模型图我们将进行说明:
这里写图片描述
  一步步推导如下:
  已知量:摄像机高度H
      图像坐标中心对应的世界坐标点与摄像头在y轴上的距离 O3M
      镜头中心点的图像坐标 O1(ucenter,vcenter)
      测量像素点的图像坐标 P1(u,0)、Q1(u,v)       
      实际像素的长度xpix
      实际像素的宽度ypix
      摄像头焦距f
(y轴方向计算和上一个模型相同,x轴计算是y轴坐标通过比例计算得到)
       α=arctan(HO3M)
       γ=arctan(O1P1×ypixf)=(v−vcenter)∗ypixf

       β=α−γ

       O3P=Htan(β)
  
  这样就可以得到垂直方向的坐标  Y=O3P

       O2P1=(v−vcenter)∗xpix)2+f2−−−−−−−−−−−−−−−−−−−−−−√

       O2P=Hsin(β)

  由 PQP1Q1=O2PO2P1  得到  PQ=O2P×P1Q1O2P1
  
  这样就可以得到垂直方向的坐标  X=PQ
   模型三:假设测量的点有X轴、Y轴分量,且物体有高度h    
  
  针对以下模型图我们将进行说明:
这里写图片描述
  由于物体有高度,因此还需要进行一个投影变换,其实也还是相似变换 
  
  设真实的坐标 (X′,Y′) ,模型二求出的坐标 (X,Y)
  
  则 (X′,Y′)=(X,Y)×(1−hH)
   模型评价    
  实际操作过程中,发现该模型在畸变较小的图像中误差较小,且在矫正畸变后的图像中测量的图像坐标可以得到更准确的值。另一方面,在实际操作过程中,发现由于镜头有稍微歪曲或者内置感光区域安装歪了,可能导致我们找不到真正的X,Y轴,所以在测量验证的时候会有稍许误差,但即便如此,在10米的定位下,误差也不到5%,效果还是可以接受的。如果有人知道如何找到真正的X,Y轴,请博客留言告知一下,先谢谢了。

版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容, 请发送邮件至 举报,一经查实,本站将立刻删除。

发布者:全栈程序员-站长,转载请注明出处:https://javaforall.net/147648.html原文链接:https://javaforall.net

赞 (0)
全栈程序员-站长的头像全栈程序员-站长


相关推荐

  • idea配置远程debug_idea远程调试

    idea配置远程debug_idea远程调试在工作中经常会遇到本地运行没有问题,部署到环境上就会出现问题,很多时候也没有错误日志,所以可以使用远程debug的方式,像本地debug一样,debug服务器上部署的项目。一、idea设置1.在idea工具栏,EditConfigurations2.添加remote3.部署远程服务1:将项目打成jar包上传到服务器上,然后使用命令启动。复制上面生成的一段参数:-agentlib:jdwp=transport=dt_socket,server=y,…

    2022年9月10日
  • query指定范围提取数据_嵌套查询和子查询

    query指定范围提取数据_嵌套查询和子查询repeater嵌套查询。代码如下:代码usingSystem;usingSystem.Collections.Generic;usingSystem.Linq;usingSystem.Web;usingSystem.Web.UI;usingSystem.Web.UI.WebControls;usingSystem.Data;namespa…

    2022年10月10日
  • 模糊控制器matlab仿真_有关bp神经网络Matlab的书

    模糊控制器matlab仿真_有关bp神经网络Matlab的书以下多套系统源码:1、MATLAB二级倒立摆三级倒立摆(在MATLAB下的二级倒立摆、三级倒立摆的仿真。内有所有需要的m文件)2、倒立摆matlab代码3、神经网络倒立摆控制(利用matlab对倒立摆的仿真,效果十分不错)4、二级倒立摆模型(这是一个演示直线二级倒立摆的matlab运行模型,这个模型能够根据仿真数据动画演示出二级倒立摆的运动情况。)5、倒立摆源码(倒立摆源码程序,注释很详细,是学习倒立摆原理,PID算法很好的参考资料。代码书写规范,注释详细。)6、二级倒立摆神经网络控制7

    2022年8月18日
  • mysql set 变量_hive声明变量

    mysql set 变量_hive声明变量1.类型声明set不需要声明类型,declare必须指定类型2.位置set位置可以任意,declare必须在复合语句的开头,在任何其它语句之前3.作用范围DECLARE定义的变量的作用范围是BEGIN…END块内,只能在块中使用。SET定义的变量用户变量,作用范围是会话/全局  如SET@var=12的定义,则var的作用域为整

    2022年8月20日
  • 在线体验流媒体服务器软件系统 (密码:123456)

    在线体验流媒体服务器软件系统 (密码:123456)无需下载体验,无需注册,无需费用,直接点击进入体验流媒体服务器直播,点播。感受八百里流媒体FlashP2P技术的先进。 流媒体服务器缩略图:如何在线体验:http://www.800li.net:8085密码:123123网站前台示例:http://www.800li.net/phpvod/或:www.ycitv.org/video

    2022年5月10日

发表回复

您的邮箱地址不会被公开。 必填项已用 * 标注

关注全栈程序员社区公众号