
Jetbrains全系列IDE使用 1年只要46元 售后保障 童叟无欺
Tusimple 是一家做自动驾驶的公司,他也公布了一些其在自动驾驶领域积累的数据,其中有一些是和车道线检测相关的。2018年6 月份,其举办了一次以摄像头图像数据做车道检测的比赛,公开了一部分数据及其标注。数据下载数据是:https://github.com/TuSimple/tusimple-benchmark/issues/3
在其doc中可以发现数据个数的一些说明
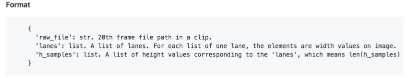

标注json 文件中每一行包括三个字段
raw_file : 每一个数据段的第20帧图像的的 path 路径
lanes 和 h_samples 是数据具体的标注内容,为了压缩,h_sample 是纵坐标(应该是从上到下拍好顺序的),lanes 是每个车道的横坐标,是个二维数组。
-2 表示这个点是无效的点
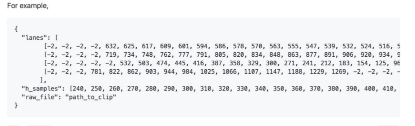
上面的数据就有 4 条车道线,第一条车道线的第一个点的坐标是(632,280)。
标注的过程应该是,将图片的下半部分如70%*height 等分成N份。然后取车道线(如论虚实)与该标注线交叉的点
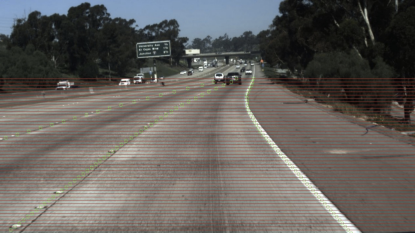
利用以下脚本可以处理得到标注的数据,这个脚本稍微改动下也可以作为深度学习输入的图像。
# -*- coding: utf-8 -*-
import cv2
import json
import numpy as np

base_path = "/Users/jcl/workspace/lane_detection/"

file=open(base_path+'test_label.json','r')
image_num=0

for line in file.readlines():
    data=json.loads(line)
    # print data['raw_file']
    # 取第 29 帧 看一下处理的效果
    if image_num == 29:
        image=cv2.imread(base_path+data['raw_file'])
        # 二进制图像数组初始化
        binaryimage=np.zeros((image.shape[0],image.shape[1],1),np.uint8)
        # 实例图像数组初始化
        instanceimage=binaryimage.copy()
        arr_width=data['lanes']
        arr_height=data['h_samples']
        width_num=len(arr_width)
        height_num=len(arr_height)
        # print width_num
        # print height_num
        # 遍历纵坐标
        for i in range(height_num):
            lane_hist=40
            # 遍历各个车道的横坐标
            for j in range(width_num):
                # 端点坐标赋值
                if arr_width[j][i-1]>0 and arr_width[j][i]>0:
                    binaryimage[int(arr_height[i]),int(arr_width[j][i])]=255
                    instanceimage[int(arr_height[i]),int(arr_width[j][i])]=lane_hist
                    if i>0:
                        # 画线,线宽10像素
                        cv2.line(binaryimage, (int(arr_width[j][i-1]),int(arr_height[i-1])), (int(arr_width[j][i]),int(arr_height[i])), 255, 10)
                        cv2.line(instanceimage,(int(arr_width[j][i-1]),int(arr_height[i-1])), (int(arr_width[j][i]),int(arr_height[i])), lane_hist, 10)
                lane_hist+=50
        cv2.imshow('image.jpg',image)
        cv2.waitKey()
        cv2.imshow('binaryimage.jpg',binaryimage)
        cv2.waitKey()
        cv2.imshow('instanceimage.jpg',instanceimage)
        cv2.waitKey()
        break
        # string1=base_path+"gt_image_binary/"+str(image_num)+".png"
        # string2=base_path+"gt_image_instance/"+str(image_num)+".png"
        # string3=base_path+"raw_image/"+str(image_num)+".png"
        # cv2.imwrite(string1,binaryimage)
        # cv2.imwrite(string2,instanceimage)
        # cv2.imwrite(string3,image)
    image_num = image_num + 1

file.close()
print "total image_num:"+str(image_num)
处理完之后图片输出如下所示:

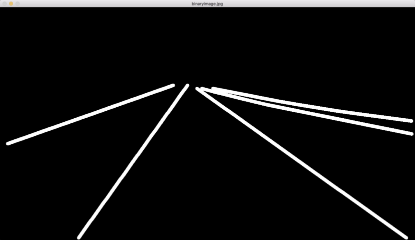

Tusimple 数据的标注特点:
1、车道线实际上不只是道路上的标线,虚线被当作了一种实线做处理的。这里面双实线、白线、黄线这类信息也是没有被标注的。
2、每条线实际上是点序列的坐标集合,而不是区域集合
版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容, 请发送邮件至 举报,一经查实,本站将立刻删除。
发布者:全栈程序员-站长,转载请注明出处:https://javaforall.net/167033.html原文链接:https://javaforall.net


