
大家好,又见面了,我是你们的朋友全栈君。如果您正在找激活码,请点击查看最新教程,关注关注公众号 “全栈程序员社区” 获取激活教程,可能之前旧版本教程已经失效.最新Idea2022.1教程亲测有效,一键激活。
Jetbrains全系列IDE使用 1年只要46元 售后保障 童叟无欺
学习写urdf有几个地方需要注意
1. 一定要记住它使用的是右手坐标系。
x正方向朝左, y 正方向向内, z轴正方向朝上
2. 构建树结构, 即写link和joint
3. 每个link的参考坐标系都在它的底部,并与关节的参考坐标系正交,为了添加尺寸,需要指定偏移从一个link到它的关节的子link, 这通过添加origin到每个节点解决。
这么说origin表示的是关节相对于父关节的距离和旋转, xyz和rpy
用ros wiki上的r2d2实例学习
1.初始版本
<?xml version="1.0"?>
<robot name="origins">
  <link name="base_link">
    <visual>
      <geometry>
        <cylinder length="0.6" radius="0.2"/>
      </geometry>
    </visual>
  </link>

  <link name="right_leg">
    <visual>
      <geometry>
        <box size="0.6 .2 .1"/>
      </geometry>
     </visual>
  </link>

  <joint name="base_to_right_leg" type="fixed">
    <parent link="base_link"/>
    <child link="right_leg"/>
  </joint>

</robot>
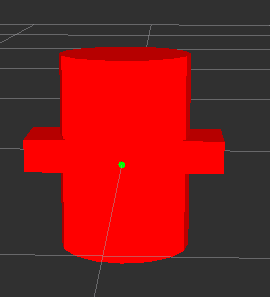

2. 加入关节origin
因为basekink没有改变,所以这里省略baselink…
  <link name="right_leg">
    <visual>
      <geometry>
        <box size="0.6 .2 .1"/>
      </geometry>
    </visual>
  </link>

  <joint name="base_to_right_leg" type="fixed">
    <parent link="base_link"/>
    <child link="right_leg"/>
    <origin xyz="0.22 0 .25"/>(左移和上移, x轴左为正, z为上, y 垂直平面, 右手坐标系)
  </joint>
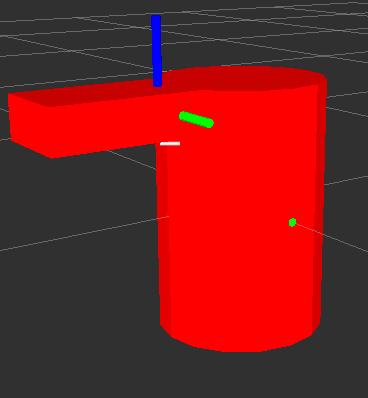
3. 加入link origin y轴 旋转
因为basekink没有改变,所以这里省略baselink…
<link name="right_leg">
    <visual>
      <geometry>
        <box size="0.6 .2 .1"/>
      </geometry>
      <origin rpy="0 1.57075 0"/> (y轴旋转90度)
  </visual>
</link>

  <joint name="base_to_right_leg" type="fixed">
    <parent link="base_link"/>
    <child link="right_leg"/>
    <origin xyz="0.22 0 .25"/>
  </joint>
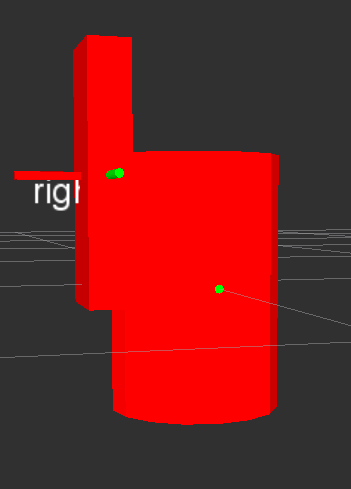
4. 加入link origin xyz偏移
因为basekink没有改变,所以这里省略baselink…
<link name="right_leg">
    <visual>
      <geometry>
        <box size="0.6 .2 .1"/>
      </geometry>
      <origin rpy="0 1.57075 0" xyz = “0 0 -0.3 ”/> (y轴旋转90度, 往下0.3)
    </visual>
</link>

  <joint name="base_to_right_leg" type="fixed">
    <parent link="base_link"/>
    <child link="right_leg"/>
    <origin xyz="0.22 0 .25"/>
  </joint>
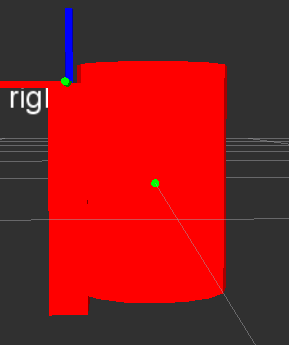
5. 给模型加入材质(穿上一件衣服)
<?xml version="1.0"?>
<robot name="origins">
  <link name="base_link">
    <visual>
      <geometry>
        <cylinder length="0.6" radius="0.2"/>
      </geometry>
      <material name = "blue">
          <color rgba = "0 0 .8 1"/>
     </material>
    </visual>
  </link>

  <link name="right_leg">
    <visual>
      <geometry>
        <box size="0.6 .2 .1"/>
      </geometry>
      <material name = "white">
          <color rgba = "1 1 1 1"/>
     </material>
      <origin rpy = "0 1.57 0" xyz = "0 0 -0.3"/>
    </visual>
  </link>
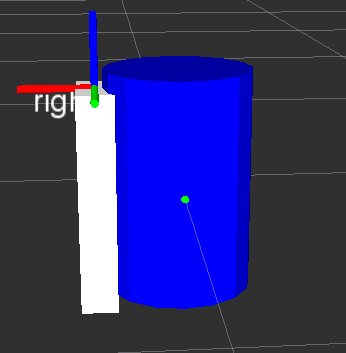
加上左臂
<?xml version="1.0"?>
<robot name="origins">
  <link name="base_link">
    <visual>
      <geometry>
        <cylinder length="0.6" radius="0.2"/>
      </geometry>
      <material name = "blue">
          <color rgba = "0 0 .8 1"/>
     </material>
    </visual>
  </link>

  <link name="right_leg">
    <visual>
      <geometry>
        <box size="0.6 .2 .1"/>
      </geometry>
      <material name = "white">
          <color rgba = "1 1 1 1"/>
     </material>
      <origin rpy = "0 1.57 0" xyz = "0 0 -0.3"/>
    </visual>
  </link>

  <joint name="base_to_right_leg" type="fixed">
    <parent link="base_link"/>
    <child link="right_leg"/>
    <origin xyz="0.22 0 .25"/>
  </joint>

  <link name="left_leg">
    <visual>
      <geometry>
        <box size="0.6 .2 .1"/>
      </geometry>
      <material name = "white">
          <color rgba = "1 1 1 1"/>
     </material>
      <origin rpy = "0 1.57 0" xyz = "0 0 -0.3"/>
    </visual>
  </link>

  <joint name="base_to_left_leg" type="fixed">
    <parent link="base_link"/>
    <child link="left_leg"/>
    <origin xyz="-0.22 0 .25"/> 仅仅这里不同, 关节右移所以是负
  </joint>

</robot>
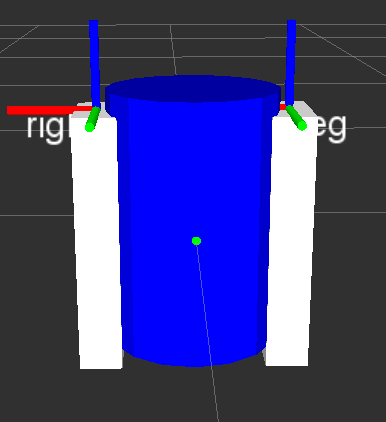
6. 添加头,sphere几何体
注意每定义个link都要为它添加一个关节,否则check_urdf时报错
Error: Failed to find root link: Two root links found: [base_link] and [head]
没有给头link添加关节导致的错误。
<link name = "head">
      <visual>
          <geometry>
              <sphere radius = "0.2"/>
          </geometry>
          <material name = "white">
              <color rgba = "1 1 1 1"/>
          </material>
      </visual>
</link>
  <joint name = "head_swivel" type = "fixed">
      <parent link = "base_link"/>
      <child link = "head"/>
      <origin xyz = "0 0 0.3"/>
  </joint>
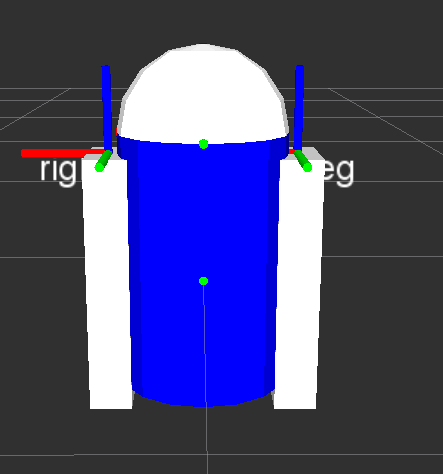
8. 添加车轮和车轮底座
<link name = "right_wheel_base"> //右车轮底座
      <visual>
          <geometry>
              <box size = "0.1 .4 .1"/>
          </geometry>
          <material name = "yellow">
              <color rgba = "1 1 0 1"/>
          </material>
      </visual>
  </link>

  <joint name = "right_wheel_base_joint" type = "fixed">
      <parent link = "right_leg"/>
      <child link = "right_wheel_base"/>
      <origin xyz = "0 0 -0.65"/>
  </joint>

  <link name = "right_front_wheel"> // 右前轮
      <visual>
          <geometry>
              <cylinder length = "0.08" radius = "0.04"/>
          </geometry>
          <material name = "black">
              <color rgba = " 0 0 0 1"/>
          </material>
      </visual>
  </link>

  <joint name = "right_front_wheel_joint" type = "fixed">
      <parent link = "right_wheel_base"/>
      <child link = "right_front_wheel"/>
      <origin xyz = "0 .14 -.05" rpy = "1.5 0 1.5"/> // 旋转了车轮
  </joint>

  <link name = "right_back_wheel"> // 右后轮
      <visual>
          <geometry>
              <cylinder length = "0.08" radius = "0.04"/>
          </geometry>
          <material name = "black">
              <color rgba = " 0 0 0 1"/>
          </material>
      </visual>
  </link>

  <joint name = "right_back_wheel_joint" type = "fixed">
      <parent link = "right_wheel_base"/>
      <child link = "right_back_wheel"/>
      <origin xyz = "0 -.14 -.05" rpy = "1.5 0 1.5"/> // y轴为负,往后移
  </joint>
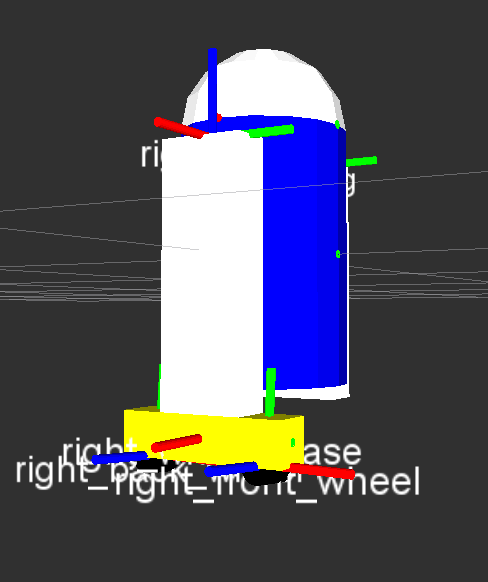
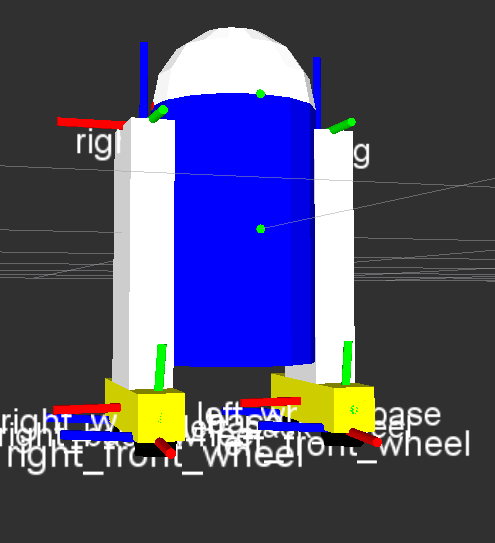
左轮也是一样设置,只需把right 改成left即可, 最后效果如下
发布者:全栈程序员-站长,转载请注明出处:https://javaforall.net/167730.html原文链接:https://javaforall.net



