
写在前面
1、本文内容
在自己的程序中使用Eigen库,用cmake实现
2、平台
windows,linux
3、转载请注明出处:
https://blog.csdn.net/qq_41102371/article/details/126319996
准备
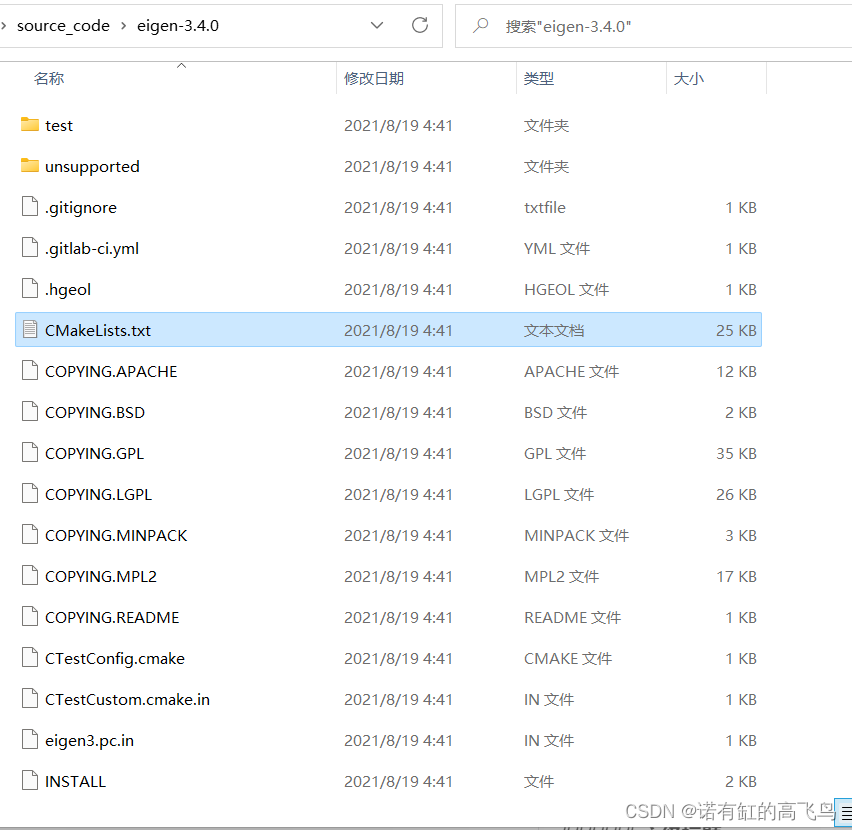
下载Eigen源码放在想要的位置,此处为source_code,并解压
https://eigen.tuxfamily.org/index.php?title=Main_Page
以当前下载的cmake3.4为例,解压后的目录结构为source_code/eigen-3.4.0

通过cmake安装
cd source_code
cmake -S ./eigen-3.4.0 -B ./build_eigen -DCMAKE_INSTALL_PREFIX="D:/carlos/install/Eigen"
cmake --build ./build_eigen --target install
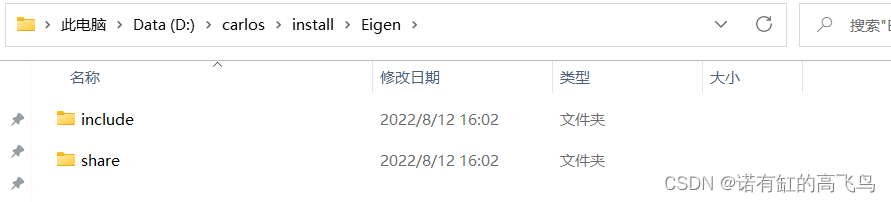
其中-DCMAKE_INSTALL_PREFIX=”D:/carlos/install/Eigen”就是你想安装的位置,成功安装完成之后,会在相应位置找到Eigen
使用
实现欧拉角转旋转矩阵的程序euler2rt.cpp
#include <Eigen/Core>
#include <Eigen/Dense>
#include <iostream>
#define PI 3.1415926

int main(int argc, char* argv[]){

    std::cout<<PI<<std::endl;
    if(argc<4){

        std::cout<<"please input a 3x1 vector,for example:\neuler2rt 45 30 60"<<std::endl;
        return 0;
    }

    Eigen::Vector3d eulerAngle(atof(argv[1]),atof(argv[2]),atof(argv[3]));
    std::cout<<"eulerAngle:\nx: "<<eulerAngle[0]<<" y: "<<eulerAngle[1]<<" z: "<<eulerAngle[2]<<std::endl;
    eulerAngle=eulerAngle/180*PI;


    Eigen::Matrix3d rotation_matrix = Eigen::Matrix3d::Identity();
        Eigen::AngleAxisd rollAngle(Eigen::AngleAxisd(eulerAngle[0],Eigen::Vector3d::UnitX()));
    Eigen::AngleAxisd pitchAngle(Eigen::AngleAxisd(eulerAngle[1],Eigen::Vector3d::UnitY()));
    Eigen::AngleAxisd yawAngle(Eigen::AngleAxisd(eulerAngle[2],Eigen::Vector3d::UnitZ()));


    rotation_matrix=rollAngle*pitchAngle*yawAngle;

    std::cout<<"rotation_matrix:\n"<<rotation_matrix<<std::endl;
    Eigen::Vector3d eulerAngle2=rotation_matrix.eulerAngles(0,1,2);
     std::cout<<"eulerAngle:\nx: "<<eulerAngle2[0]/PI*180<<" y: "<<eulerAngle2[1]/PI*180<<" z: "<<eulerAngle2[2]/PI*180<<std::endl;

    return 0;
}
CMakeLists.txt
cmake_minimum_required(VERSION 3.18 FATAL_ERROR)
project(Euler2rt)
find_package(Eigen3 REQUIRED)
include_directories(${EIGEN3_INCLUDE_DIRS})
add_executable (euler2rt euler2rt.cpp)
编译
cmake -S ./ -B ./build -DEigen3_DIR="D:/carlos/install/Eigen/share/eigen3/cmake"
cmake --build ./build --config Release --parallel 8
其中,-DEigen3_DIR就是指定Eigen安装路径下cmake的路径
参考
四元数、罗德里格斯公式、欧拉角、旋转矩阵推导和资料 https://blog.csdn.net/qq_41102371/article/details/126002167
完
——————————————————————————————–202208
版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容, 请发送邮件至 举报,一经查实,本站将立刻删除。
发布者:全栈程序员-站长,转载请注明出处:https://javaforall.net/180581.html原文链接:https://javaforall.net


