
一、STM32F103驱动无刷直流电机基本思路
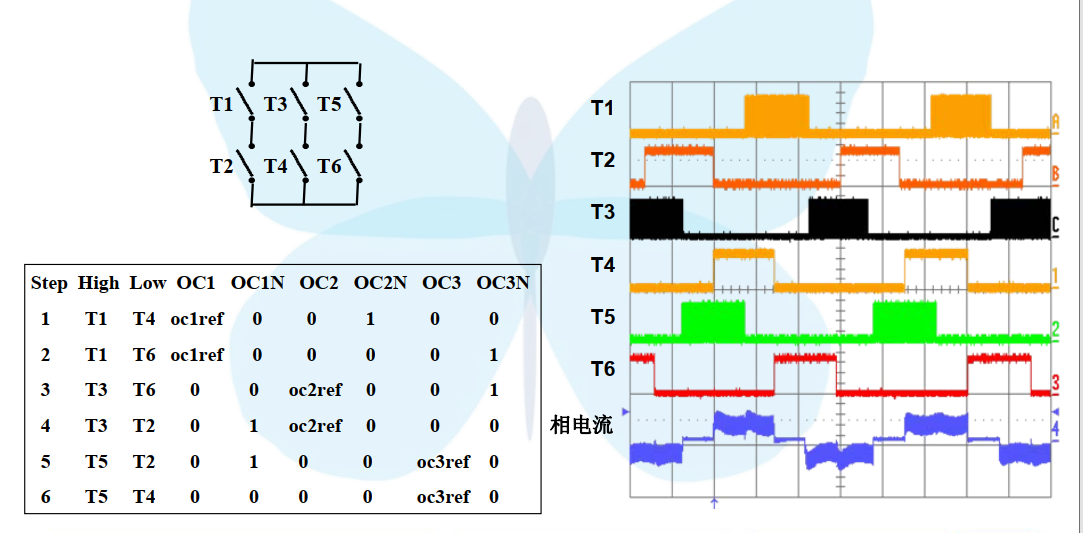
无刷电机控制是基于6步换相法如下图所示:

二、STM32F103驱动无刷直流电机方法介绍
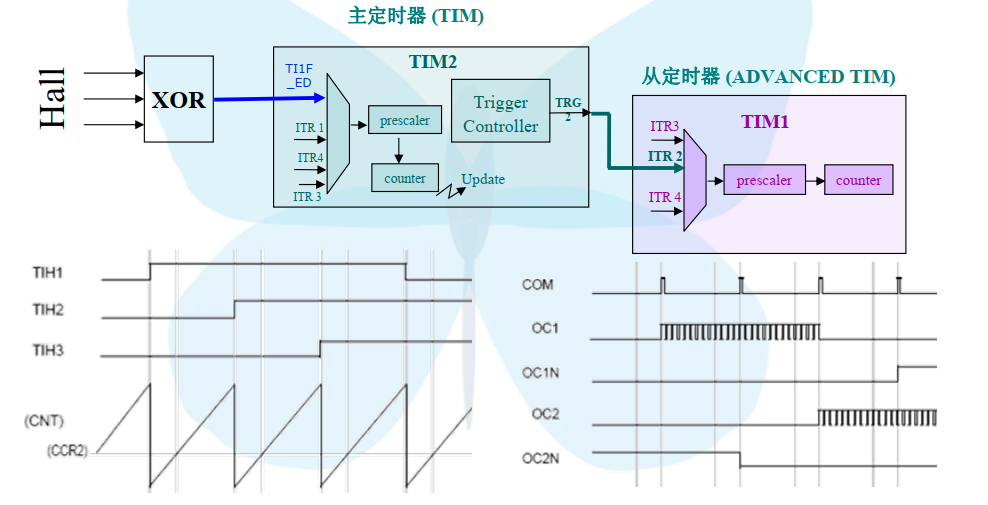
通常我们用的方法是使用高级定时器3通道互补输出去驱动mos管,用通用定时器连接霍尔传感器去触发中断,在中断中换相,基本原理如下图所示:
三、驱动代码编写
/********************************************************************** * Description : None * Input : None * Output : None * Return : None * Attention : None **********************************************************************/
void BLDC_GPIOConfig(void)
{

    GPIO_InitTypeDef GPIO_InitStructure;

	GPIO_InitStructure.GPIO_Pin = GPIO_Pin_8|GPIO_Pin_9|GPIO_Pin_10;  //TIM1输出
    GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;
	GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
    GPIO_Init(GPIOA, &GPIO_InitStructure);

	GPIO_InitStructure.GPIO_Pin = GPIO_Pin_13|GPIO_Pin_14|GPIO_Pin_15;//TIM1输出
    GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;
	GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
    GPIO_Init(GPIOB, &GPIO_InitStructure);

    GPIO_InitStructure.GPIO_Pin = GPIO_Pin_6|GPIO_Pin_7;              //TIM3的霍尔输入
    GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPU;
    GPIO_Init(GPIOA, &GPIO_InitStructure);

	GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0;                         //TIM3的霍尔输入
    GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPU;
    GPIO_Init(GPIOB, &GPIO_InitStructure);
}
/********************************************************************** * Description : None * Input : None * Output : None * Return : None * Attention : None **********************************************************************/
void BLDC_TIM1Config(void)
{

   TIM_TimeBaseInitTypeDef  TIM_TimeBaseStructure;			   //基本结构体变量定义
   TIM_OCInitTypeDef  TIM_OCInitStructure;                     //输出结构体变量定义
   TIM_BDTRInitTypeDef  TIM_BDTRInitStructure;				   //死区刹车结构体变量定义

   TIM_DeInit(TIM1);

   TIM_TimeBaseStructure.TIM_Prescaler = 2;					   //TIM基本初始化
   TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_CenterAligned2;//中央对齐计数模式
   TIM_TimeBaseStructure.TIM_Period = 1499;					   //PWM 16K
   TIM_TimeBaseStructure.TIM_ClockDivision = 0;
   TIM_TimeBaseStructure.TIM_RepetitionCounter = 0;

   TIM_TimeBaseInit(TIM1,&TIM_TimeBaseStructure);

   TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM2; 		   //TIM输出通道初始化
   TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Disable;
   TIM_OCInitStructure.TIM_OutputNState = TIM_OutputNState_Disable;
   TIM_OCInitStructure.TIM_Pulse =1200;
   TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High;
   TIM_OCInitStructure.TIM_OCNPolarity = TIM_OCNPolarity_High;
   TIM_OCInitStructure.TIM_OCIdleState = TIM_OCIdleState_Set;
   TIM_OCInitStructure.TIM_OCNIdleState = TIM_OCIdleState_Reset;

   TIM_OC1Init(TIM1,&TIM_OCInitStructure);

   TIM_OCInitStructure.TIM_Pulse =1200;
   TIM_OC2Init(TIM1,&TIM_OCInitStructure);

   TIM_OCInitStructure.TIM_Pulse =1200;
   TIM_OC3Init(TIM1,&TIM_OCInitStructure);

   TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM2; 		   //TIM输出通道4初始化,用来触发AD注入采样
   TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Disable;
   TIM_OCInitStructure.TIM_Pulse =1495;
   TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High;

   TIM_OC4Init(TIM1,&TIM_OCInitStructure);

   TIM_BDTRInitStructure.TIM_OSSRState = TIM_OSSRState_Enable;	//死区刹车初始化
   TIM_BDTRInitStructure.TIM_OSSIState = TIM_OSSIState_Enable;
   TIM_BDTRInitStructure.TIM_LOCKLevel = TIM_LOCKLevel_OFF;
   TIM_BDTRInitStructure.TIM_DeadTime = 100;
   TIM_BDTRInitStructure.TIM_Break = TIM_Break_Disable;	 //如打开,开机无输出且状态紊乱????
   TIM_BDTRInitStructure.TIM_BreakPolarity = TIM_BreakPolarity_Low;
   TIM_BDTRInitStructure.TIM_AutomaticOutput = TIM_AutomaticOutput_Disable;

   TIM_BDTRConfig(TIM1,&TIM_BDTRInitStructure);

   TIM_OC1PreloadConfig(TIM1,TIM_OCPreload_Enable);  //使能捕获比较寄存器预装载(通道1)

   TIM_OC2PreloadConfig(TIM1,TIM_OCPreload_Enable);	 //使能捕获比较寄存器预装载(通道2)

   TIM_OC3PreloadConfig(TIM1,TIM_OCPreload_Enable);	 //使能捕获比较寄存器预装载(通道3)

   TIM_SelectInputTrigger(TIM1, TIM_TS_ITR2);        //输入触发源选择TIM3

   //TIM_SelectSlaveMode(TIM1, TIM_SlaveMode_Trigger);//从模式选择 触发

   TIM_CtrlPWMOutputs(TIM1,ENABLE);

   TIM_Cmd(TIM1,ENABLE);
}
/********************************************************************** * Description : None * Input : None * Output : None * Return : None * Attention : None **********************************************************************/
void BLDC_TIM3Config(void)
{

   TIM_TimeBaseInitTypeDef  TIM_TimeBaseStructure;			   //基本结构体变量定义
   TIM_ICInitTypeDef TIM_ICInitStructure;                      //定义结构体变量
   TIM_OCInitTypeDef  TIM_OCInitStructure;                     //输出结构体变量定义

   TIM_DeInit(TIM3);

   TIM_TimeBaseStructure.TIM_Prescaler = 71;				   //TIM基本初始化
   TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up;
   TIM_TimeBaseStructure.TIM_Period =65535;
   TIM_TimeBaseStructure.TIM_ClockDivision = 0;
   TIM_TimeBaseStructure.TIM_RepetitionCounter = 0;

   TIM_TimeBaseInit(TIM3,&TIM_TimeBaseStructure);

   TIM_ICInitStructure.TIM_Channel = TIM_Channel_1;            //选择通道1
   TIM_ICInitStructure.TIM_ICPolarity = TIM_ICPolarity_Rising; //输入上升沿捕获
   TIM_ICInitStructure.TIM_ICSelection = TIM_ICSelection_TRC;  //配置通道为输入,并映射到哪里
   TIM_ICInitStructure.TIM_ICPrescaler = TIM_ICPSC_DIV1;       //输入捕获预分频值
   TIM_ICInitStructure.TIM_ICFilter = 10;                      //输入滤波器带宽设置

   TIM_ICInit(TIM3, &TIM_ICInitStructure);                     //输入通道配置

   TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM2; 		    //TIM输出通道初始化
   TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable;
   TIM_OCInitStructure.TIM_Pulse =1023;
   TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High;

   TIM_OC2Init(TIM3,&TIM_OCInitStructure);

   TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_Timing; 		    //TIM输出通道初始化
   TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Disable;
   TIM_OCInitStructure.TIM_Pulse =65535;
   TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High;

   TIM_OC4Init(TIM3,&TIM_OCInitStructure);

   TIM_SelectHallSensor(TIM3,ENABLE);                          //使能TIMx的霍尔传感器接口

   TIM_SelectInputTrigger(TIM3, TIM_TS_TI1F_ED);               //输入触发源选择

   TIM_SelectSlaveMode(TIM3, TIM_SlaveMode_Reset);             //从模式选择

   TIM_SelectMasterSlaveMode(TIM3, TIM_MasterSlaveMode_Enable);//主从模式选择

   TIM_SelectOutputTrigger(TIM3, TIM_TRGOSource_OC2Ref);      //选择输出触发模式(TRGO端)

   TIM_ITConfig(TIM3, TIM_IT_Trigger|TIM_IT_CC4, ENABLE);      //开定时器中断
   //TIM_Cmd(TIM3,ENABLE);
}
/********************************************************************** * Description : None * Input : None * Output : None * Return : None * Attention : None **********************************************************************/
void huanxiang(void)
{

  u8 irq_zhuanzi;

  irq_zhuanzi=(u8)((GPIOA->IDR&0x000000c0)>>6);	//读转子位置
  irq_zhuanzi|=(u8)((GPIOB->IDR&0x00000001)<<2);
  if(zheng_fan==RESET)
  {
   									 //正转
    switch(irq_zhuanzi)				 //根据转子位置,决定CCER输出相位和转子字偏移量
    {

/* case 0x01:{ TIM1->CCER=0x3081; //1,4 };break; case 0x03:{ TIM1->CCER=0x3180; //4,5 };break; case 0x02:{ TIM1->CCER=0x3108; //2,5 };break; case 0x06:{ TIM1->CCER=0x3018; //2,3 };break; case 0x04:{ TIM1->CCER=0x3810; //3,6 };break; case 0x05:{ TIM1->CCER=0x3801; //1,6 };break; default:break; */
	  case 0x05:{

			  	  TIM1->CCER=0x3081;    //1,4
			    };break;
	  case 0x04:{

				  TIM1->CCER=0x3180;	//4,5
	            };break;
  	  case 0x06:{

				  TIM1->CCER=0x3108;	//2,5
			    };break;
	  case 0x02:{

				  TIM1->CCER=0x3018;	//2,3
	            };break;
	  case 0x03:{

				  TIM1->CCER=0x3810;	//3,6
	            };break;
	  case 0x01:{


				  TIM1->CCER=0x3801;    //1,6
	            };break;
	  default:break;
    }
  }
  else
  {
   									 //反转
	switch(irq_zhuanzi)				 //根据转子位置,决定CCER输出相位和转子字偏移量
    {

	  case 0x01:{

			  	  TIM1->CCER=0x3810;
			    };break;
	  case 0x05:{

				  TIM1->CCER=0x3018;
	            };break;
  	  case 0x04:{

				  TIM1->CCER=0x3108;
			    };break;
	  case 0x06:{

				  TIM1->CCER=0x3180;
	            };break;
	  case 0x02:{

				  TIM1->CCER=0x3081;
	            };break;
	  case 0x03:{

				  TIM1->CCER=0x3801;
	            };break;
	  default:break;
    }
  }
}
/**************启动******************/
void BLDC_Start(void)
{

   TIM1->SMCR|=0x0006;        //开TIM1的输入触发
   TIM1->DIER=0x0040;         //开TIM1的触发中断
   huanxiang();			      //调用换向函数,启动
   TIM3->CR1|=0x0001;		  //开TIM3
   TIM3->DIER|=0x0050;		  //开TIM3中断
}
void BLDC_Stop(void)
{

   TIM1->SMCR&=0xfff8;		  //关闭TIM1的输入触发
   TIM1->CCER=0;              //关闭TIM1的六路输出
   Delay_us(40);			      //延时(加死区)
   TIM1->CCER=0x0ccc;         //打开三路下管,进行能耗制动
   while(stalling_count<1);    //等待电机停止(TIM3连续溢出10次,即认为电机已停转)
   TIM1->CCER=0;              //关闭TIM1的六路输出,关刹车
   TIM3->CR1&=0xfffe;         //关闭TIM3
   TIM3->CNT=0;               //清TIM3的计数器
   TIM3->DIER&=0xffaf;		  //关TIM3中断
}
/** * @brief This function handles PPP interrupt request. * @param None * @retval : None */
void TIM1_TRG_COM_IRQHandler(void)
{

  TIM1->SR&=0;           //清中断标志

  huanxiang();		     //调用换向函数
}
四、完整工程下载
点击下载完整工程
版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容, 请发送邮件至 举报,一经查实,本站将立刻删除。
发布者:全栈程序员-站长,转载请注明出处:https://javaforall.net/184788.html原文链接:https://javaforall.net


