
一阶惯性环节的性能分析——自动控制原理基础补充(二)

一阶惯性环节的性能分析——自动控制原理基础补充(二)以前读书的时候学习自动控制原理,就是为了考试,各种相频幅频特性题咣咣做,一点都不含糊,但是实际代表什么意义一点都不知道。现在真是发现,这个东西有用得一批。这篇文章从一阶惯性环节为切入点,对自动控制原理进行一个简单的复习。还蛮喜欢博客里面写东西的,按照自己思路,按照逻辑一点一点往下,不像发文章八股文一样。1一阶惯性环节的bode图对于这个非常常见的一阶惯性系统而言,其关键指标就是截止频率。截止频率的定义:从频域响应的角度讲,当保持输入信号的幅度不变,改变频率使输出信号降至最大值的0.707倍

大家好,又见面了,我是你们的朋友全栈君。如果您正在找激活码,请点击查看最新教程,关注关注公众号 “全栈程序员社区” 获取激活教程,可能之前旧版本教程已经失效.最新Idea2022.1教程亲测有效,一键激活。

Jetbrains全系列IDE稳定放心使用

以前读书的时候学习自动控制原理,就是为了考试,各种相频幅频特性题咣咣做,一点都不含糊,但是实际代表什么意义一点都不知道。现在真是发现,这个东西有用得一批。这篇文章从一阶惯性环节为切入点,对自动控制原理进行一个简单的复习。还蛮喜欢博客里面写东西的,按照自己思路,按照逻辑一点一点往下,不像发文章八股文一样。

1 一阶惯性环节的bode图
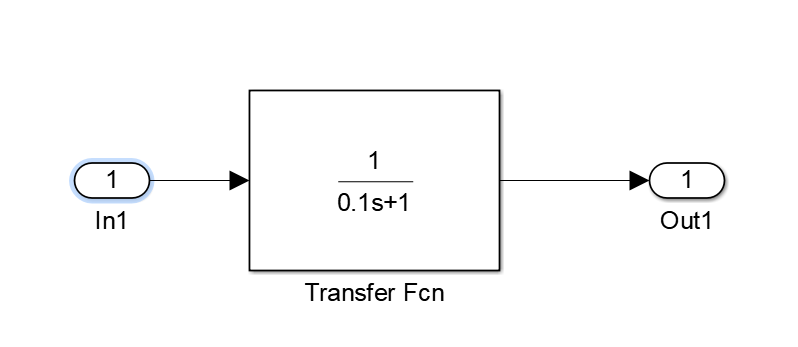
一阶惯性环节的性能分析——自动控制原理基础补充(二)一阶惯性环节的性能分析——自动控制原理基础补充(二)

对于这个非常常见的一阶惯性系统而言,其关键指标就是截止频率。

转折频率:s系数前面的倒数,分母一定是 n*s + 1 的形式。 

截止频率的定义:从频域响应的角度讲,当保持输入信号的幅度不变,改变频率使输出信号降至最大值的0.707倍,即用频响特性来表述即为-3dB点处即为截止频率。通俗的的讲就是幅频特性-3dB的点和相频特性滞后45°(-45°)的点。

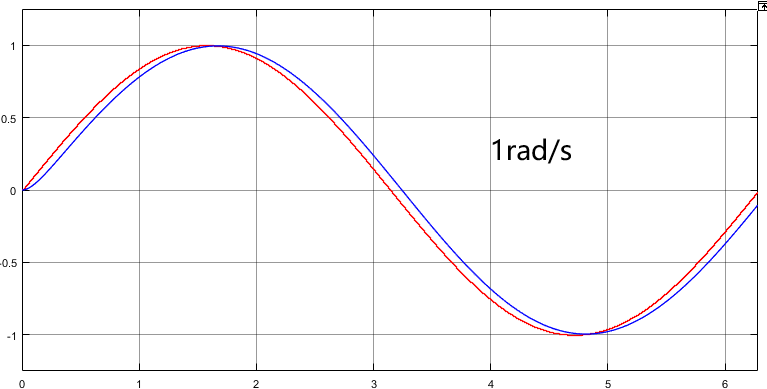
我们具体的看看不同频率的输入在经过以上一个一阶惯性环节之后的效果。如下面四张图所示,截止频率以前,1rad/s时输出信号的保真度较高,基本能够实现跟随;在截止频率10rad/s处幅值降至0.707,相位滞后45°;100rad/s时,幅值降至0.173,相位滞后将近80°;1000rad/s基本已经没有响应了。证明截止频率对输入信号的响应性能能够提供直接指标。
一阶惯性环节的性能分析——自动控制原理基础补充(二)一阶惯性环节的性能分析——自动控制原理基础补充(二)一阶惯性环节的性能分析——自动控制原理基础补充(二)一阶惯性环节的性能分析——自动控制原理基础补充(二)

2 开环增益与截止频率对bode图的影响

2.1 更改转折频率

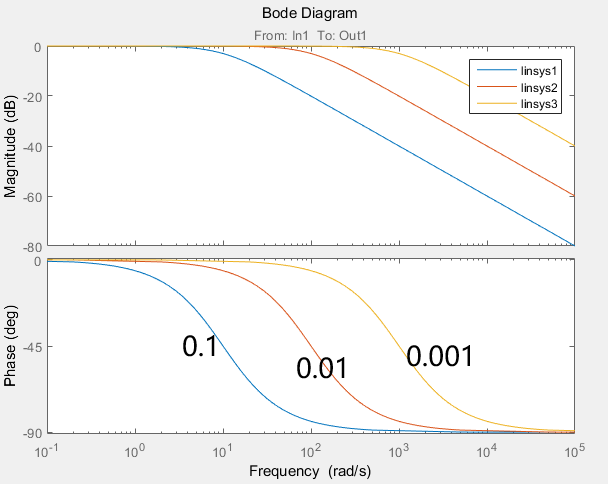
更改s的系数之后,观察一阶惯性环接的相幅特性,可以看到,截止频率随着系数减小在逐渐右移,右移也代表着转折频率逐渐增大。其实这个地方我们可以把s前面的系数理解为采样时间,其实采样时间越小,采样频率越高,这个可以跟随的频率也就更高,这也是为什么高采样率的系统,高控制频率的系统他的性能更好的原因。可能0.01就可以能够很好跟随10rad/s的输入,但是如果是0.00001就能够更好的跟随了。这也是这么多年FPGA能够逐渐占领市场的原因。
一阶惯性环节的性能分析——自动控制原理基础补充(二)

2.1 更改开环增益

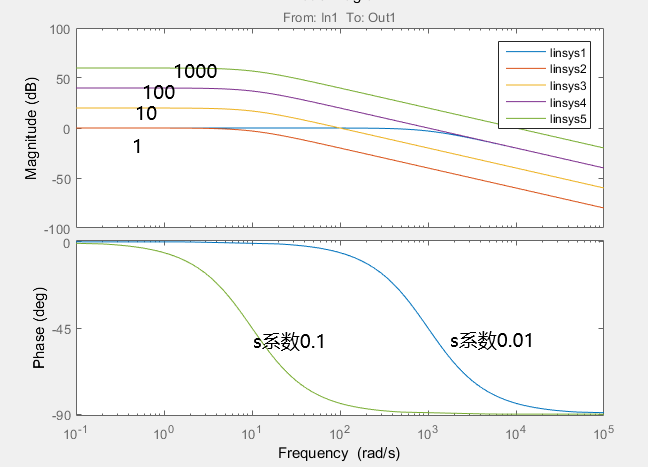
上图中一直都是按照开关增益为1来进行实验的,现在看看开环增益对相幅特性的影响。这张图蓝色的线是s系数为0.01,也就是转折频率为100的曲线,其他四个是转折频率为10的曲线。观察下图可以得到一下两个结论:

1、增大一阶惯性环节的开环增益,会导致幅频曲线上移,导致幅频曲线与横轴0的交点右移,也就是截止频率wc增大。

2、增大一阶惯性环节的开环增益,不会对相频曲线产生任何影响。相频曲线只和s前的系数有关,只和转折频率有关。
一阶惯性环节的性能分析——自动控制原理基础补充(二)

从以上的分析我们可以得到结论:

1、截止频率对于一阶惯性而言,意味着信号响应性能的转折点,截止频率以前均能够较好的跟随,但是截止频率之后,输入信号被大幅度衰减。

2、伯德图能够对系统的响应特性进行一个直观的分析。(搞数学的真厉害啊)

3、增大一阶惯性环节的开环增益,会导致幅频曲线上移,导致幅频曲线与横轴0的交点右移,也就是截止频率wc增大。

4、增大一阶惯性环节的开环增益,不会对相频曲线产生任何影响。相频曲线只和s前的系数有关,只和转折频率有关。

整理不易,希望大家帮忙点个赞呀~谢谢啦~^_^

参数整定以及自动控制原理系列文章:

永磁同步电机矢量控制到无速度传感器控制学习教程(PMSM)(一)

如何用matlab画bode图——自动控制原理基础补充(一)

一阶惯性环节的性能分析——自动控制原理基础补充(二)

二阶系统的性能分析(开环相幅和阶跃响应)——自动控制原理基础补充(三)

转速环PI参数整定详解(一)——电机传递函数的来源

转速环PI参数整定详解(二)——转速环各个环节传递函数的来源

转速环PI参数整定详解(三)——转速环开环传函特性及其整定策略

版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容, 请发送邮件至 举报,一经查实,本站将立刻删除。

发布者:全栈程序员-站长,转载请注明出处:https://javaforall.net/185702.html原文链接:https://javaforall.net

赞 (0)
全栈程序员-站长的头像全栈程序员-站长


相关推荐

  • Java实现数组反转的几种方法

    Java实现数组反转的几种方法Java实现数组反转的几种方法要求:首先创建一个长度是5的数组,并填充随机数。对这个数组实现反转效果方法一:/***方法一:使用临时数组*/@Testpublicvoidmethod1(){int[]array=newint[5];System.out.println(“【方法一】:…

    2022年5月3日
  • lstm多变量时间序列预测(时间序列如何预测)

    lstm时间序列预测模型时间序列-LSTM模型(TimeSeries-LSTMModel)Advertisements广告PreviousPage上一页NextPage下一页Now,wearefamiliarwithstatisticalmodellingontimeseries,butmachinelearn…

    2022年4月17日
  • 启动ucosii之四OSTaskCreate()[通俗易懂]

    启动ucosii之四OSTaskCreate()[通俗易懂]函数原型来自OS_TASK.C/***********************************************************************************************************                                           CREATEATASK**************

    2022年9月6日
  • goland2020激活码【在线破解激活】

    goland2020激活码【在线破解激活】,https://javaforall.net/100143.html。详细ieda激活码不妨到全栈程序员必看教程网一起来了解一下吧!

    2022年3月16日
  • pytest之fixture使用详解

    pytest之fixture使用详解简介:fixture区别于unnitest的传统单元测试(setup/teardown)有显著改进:1.有独立的命名,并通过声明它们从测试函数、模块、类或整个项目中的使用来激活。2.按模块化的方

    2022年7月1日
  • IP地址的分类及范围详解:A、B、C、D、E五类是如何划分的[通俗易懂]

    IP地址的分类及范围详解:A、B、C、D、E五类是如何划分的[通俗易懂]IP地址类型最初设计互联网络时,为了便于寻址以及层次化构造网络,每个IP地址包括两个标识码(ID),即网络ID和主机ID。同一个物理网络上的所有主机都使用同一个网络ID,网络上的一个主机(包括网络上工作站,服务器和路由器等)有一个主机ID与其对应。IP地址根据网络ID的不同分为5种类型,A类地址、B类地址、C类地址、D类地址和E类地址。A类IP地址一个A类IP地址由1…

    2022年4月29日

发表回复

您的邮箱地址不会被公开。 必填项已用 * 标注

关注全栈程序员社区公众号



