rgbd slam_深度感知摄像头

rgbd slam_深度感知摄像头‘’工欲善其事必先利其器‘’我们先从能够获取RGBD数据的相机开始谈起。首先我们来看一看其分类。一、根据其工作原理主要分为三类:1.双目方案:(1)原理:http://blog.csdn.net/shenziheng1/article/details/52883536(2)产品:ZED:https://www.stereolabs.com/Tango:http://

大家好,又见面了,我是你们的朋友全栈君。如果您正在找激活码,请点击查看最新教程,关注关注公众号 “全栈程序员社区” 获取激活教程,可能之前旧版本教程已经失效.最新Idea2022.1教程亲测有效,一键激活。

Jetbrains全系列IDE使用 1年只要46元 售后保障 童叟无欺

‘’工欲善其事必先利其器‘’我们先从能够获取RGBD数据的相机开始谈起。首先我们来看一看其分类。
一、根据其工作原理主要分为三类:
1. 双目方案:
(1) 原理:
http://blog.csdn.net/shenziheng1/article/details/52883536
(2)产品:
ZED:https://www.stereolabs.com/
Tango:http://www.androidcentral.com/tango/home
2. 结构光方案
(1) 原理:
http://blog.sina.com.cn/s/blog_6ca5ea9f0101dt9j.html
(2)产品:
微软Kinectv1:https://www.microsoft.com/enus/download/details.aspx?id=28782
http://www.k4w.cn/news/8.html
华硕xtion:
https://www.asus.com/3D-Sensor/Xtion_PRO/
3. TOF方案:
(1) 原理:
http://www.cnblogs.com/freshmen/p/4818196.html
http://www.cnblogs.com/freshmen/p/5041197.html
(2)产品:
微软Kinectv2:
https://www.microsoft.com/en-us/download/details.aspx?id=44561
http://www.k4w.cn/news/1.html

开发博客:http://blog.csdn.net/jiaojialulu/article/details/53087988

英特尔RealSense系列:
https://software.intel.com/zh-cn/realsense/get-started?language=fr
HEPTAGON:http://hptg.com/
PMD:http://www.pmdtec.com/

二、关键技术参数:
1.检测范围;2.检测精度;3.检测角度;4.帧率;5.模块大小;6.功耗
目前的主流摄像头在检测范围、检测精度和检测角度等都相差不大,主要区别在于:
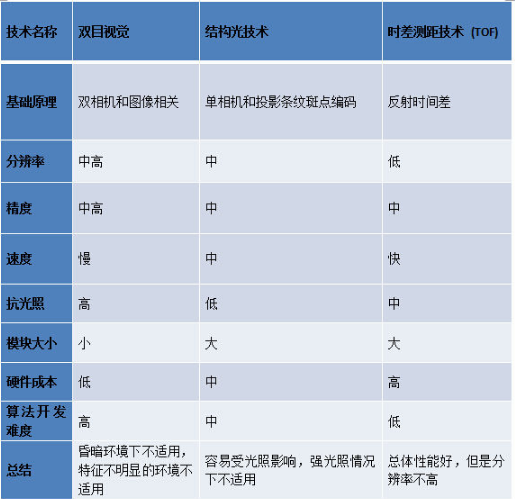
1、结构光方案优势在于技术成熟,深度图像分辨率可以做得比较高,但容易受光照影响,室外环境基本不能使用;
2、TOF方案抗干扰性能好,视角更宽,不足是深度图像分辨率较低,做一些简单避障和视觉导航可以用,不适合高精度场合。受环境影响小,传感器芯片并不成熟,成本很高,实现量产困难。
3、双目方案,成本相对前面两种方案最低,但是深度信息依赖纯软件算法得出,此算法复杂度高,难度很大,处理芯片需要很高的计算性能,同时它也继承了普通RGB摄像头的缺点:在昏暗环境下以及特征不明显的情况下并不适用。

三种方案对比:

这里写图片描述

三、总结:
1.双目方案:最大的问题在于实现算法需要很高的计算资源,导致实时性很差,而且基本跟分辨率,检测精度挂钩。也就是说,分辨率越高,要求精度越高,则计算越复杂,同时,纯双目方案受光照,物体纹理性质影响。
2.结构光方案:目的就是为了解决双目中匹配算法的复杂度和鲁棒性问题而提出,该方案解决了大多数环境下双目的上述问题。但是,在强光下,结构光核心技术激光散斑会被淹没。因此,不合适室外。同时,在长时间监控方面,激光发射设备容易坏,重新换设备后,需要重新标定。
3.TOF方案:传感器技术不是很成熟,因此,分辨率较低,成本高,但由于其原理与另外两种完全不同,实时性高,不需要额外增加计算资源,几乎无算法开发工作量,是未来。

版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容, 请发送邮件至 举报,一经查实,本站将立刻删除。

发布者:全栈程序员-站长,转载请注明出处:https://javaforall.net/192221.html原文链接:https://javaforall.net

赞 (0)
全栈程序员-站长的头像全栈程序员-站长


相关推荐

  • spring中 junit4 和 junit5 使用

    spring中 junit4 和 junit5 使用@RunWith(SpringJUnit4ClassRunner.class)@ContextConfiguration(“classpath:ApplicationContext.xml”)@SpringJUnitConfig(locations=”classpath:ApplicationContext.xml”)

    2022年10月23日
  • JAVA设计模式之门面模式(外观模式)[通俗易懂]

    医院的例子  现代的软件系统都是比较复杂的,设计师处理复杂系统的一个常见方法便是将其“分而治之”,把一个系统划分为几个较小的子系统。如果把医院作为一个子系统,按照部门职能,这个系统可以划分为挂号、门诊、划价、化验、收费、取药等。看病的病人要与这些部门打交道,就如同一个子系统的客户端与一个子系统的各个类打交道一样,不是一件容易的事情。  首先病人必须先挂号,然后门诊。如果医生要求化验,病人必

    2022年3月11日
  • MyBatis-Plus 如何实现连表查询[通俗易懂]

    MyBatis-Plus 如何实现连表查询[通俗易懂]MyBatis-Plus如何实现连表查询安装使用简单的3表查询分页查询还可以这么操作,但不建议骚操作简单的3表查询分页查询项目地址:giteegithub安装在项目中添加依赖,依赖已经包含了mybatis-plus-boot-starter<3.4.2>依赖后无需再次引入mybatis-plus<dependency><groupId>com.github.yulichang</groupId><artifactI

    2022年9月14日
  • cglib动态代理实现原理_jdk cglib 动态代理 区别

    cglib动态代理实现原理_jdk cglib 动态代理 区别cglib动态代理详解我们都知道jdk的动态代理内部调用切面无效的问题,而cglib则不会出现这种情况,这是为什么?cglib就一定不会出现内部调用切面无效的问题吗?cglib针对每一个类只创建了一个代理类吗?为什么cglib的效率要比jdk的动态代理低呢?首先我们看一下通常我们是如何使用cglib增强一个类的publicclassMain{staticclassTest{publicvoidtest(){System.out.pr

    2022年10月21日
  • python可以自动回收垃圾吗_python多线程实现

    python可以自动回收垃圾吗_python多线程实现前言现在的高级语言如java,c#等,都采用了垃圾回收机制,而不再像c,c++里,需要用户自己管理内存。自己管理内存及其自由,可以任意申请内存,但这如同一把双刃剑,可能会造成内存泄漏,空指针等bug

    2022年7月30日
  • Scanner in = new Scanner(System.in);是什么意思?

    Scanner in = new Scanner(System.in);是什么意思?Scanner是一个类,in是一个实例或者说是对象!new是一个创建对象的方法……Scanner这个类最实用的地方表现在获取控制台输入。就相当与声明这是一个人类(Scanner),这个人类是谁(in),后面新创建一个人类newScanner(system.in),system.in表示他有什么特征。总的来说就是新创建一个输入的Scanner对象,然后赋值给in。用人类的话来说…

    2022年7月20日

发表回复

您的邮箱地址不会被公开。 必填项已用 * 标注

关注全栈程序员社区公众号