
两个向量的点乘和叉乘怎么算_数学基础 —— 向量运算:点乘和叉乘

两个向量的点乘和叉乘怎么算_数学基础 —— 向量运算:点乘和叉乘向量的点乘:a*b公式:a*b=|a|*|b|*cosθ点乘又叫向量的内积、数量积,是一个向量和它在另一个向量上的投影的长度的乘积;是标量。点乘反映着两个向量的“相似度”,两个向量越“相似”,它们的点乘越大。向量的叉乘:a∧ba∧b=|a|*|b|*sinθ向量积被定义为:模长:(在这里θ表示两向量之间的夹角(共起点的前提下)(0°≤θ≤180°),…

向量的点乘:a * b

公式:a * b = |a| * |b| * cosθ

点乘又叫向量的内积、数量积,是一个向量和它在另一个向量上的投影的长度的乘积;是标量。

点乘反映着两个向量的“相似度”,两个向量越“相似”,它们的点乘越大。

向量的叉乘:a ∧ b

a ∧ b = |a| * |b| * sinθ

向量积被定义为:

模长:(在这里θ表示两向量之间的夹角(共起点的前提下)(0° ≤ θ ≤ 180°),它位于这两个矢量所定义的平面上。)

方向:a向量与b向量的向量积的方向与这两个向量所在平面垂直,且遵守右手定则。(一个简单的确定满足“右手定则”的结果向量的方向的方法是这样的:若坐标系是满足右手定则的,当右手的四指从a以不超过180度的转角转向b时,竖起的大拇指指向是c的方向。c = a ∧ b)8b7d318c87f8d13ab5068a6d4ce14878.png

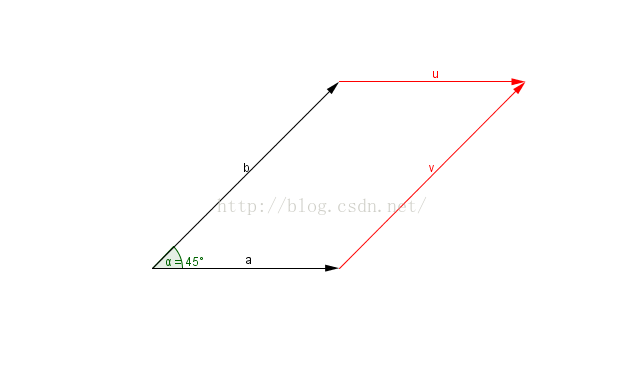
特别的,在二维中,两个向量的向量积的模的绝对值等于由这两天向量组成的平行四边形的面积。a7c16476b843a4ecc8e83afa0b866637.png

向量的叉乘,即求同时垂直两个向量的向量,即c垂直于a,同时c垂直于b(a与c的夹角为90°,b与c的夹角为90°)

c =  a×b = (a.y*b.z-b.y*a.z , b.x*a.z-a.x*b.z  , a.x*b.y-b.x*a.y)f325447650d64de3bf341d21ec0ec5b3.png

以上图为例a(1,0,0),b(0,1,0),c=a×b = (0,0,1)

叉乘的几何意义

|c|=|a×b|=|a| |b|sinα(α为a,b向量之间的夹角)

|c| = a,b向量构成的平行四边形的面积 (如下图所示的平行四边形)4974d554cd08caf6297f060395c67a9f.png
叉乘的拓展

1.在一般的常识或者教科书中规定叉乘只有3d才拥有,其实2d也可以拓展出来一个叉乘形式,而且非常有用。

拓展方式:假设有两个2d向量a,b,我们直接把他们视为3d向量,z轴补0,那么这个时候的a,b向量的叉乘结果c,c.x=0,c.y=0,c.z=a.x*b.y-b.x*a.y,

这个时候可以吧2d的叉乘值定义为得到一个值,而不是得到一个向量,那么这个值k, k = c.z=a.x*b.y-b.x*a.y,我们可以通过这个k值得到很多有用的性质

1.a,b向量构成的平行四边形的面积。

2.如果k>0时,那么a正旋转到b的角度为<180°,如果k<0,那么a正旋转到b的角度为>180°,如果k=0 那么a,b向量平行。

版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容, 请发送邮件至 举报,一经查实,本站将立刻删除。

发布者:全栈程序员-站长,转载请注明出处:https://javaforall.net/234277.html原文链接:https://javaforall.net

赞 (0)
全栈程序员-站长的头像全栈程序员-站长

相关推荐

  • SQL行转列、列转行

    SQL行转列、列转行这个主题还是比较常见的,行转列主要适用于对数据作聚合统计,如统计某类目的商品在某个时间区间的销售情况。列转行问题同样也很常见。一、整理测试数据createtablewyc_test( idint(32)notnullauto_increment, namevarchar(80)defaultnull, datedatedefaultn…

    2022年4月4日
  • 明德云课堂计算机应用基础,旻德云课堂官网版app「建议收藏」

    明德云课堂计算机应用基础,旻德云课堂官网版app「建议收藏」旻德云课堂app在线快速提供各种云课堂教学软件。该软件使用户可以更好地教云教室。它还提供了各种不同的云端课程,使每个人都可以更好地享受在线云课堂教学,也是最近非常热门的线上云课堂app!软件介绍旻德云课堂app课堂教学的便利性还使老师和同学之间可以更好地进行在线互动,使两方之间的交流变得更加无忧,同时,还可以提高课堂效率,使两方之间的交流更加畅通。简单快捷。旻德云课堂app怎么样?不同的课程都有详…

    2022年6月12日
  • Linux rootfs_hdfs shell命令

    Linux rootfs_hdfs shell命令本文阐述Linux中的文件系统部分,源代码来自基于IA32的2.4.20内核。总体上说Linux下的文件系统主要可分为三大块:一是上层的文件系统的系统调用,二是虚拟文件系统VFS(VirtualFilesystemSwitch),三是挂载到VFS中的各实际文件系统,例如ext2,jffs等。本文侧重于通过具体的代码分析来解释Linux内核中VFS的内在机制,在这过程

    2022年9月28日
  • element-plus 一个vue3.xUI框架 (element-ui的3.x 版初体验)

    element-plus 一个vue3.xUI框架 (element-ui的3.x 版初体验)突然发现已经半年没更新的element-ui更新了更新了什么还不清楚,但是告知了基于vue3.x版本的element-plus已经出来了。先来上手体验一下首先安装一个最新的@vue-cli,搭建一个vue3.x的项目,脚手架创建流程已经很简洁了,这里就不多说了。建好之后,直接开始安装吧npmielement-plus为了方便,直接采取全部引入的方式src/plugins/element.tsimportElementPlusfrom’element-plus’impor

    2022年5月24日
  • 英伟达官网怎么找老版本的显卡驱动

    英伟达官网怎么找老版本的显卡驱动本文分享一下贫穷博主小白苦苦寻求老驱动版本的方法。本文目录1.打开链接2.之后打开浏览器控制台3.然后在当前页面,再次点击开始搜索4.提高下载速度1.打开链接http://www.geforce.cn/drivers/beta-legacy.选择与自己的电脑显卡匹配的配置,点击开始搜索,默认结果只会出现目前最新的10个该显卡的驱动程序版本。但是我们需要较遥远老版本的显卡驱动,10个显然不够。2.之后打开浏览器控制台笔者的是谷歌浏览器,快捷键F12打开控制台,其它浏览器类似。在控制台输入如下

    2022年6月18日
  • HALCON相机标定相机内参相机外参

    HALCON相机标定相机内参相机外参HALCON相机标定相机内参相机外参halcon相机标定图文解释,使用halcon标定过程。这几天一直在搞相机的标定。过程中遇到了许许多多的问题,为了让广大自动化行业的小白避免踩坑,用这个帖子总结一下相机的标定。接下来我就给大家介绍一下标定,侧重点在怎么做。1.相机标定是什么首先镜头有畸变,也就是说照出的图像与实际不符产生了形变。即使号称无畸变的工业镜头也是有千分之几的畸变率的。上个图告诉大家畸变这个图里,第一个图就是我们相机下的真实的形状,后边两个就是照出来有畸变的图…

    2022年5月28日

发表回复

您的邮箱地址不会被公开。 必填项已用 * 标注

关注全栈程序员社区公众号


