
大家好,又见面了,我是你们的朋友全栈君。如果您正在找激活码,请点击查看最新教程,关注关注公众号 “全栈程序员社区” 获取激活教程,可能之前旧版本教程已经失效.最新Idea2022.1教程亲测有效,一键激活。
Jetbrains全系列IDE使用 1年只要46元 售后保障 童叟无欺
参考网址:链接1
参考网址:链接2
一、安装ROS
1、添加ROS软件预源,打开命令行输入以下代码:
sudo sh -c ‘echo “deb http://packages.ros.org/ros/ubuntu $(lsb_release -sc) main” > /etc/apt/sources.list.d/ros-latest.list’122
sudo sh -c 'echo "deb http://packages.ros.org/ros/ubuntu $(lsb_release -sc) main" > /etc/apt/sources.list.d/ros-latest.list'122
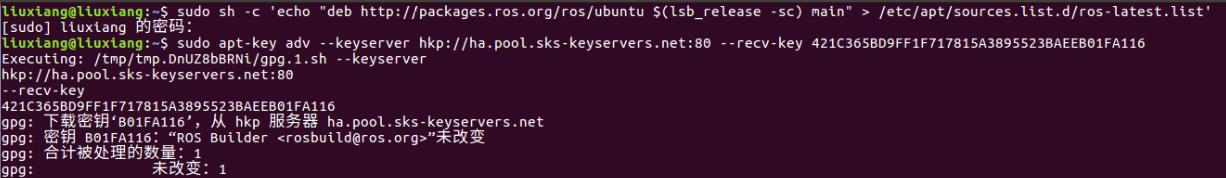

2、添加密钥,输入以下代码:
sudo apt-key adv –keyserver hkp://ha.pool.sks-keyservers.net:80 –recv-key 421C365BD9FF1F717815A3895523BAEEB01FA116
sudo apt-key adv --keyserver hkp://ha.pool.sks-keyservers.net:80 --recv-key 421C365BD9FF1F717815A3895523BAEEB01FA116我也不知道我的电脑哪里出了问题,上图的两个“未改变”实际上是“已导入”。
3、首先更新软件包,在命令行中输入下面的代码(二选一)
$ sudo apt-get update && sudo apt-get upgrade -y
sudo apt-get update && sudo apt-get upgrade -y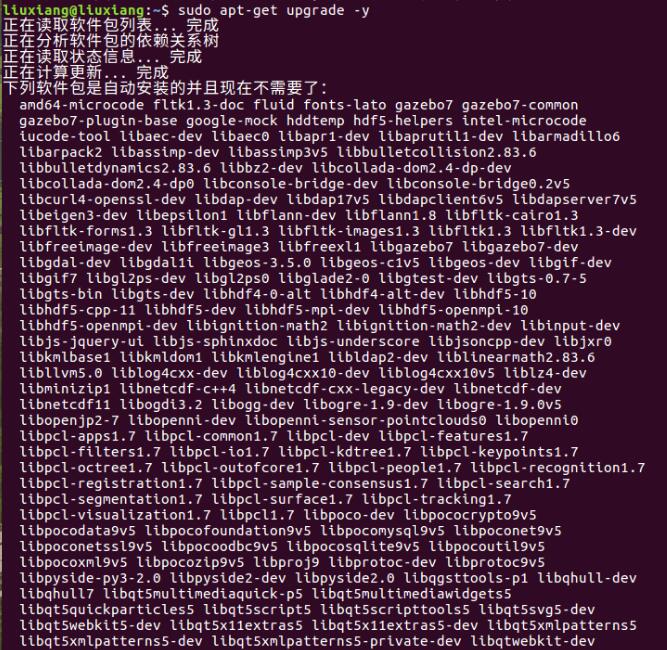
4、安装ROS Kinetic(建议安装完整包,会省去许多麻烦。命令如下:)
$ sudo apt-get install ros-kinetic-desktop-full
sudo apt-get install ros-kinetic-desktop-full
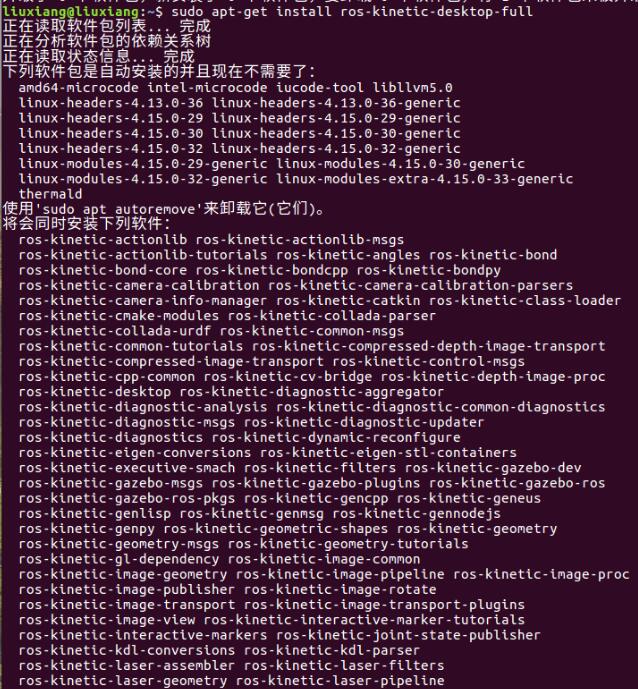
如果想安装其他ROS功能包,可以使用apt-cache命令搜索ros-kinetic开头的所有功能包。
$ apt-cache search ros-kinetic
apt-cache search ros-kinetic如果想安装个别功能包,请使用如下命令。
$ sudo apt-get install ros-kinetic-[功能包名称]
5、初始化ROS
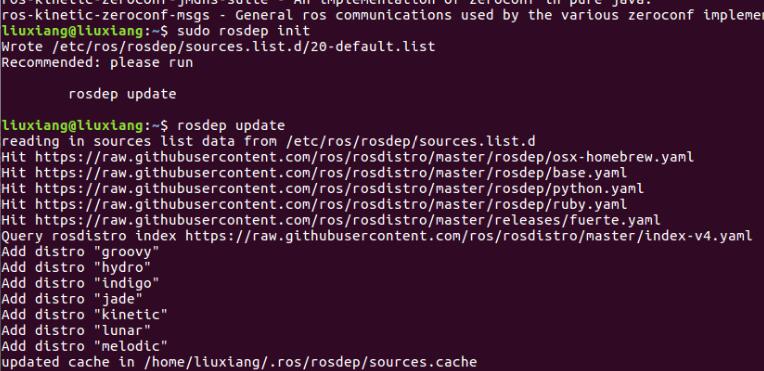
首先需要先初始化 rosdep,具体如下:
$ sudo rosdep init
sudo rosdep init$ rosdep update
rosdep update
6、安装rosinstall
这是安装ROS各种功能包的程序。很有用的工具,务必安装。
$ sudo apt-get install python-rosinstall
sudo apt-get install python-rosinstall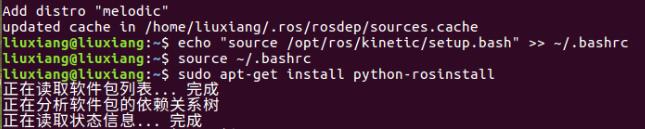
二、搭建ROS开发环境
1、加载环境设置文件
$ source /opt/ros/kinetic/setup.bash
source /opt/ros/kinetic/setup.bash2、创建并初始化工作目录
新版本ROS使用名为catkin的工具来构建系统,为了使用它需要创建并初始化catkin工作目录。
$ mkdir -p ~/catkin_ws/src
mkdir -p ~/catkin_ws/src$ cd ~/catkin_ws/src
cd ~/catkin_ws/src$ catkin_init_workspace
catkin_init_workspace在所创建的catkin工作目录,使用catkin_make命令来构建。
$ cd ~/catkin_ws/
cd ~/catkin_ws/$ catkin_make
catkin_make执行catkin_make时我的出现了错误,后面查找发现是与Python兼容问题;下面是错误的编译图片。
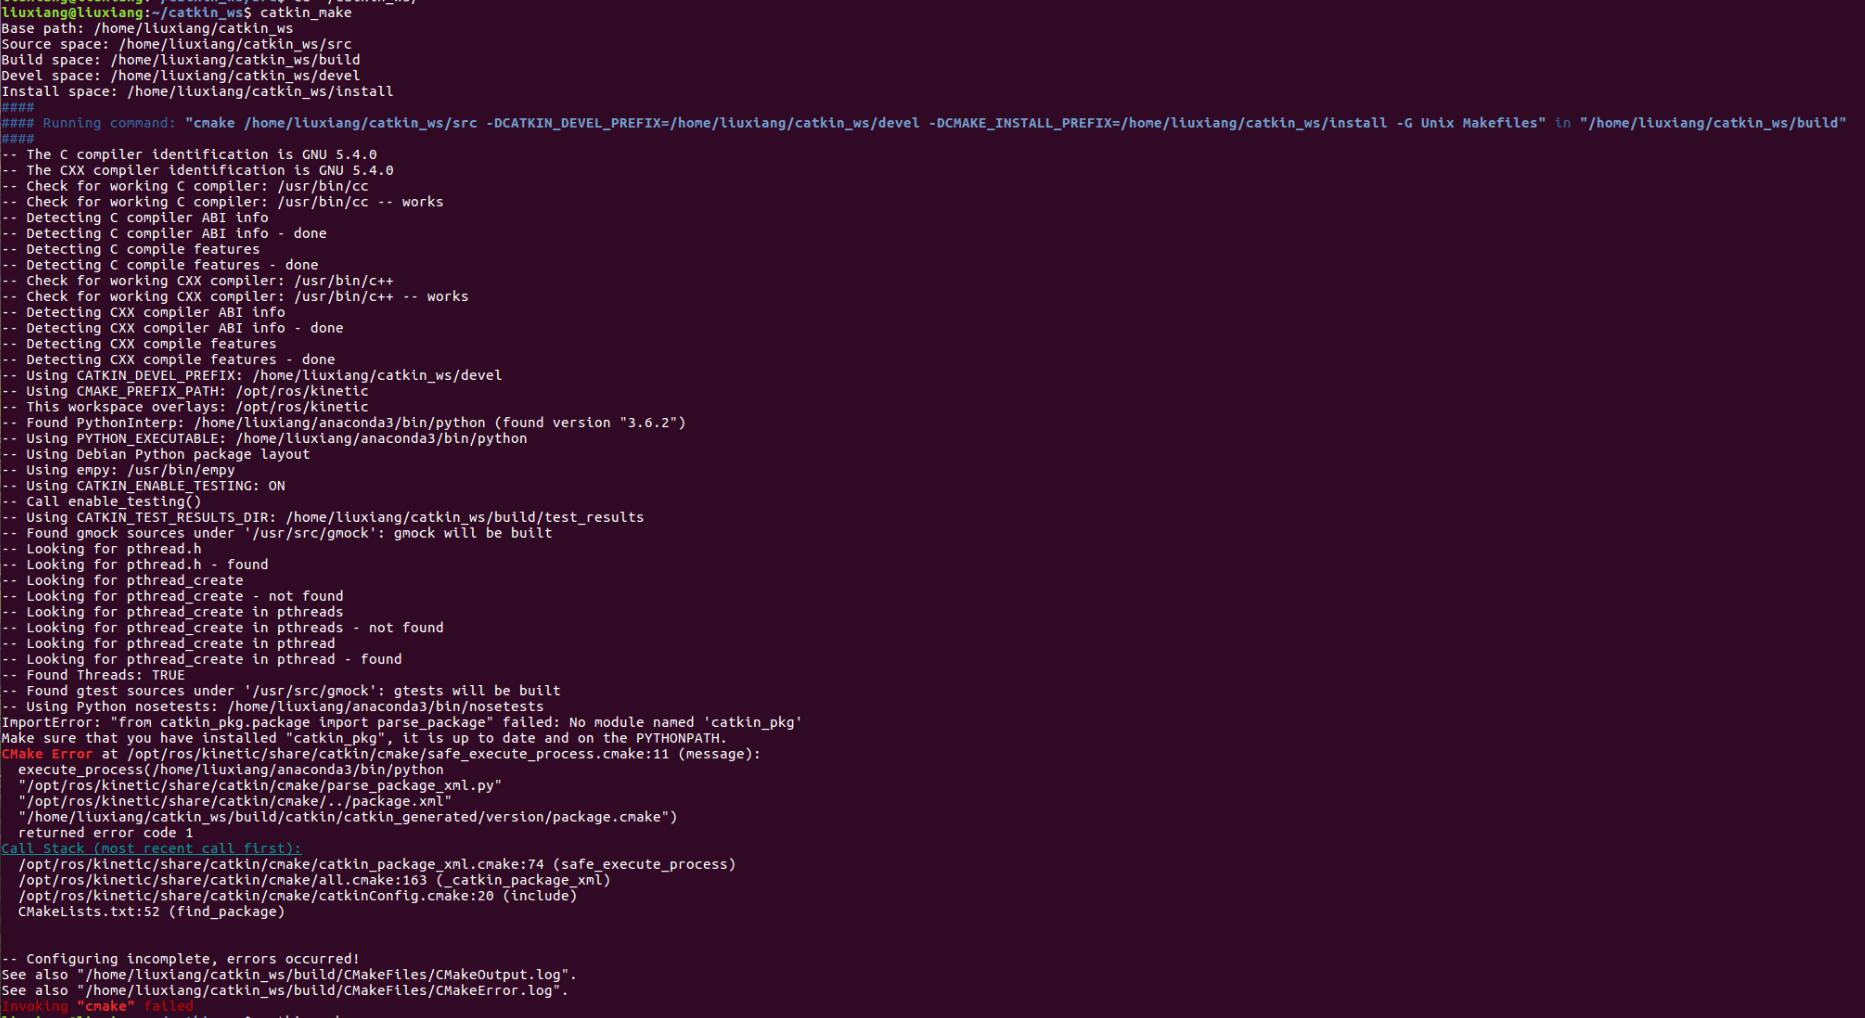
下面是找到解决办法后的编译效果:
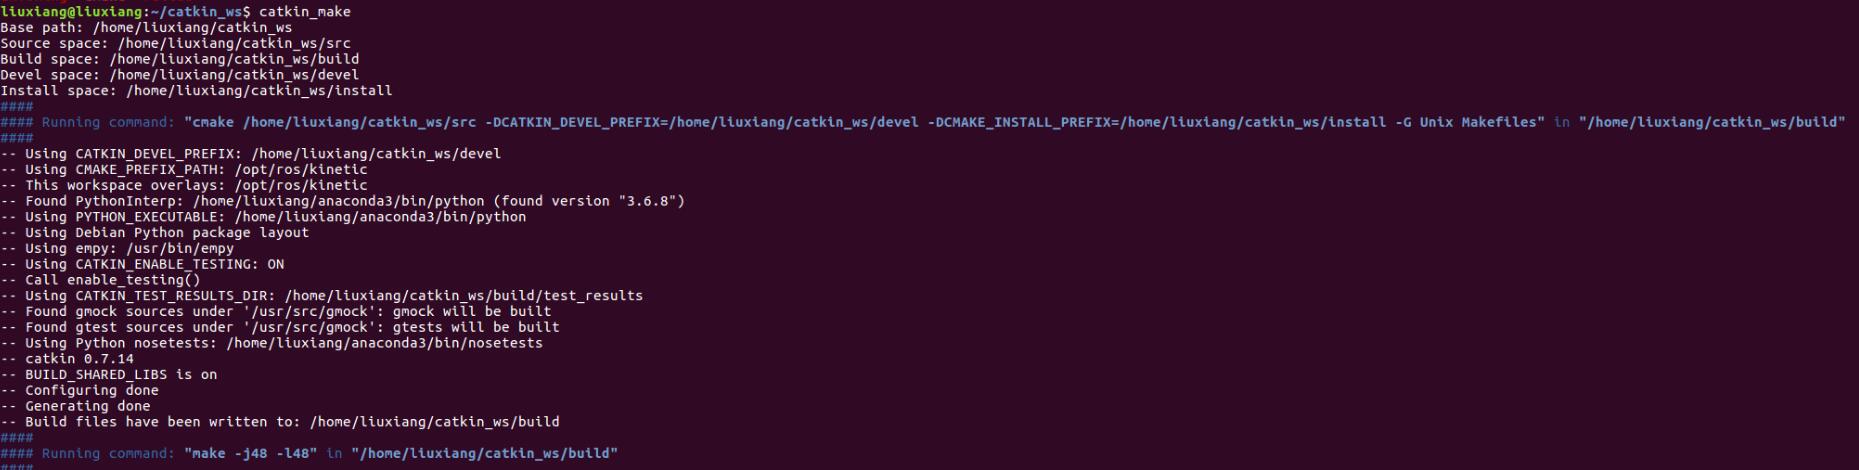
解决问题参考网址(还有其他问题的解决办法或许对你有用):链接3
加载与catkin构建系统相关的环境文件。
$ source ~/catkin_ws/devel/setup.bash
source ~/catkin_ws/devel/setup.bash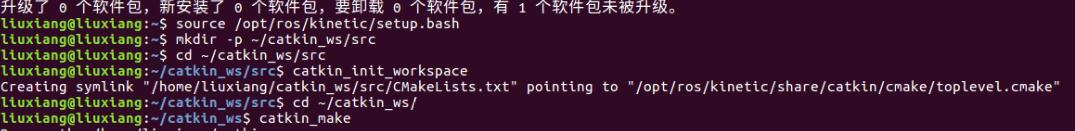
三、ROS的配置
1、使用gedit打开bashrc文件。
$ gedit ~/.bashrc
gedit ~/.bashrc2、打开后不要修改其他设置,移动到最底部添加以下内容(xxx.xxx.xxx.xxx是用户的IP地址,会根据所连网络改变,使用ifconfig查看)。输入后,保存更改并退出gedit。
# Set ROS Kinetic
source /opt/ros/kinetic/setup.bash
source ~/catkin_ws/devel/setup.bash
# Set ROS Network
export ROS_HOSTNAME=xxx.xxx.xxx.xxx
export ROS_MASTER_URI=http://${ROS_HOSTNAME}:11311
# Set ROS alias command
alias cw=’cd ~/catkin_ws’
alias cs=’cd ~/catkin_ws/src’
alias cm=’cd ~/catkin_ws && catkin_make’
# Set ROS Kinetic

source /opt/ros/kinetic/setup.bash

source ~/catkin_ws/devel/setup.bash


# Set ROS Network

export ROS_HOSTNAME=xxx.xxx.xxx.xxx

export ROS_MASTER_URI=http://${ROS_HOSTNAME}:11311


# Set ROS alias command

alias cw='cd ~/catkin_ws'

alias cs='cd ~/catkin_ws/src'

alias cm='cd ~/catkin_ws && catkin_make'
输入以下命令,使更改生效。
$ source ~/.bashrc
source ~/.bashrc如果用户在一台PC上运行所有功能包,则可以指定localhost而不是特定IP。第二部分改为:
# Set ROS Network
export ROS_HOSTNAME=localhost
export ROS_MASTER_URI=http://localhost:11311
四、测试ROS是否安装成功
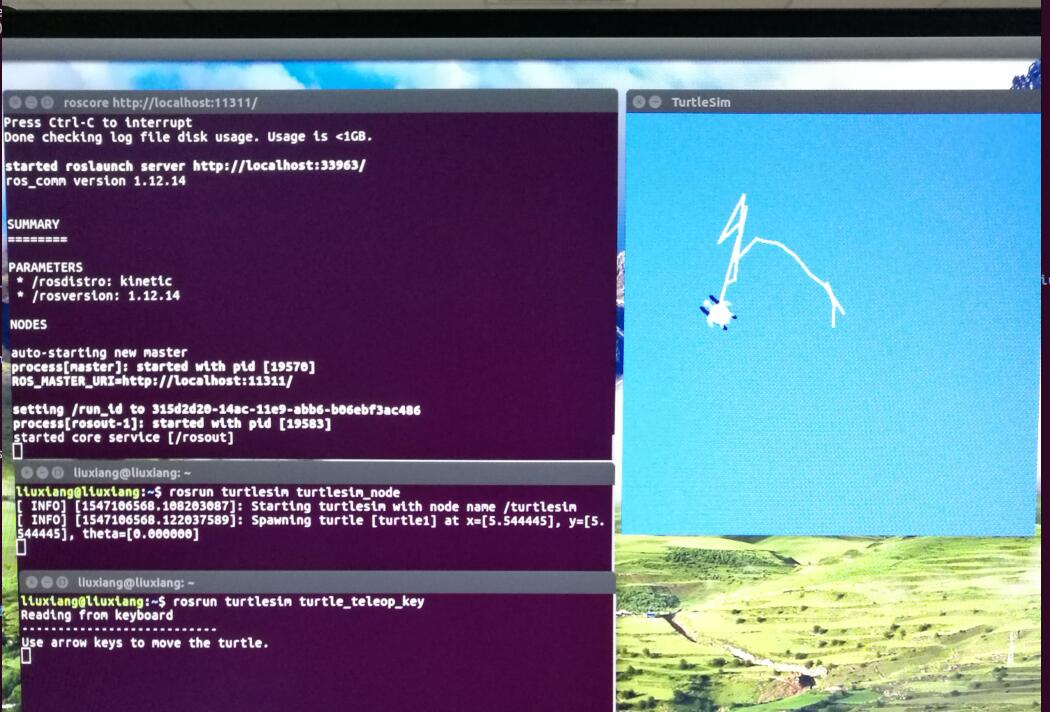
1、打开终端数入:roscore
2、再 打开一个新的终端(Termial),输入以下命令,弹出一个小乌龟窗口:
rosrun turtlesim turtlesim_node
rosrun turtlesim turtlesim_node3、再打开一个终端,用键盘控制小乌龟运动:
rosrun turtlesim turtle_teleop_key
rosrun turtlesim turtle_teleop_key效果图如下:
五、小结
因为需要我也开始学习ros(刚学的小白)不太懂,所以今天找了几个教程,然后综合了一下自己出现的问题总结了一下安装方法,不知道对你是否有帮助。其实安装也不太难,但是还是记录一下当时出现的一些错误,让后面的小伙伴少走一些弯路;如有写的不对的地方希望大家多多指教。
发布者:全栈程序员-站长,转载请注明出处:https://javaforall.net/195300.html原文链接:https://javaforall.net



