
Jetbrains全系列IDE使用 1年只要46元 售后保障 童叟无欺
超声波雷达为深圳导向机电的,型号为KS136,KS136 使用 I 2 C 接口与主机通信,自动响应主机的 I 2 C 控制指令。指令为8位数据,指令发
送流程如下,首先向超声波接受器写入I2C地址为0xc8,寄存器地址0x02,超声波探头号地址0x10,
程序为:
Robot_Serial.write(writebuff, sizeof(writebuff))
再向buffer中读数据
Robot_Serial.read(Reciver_data.buffer, sizeof(Reciver_data.buffer))
流程图如下所示:
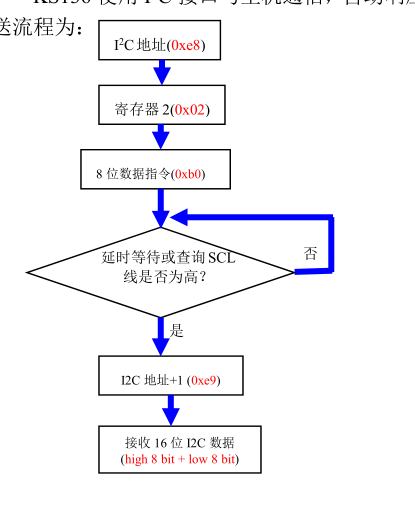

超声波与主控之间通过串口通信代码如下:
ros::Publisher chatter_pub = n.advertise<std_msgs::Float32MultiArray>("/ultrasonic_distance", 1000);
	if (bIsRviz == true)
	{
		for (loop = 0;loop < 11 ;loop++)
		{

			ssloop.clear();
			ssloop.str("");
			ssloop << loop+1;

			Str_sonar_pub.clear();
			Str_sonar_pub.append("/ultrasonic");
			Str_sonar_pub.append(ssloop.str());

			mapSonar_pub[loop]=n.advertise<sensor_msgs::Range>(Str_sonar_pub, 1000);

		}
	}
	ros::Subscriber sonar_sub = n.subscribe("/sonar_list", 100, sonar_callback);

	start_time = ros::Time::now();
	while (ros::ok())
	{
		//--------------------------------------trick by callback /sonar_list
		if (sonar_callbackflag == true)
		{
			count = 0;
			sonar_callbackflag = false;
		}
		else
		{

			if (sonar_data[sonar_order[count]].bIsdetect == true)
			{
				sonar_start_time = ros::Time::now();
				writebuff[0] = 0xe8;
				writebuff[1] = 0x02;
				if (sonar_type == KS136)
				{
					writebuff[2] = sonar_mod+8*sonar_order[count];
				}
				else if (sonar_type == KS106)
				{
					//zzzzzzzzzz
					if (sonar_order[count] == 2-1
						//||sonar_order[count] == 6-1
						//||sonar_order[count] == 10-1
						)
					{
						writebuff[2] = sonar_mod + 8*4;
					}
					else if (//sonar_order[count] == 2-1
						sonar_order[count] == 6-1
						//||sonar_order[count] == 10-1
						)
					{
						writebuff[2] = sonar_mod + 8*5;
					}
					else if (//sonar_order[count] == 2-1
						//||sonar_order[count] == 6-1
						sonar_order[count] == 10-1
						)
					{
						writebuff[2] = sonar_mod + 8*6;
					}
				}

				//-----------------------------------------------------to get Exception io
				try
				{

					Robot_Serial.write(writebuff, sizeof(writebuff));

					Robot_Serial.read(Reciver_data.buffer,sizeof(Reciver_data.buffer));
				}
				catch(serial::IOException& e)
				{
					ROS_INFO("[Serial] something wrong %s ",e.what());
					ros::Duration(5).sleep();
					return 0;
				}

				//-----------------------------------------------------to get Exception io

				//--------------------------------------------------------decode serial data
				dist = Reciver_data.buffer[0]*0xff+Reciver_data.buffer[1];
				//--------------------------------------------------------decode serial data

				//--------------------------------------------------------turn us to mm
				if (sonar_mod == 0x12 || sonar_mod == 0x17)
				{
					dist = (float)340*1000*dist/1000000/2;
				}
				//--------------------------------------------------------turn us to mm

				//-------------------------------------------------------turn mm to cm for jiangzhiyong
				sonar_data[sonar_order[count]].dist = dist /10;
				//-------------------------------------------------------turn mm to cm for jiangzhiyong

				//-----------------------------------calc time one sonar
				sonar_end_time = ros::Time::now();
				sonar_pertime = (sonar_end_time - sonar_start_time).toNSec();

				if (sonar_delta == 0)
				{
					//do nothing
				}
				else
				{
					if (sonar_pertime > sonar_delta*1000000 )
					{
						//do nothing
					}else
					{
						ros::Duration(0,(sonar_delta*1000000 - sonar_pertime)).sleep();
					}
				}
				//-----------------------------------calc time one sonar

			}else
			{
				//----------------------------------------------------default value to send
				sonar_data[sonar_order[count]].dist = 10000 /10;
			}
			count++;
			if (count >= 11)
			{
				//------------------------------------------------------turn zero
				count = 0;
				//------------------------------------------------------turn zero

				//------------------------------------------------------send msg
				follow_msg.data.clear();

				for (loop = 0;loop < 11 ;loop++)
				{
					if (sonar_data[loop].bIsdetect == true)
					{
						follow_msg.data.push_back(sonar_data[loop].dist);
					}

				}
				chatter_pub.publish(follow_msg);
				//-----------------------------------------------------send msg
				//-----------------------------------------------------send msg rviz
CmakeLists.txt文件如下
cmake_minimum_required(VERSION 2.8.3)
project(sonar_pub)


find_package(catkin REQUIRED)


find_package(catkin REQUIRED COMPONENTS
  roscpp serial
)


catkin_package(

)

include_directories(
  include ${catkin_INCLUDE_DIRS}

)


add_executable(sonar_pub_pub
  src/sonar_pub_pub.cpp
)
add_dependencies(sonar_pub_pub ${${PROJECT_NAME}_EXPORTED_TARGETS} ${catkin_EXPORTED_TARGETS})
target_link_libraries(sonar_pub_pub
  ${catkin_LIBRARIES}
)
版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容, 请发送邮件至 举报,一经查实,本站将立刻删除。
发布者:全栈程序员-站长,转载请注明出处:https://javaforall.net/197268.html原文链接:https://javaforall.net


